Épisode n°3 : les turbines & les fuites !
Cette épisode présente les turbines du ROV et leurs commandes par ESC (Electronic Speed Controller). Les turbines du ROV sont des moteurs brushless à 3 phases avec une hélice. Ces turbines ne sont pas étanches mais devraient suffire pour le premier prototype du ROV. Elles sont normalement faites pour le modélisme naval.
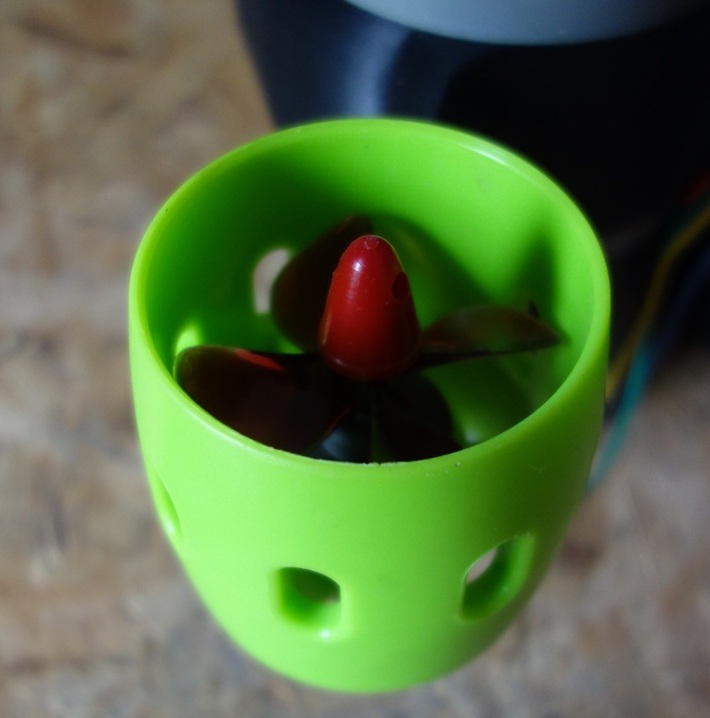
Les contrôleurs électroniques de vitesse (ESC) assurent la commande des turbines dans les deux sens de rotation. Leur consigne de vitesse et de sens est transmise sous la forme d’un signal PWM, selon une commande similaire à celui utilisé pour les servomoteurs de modélisme. Les signaux de commande des ESC sont générés et pilotés par un microcontrôleur Raspberry Pi Pico.
Une histoire de fuite d’eau !
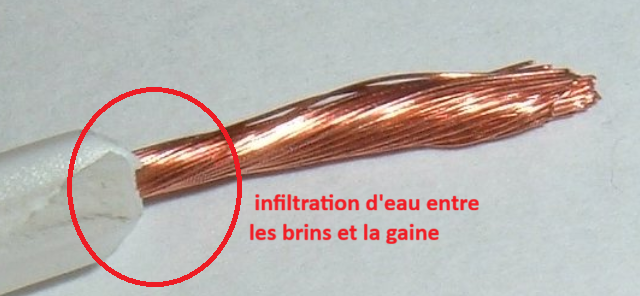
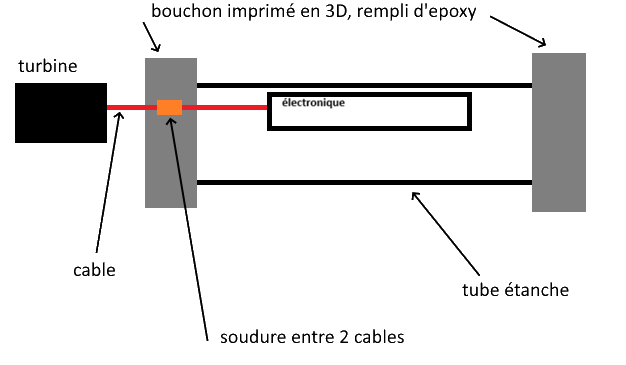
Aujourd’hui, début septembre, le ROV n’est pas encore fonctionnel. Les tests de plongée et de remontée sont en cours. Les fuites d’eau ont pris beaucoup de temps à être résolues. Il a fallu plusieurs versions de bouchons avant d’obtenir des bouchons étanches. Il y avait notamment une fuite à cause des câbles de contrôle des turbines. L’eau s’infiltrait dans le tube étanche par les câbles des turbines. L’eau s’infiltrait entre les brins et la gaine !
Ce problème à été résolu par une soudure entre 2 câbles qui sont noyés dans l’époxy :
Nicolas