Category: Non classé
Réseau de neurones artificiel
Présentation
Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un réseau de neurones. Nous allons coder un réseau à 2 couches, une seule couche (le perceptron) suffit quand le problème est linéairement séparable, c’est-à-dire qu’on peut tracer une ligne droite entre les cas « oui » et les cas « non ».
Éviter un obstacle unique devant soi, c’est ce cas. Simple, rapide, mais très limité. Deux couches de neurones permet de résoudre des problèmes avec des frontières courbes ou des zones multiples. C’est exactement notre cas : il faut distinguer 4 situations (libre, gauche, droite, obstacle) qui ne sont pas séparables par une seule ligne dans l’espace des 5 capteurs.
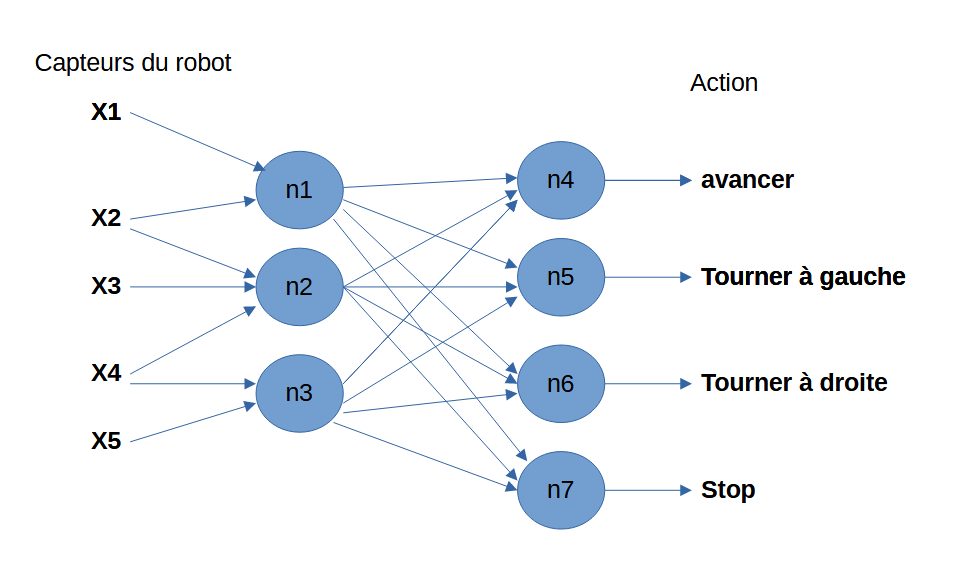
La couche 1 construit des « concepts intermédiaires » (obstacle gauche, obstacle devant, obstacle droite), et la couche 2 combine ces concepts pour décider (action).
Voici le réseau de neurone utiliser avec le robot MR25 :
Le Programme
Ce programme implémente un petit réseau de neurones à deux couches (apprentissage supervisé ) qui apprend à piloter un robot MR25 à partir de ses 5 capteurs de proximité. Il comporte deux phases :
- Phase d’apprentissage : le réseau apprend à associer des situations à des actions.
- Phase de pilotage en temps réel : le robot utilise le réseau entraîné pour décider de ses mouvements.
Les 5 capteurs sont regroupés en 3 zones :
- Neurone gauche : il mesure l’état de la zone gauche.
- Neurone devant : il représente l’état de la zone centrale.
- Neurone droit : il représente l’état de la zone droite.
Le réseau apprend grâce à la rétropropagation du gradient, puis pilote le robot en temps réel en transformant les mesures des capteurs en actions de navigation et d’évitement d’obstacles. La rétropropagation du gradient (backpropagation en anglais) est l’algorithme qui permet à un réseau de neurones d’apprendre de ses erreur, on commence par corriger la couche de sortie, puis on remonte vers la couche 1.
L’idée est simple :
- Le réseau fait une prédiction.
- On compare cette prédiction à la réponse attendue.
- On mesure l’erreur.
- On remonte cette erreur de la sortie vers les couches précédentes.
- On modifie les poids pour réduire l’erreur lors du prochain essai.
Le gradient indique dans quelle direction modifier les poids pour diminuer l’erreur le plus rapidement. Le gradient indique la pente. Le réseau suit la pente descendante pour atteindre le minimum d’erreur.
IA – Neurone artificiel avec le robot MR25 (Partie 1)
Présentation
Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un neurone perception. Le perceptron est le neurone artificiel le plus simple, modèle de neurone biologique, il a été inventé en 1957 par Frank Rosenblatt au laboratoire d’aéronautique de l’université Cornell. Ce neurone reçoit plusieurs entrées, les combine avec des poids, puis prend une décision binaire.
Intelligence artificielle avec le robot MR25
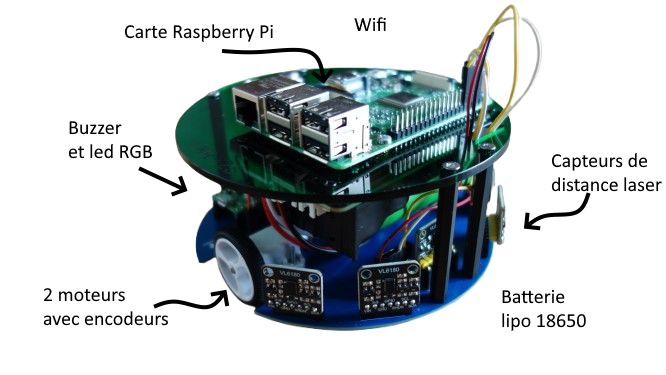
Voici un exemple simple de neurone perceptron à 2 entrées utilisant les capteurs de proximité n°2 et n°4 du MR25.
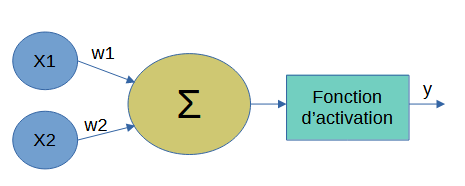
Voici le principe de fonctionnement :
Entrées du neurone (capteurs de proximité) :
-
- x1 = proxSensor(2)
- x2 = proxSensor(4)
Sortie du neurone :
-
-
- 0 → arrêt du robot
- 1 → avance du robot
-
Le calcul effectué par le neurone est :
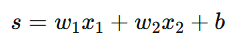
Avec :
- : valeur du capteur 2
- x2 : valeur du capteur 4
- w1 : poids associé au capteur 2
- w2 : poids associé au capteur 4
- b : biais du neurone
- s : somme pondérée
Ensuite, une fonction d’activation à seuil décide de la sortie du neurone :
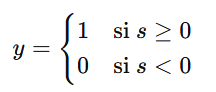
Le perceptron est entraîné avec quelques exemples :
- obstacle proche → stop le robot
- espace libre → avancer le robot
-> Si les deux capteurs détectent un espace libre (valeurs élevées), la somme est grande alors le robot avance.
-> Si un obstacle est proche (valeur faible), la somme diminue → le robot MR25 s’arrête.
Le Programme
La vidéo
Ce neurone perceptron constitue la base des réseaux de neurones : un réseau plus complexe n’est qu’un assemblage de nombreux perceptrons connectés entre eux.
Les améliorations
Le perceptron à 2 entrées est un bon point de départ, mais pour ce robot il existe plusieurs améliorations possibles. Voici quelques idées :
- Ajouter les autres capteurs n°1, 3 et 5
Un neurone à 5 entrées permettrait une meilleure perception :
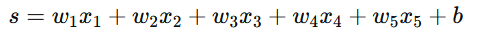
- Ajouter les déplacements comme tourner à droite ou à gauche.
Par exemple :
- Si obstacle à droite → Alors tourner à gauche
- Si obstacle à gauche → Alors tourner à droite
- Si voie libre → Alors avancer
- Ajouter la valeur réels des capteurs
L’exemple précédent utilise un simple seul binaire qui fait perdre beaucoup d’information.
On peux faire dépendre la vitesse du robot de la sortie du neurone :
Le robot MR25 ralentit lorsqu’il y a un obstacle.
- Utiliser une fonction sigmoide comme fonction d’activation
La fonction d’activation précédent permet d’avoir une sortie binaire.
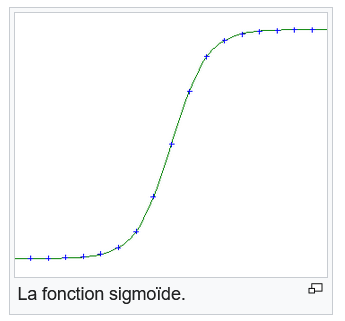
Avec cette fonction on obtient une probabilité en sortie du neurone :
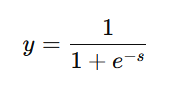
Les déplacements du robot devient beaucoup plus fluide.
- Utiliser un petit réseau de neurone
Au lieu d’utiliser un seul neurone, utiliser :
- neurone 1 : obstacle à gauche
- neurone 2 : obstacle devant
- neurone 3 : obstacle à droite
Puis un neurone de décision choisit l’action :
- Avancer
- Tourner gauche
- Tourner droite
- Stop
Pour le MR25 équipé de 5 capteurs de proximité, l’amélioration la plus efficace est généralement : 5 entrées + 3 sorties (gauche, avance, droite) + apprentissage automatique des poids. Cela permet déjà d’obtenir un véritable comportement d’évitement d’obstacles basé sur un réseau neuronal simple.
A vous de jouez !
Réparation d’une carte de robot tondeuse 315X
Aujourd’hui, un jour de canicule en Bretagne, réparation d’une carte mère de robot tondeuse 315X.
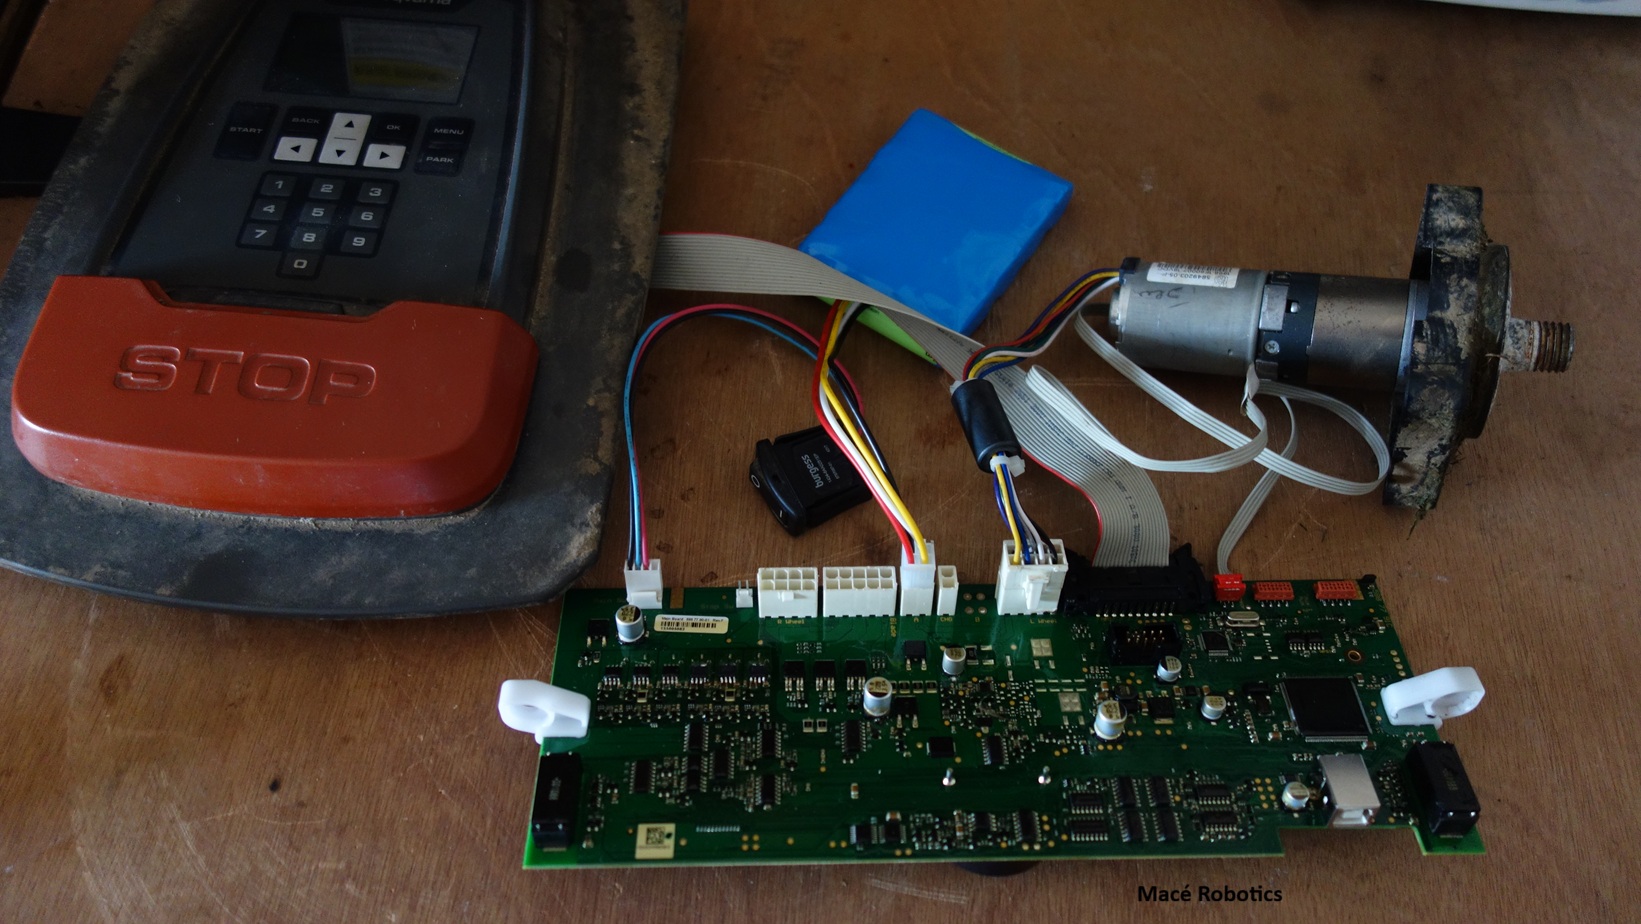
Le problème :
-> Le moteur gauche ne tourne plus !
Tests du moteur avec le menu outils :
Pour test le moteur, activer le menu outils : il faut activer ce menu en allant dans la partie menu, puis appuyer sur les touches 7 et 9 en même temps pendant quelques secondes : une icône en forme de clé apparaît.
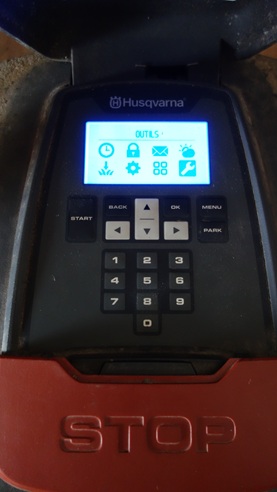
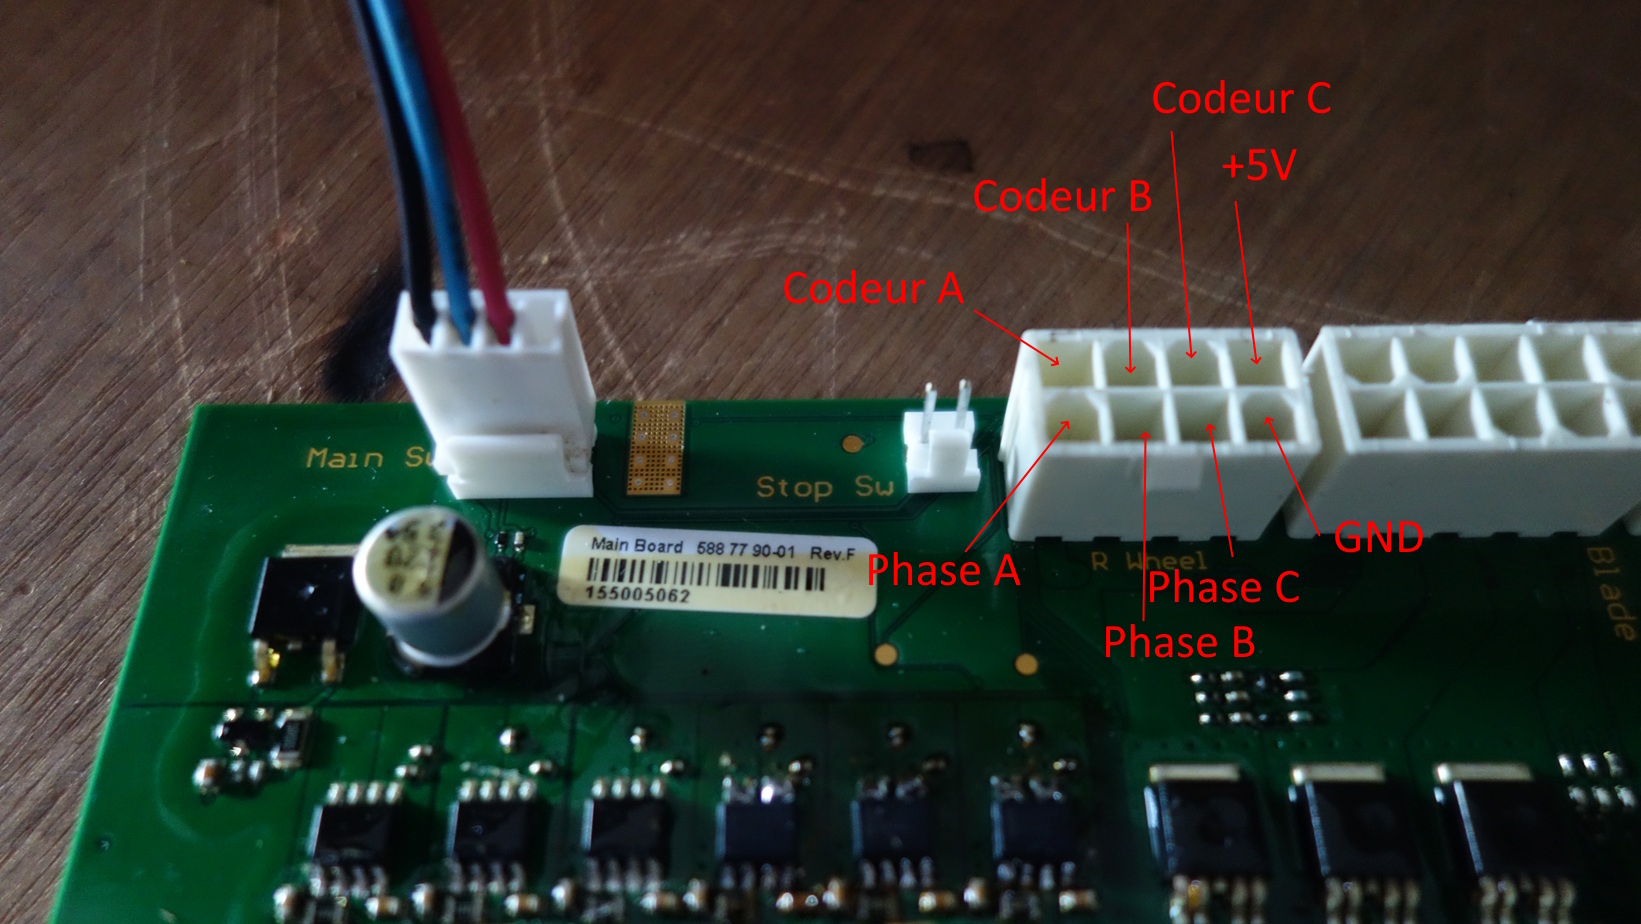
Le connecteur moteur :
A vérifier :
-> Les 6 transistors de contrôle des moteurs.
-> Résistances, diodes et condensateurs d’acquisition des 3 capteurs à effets hall.
 A bientôt,
Repair for Future
Le festival du numérique à Saint-Gregoire la 21 mars
Je vous informe que Macé Robotics sera au festival du numérique à Saint-Gregoire la 21 mars :
https://festival.carrefour-numerique.org/
Les gagnants du concours 2026 !
Le concours pour les 10 ans de l’entreprise Macé Robotics est terminé.
Voici les gagnants :
- 1er lot : William N
- 2ème lot : Romain G
Nicolas
Réparation Bose Wave Music system
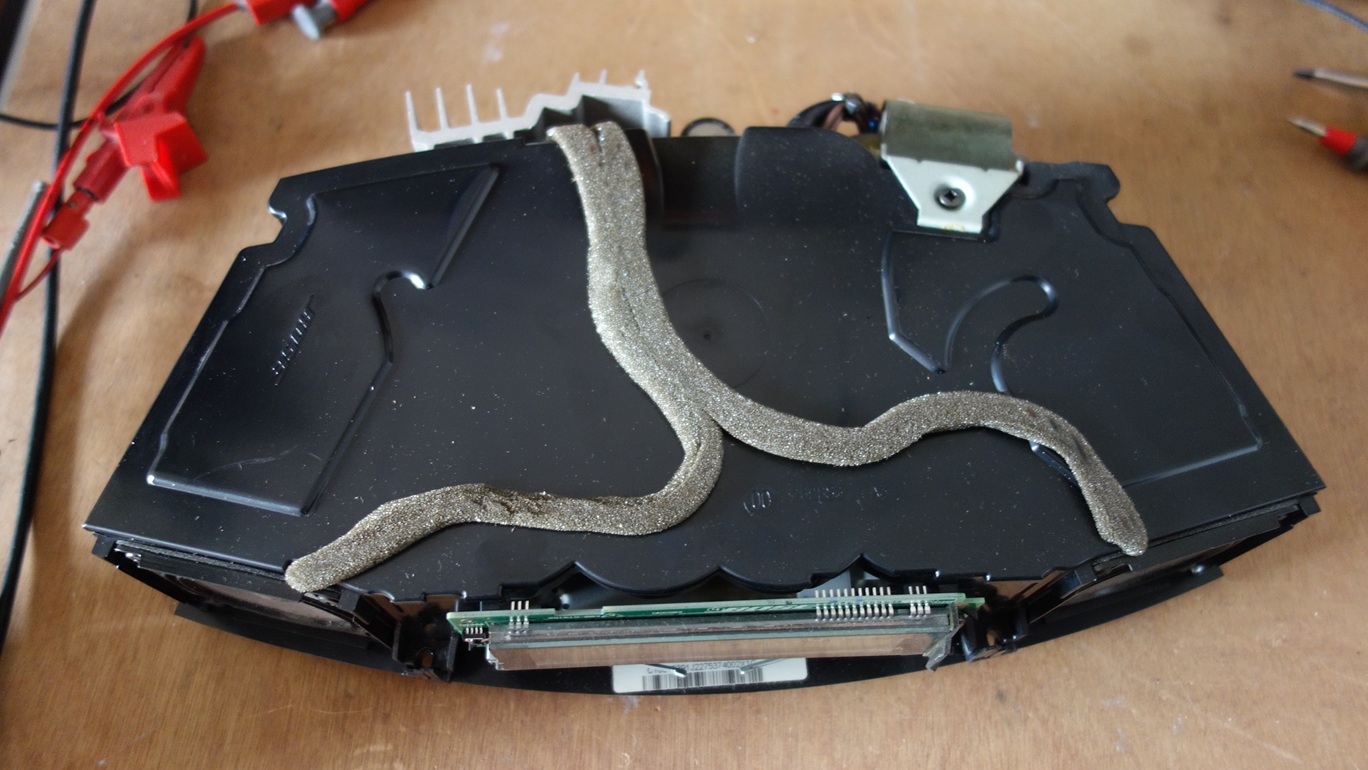
Aujourd’hui, réparation d’une radio CD Wave Music system de la marque Bose. L’afficheur fonctionne correctement mais il n’y a plus de son.
- Vérification des hauts-parleur : ok (résistance de 3.2 Ohm)
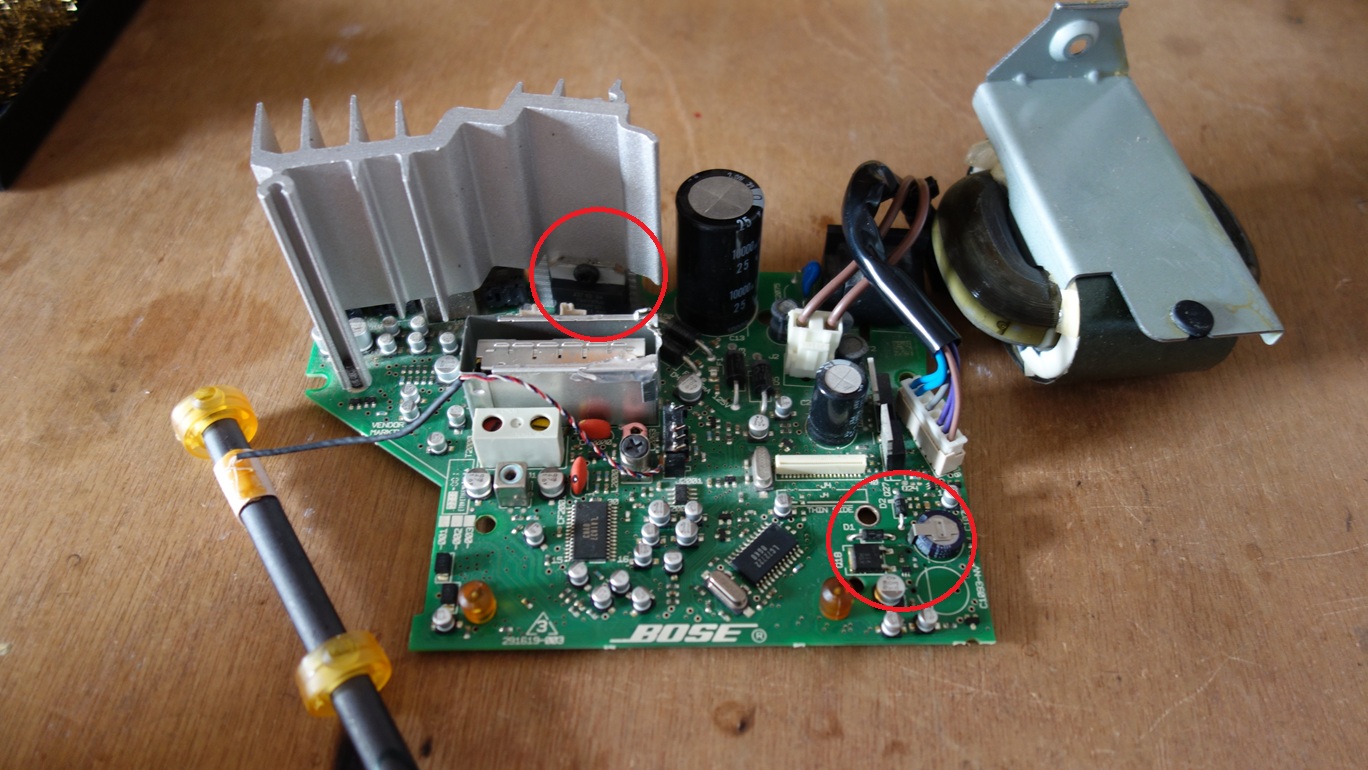
- TDA7376B : amplificateur de puissance de chez Texas Instrument non activé
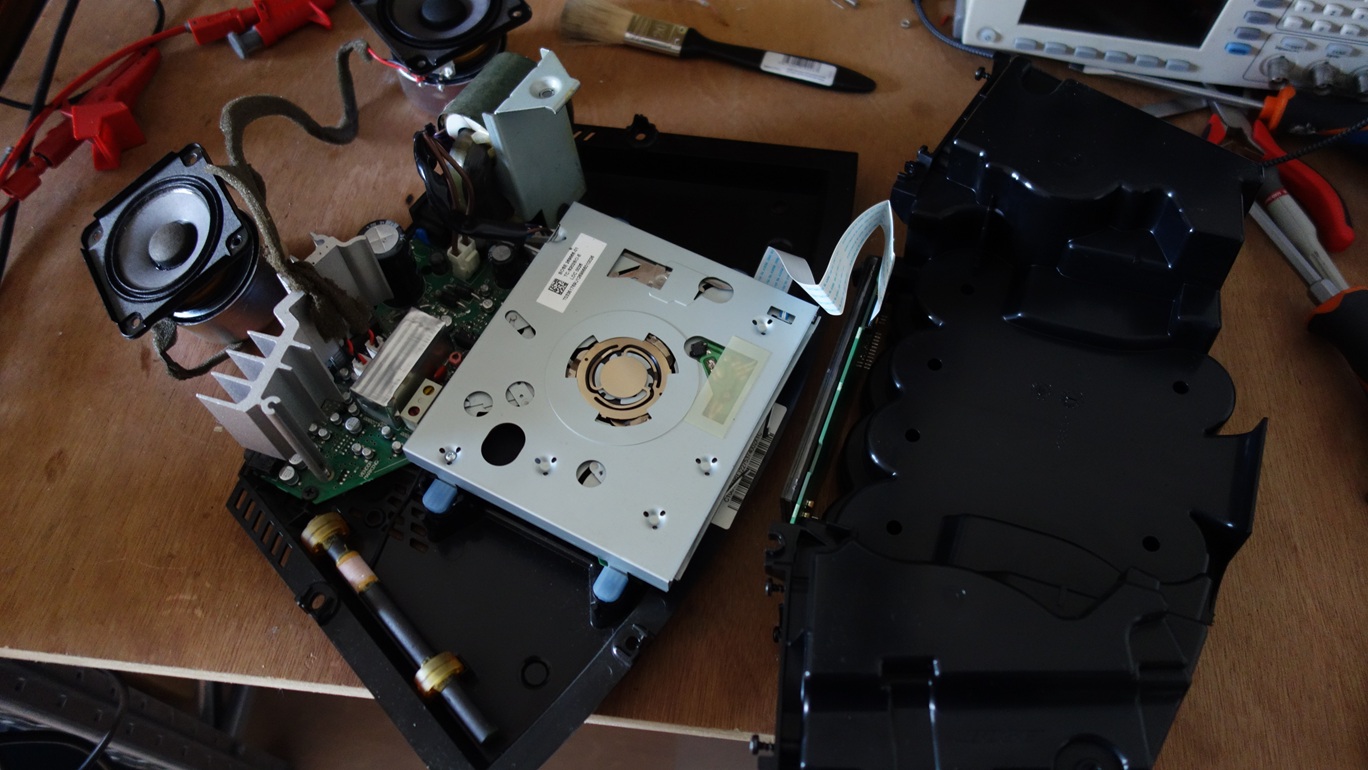
Démontage de la radio, attention à démonter les nappes de l’écran et du lecteur CD :
Carte électronique à réparer :
Contactez-moi pour des réparations ou conceptions électroniques.
Tech Inn’Vitré, du 13 au 15 février 2026
Macé Robotics sera présent au salon du numérique Tech Inn’Vitré du 13 au 15 février 2026 au Centre culturel de Vitré.
- Du 13 au 15 février 2026
- Gratuit
- 2 Rue de Strasbourg, 35500 Vitré
Plus d’informations : https://techinn.vitrecommunaute.bzh/
Nicolas
Concours 2026
Concours du 26 janvier au 26 février 2026 pour les 10 ans de l’entreprise Macé Robotics !
Lien pour participer : https://fr.macerobotics.com/concours/