FR|EN
Cette page présente l’assemblage du robot MRPi1.
Outils nécessaire :
- Un tournevis cruciforme
1. Montage de la roue libre :
-
Insérer la roue libre dans la carte avec les 2 vis :
-
Viser les 2 boulons de la roue libre :
1. Montage des moteurs :
-
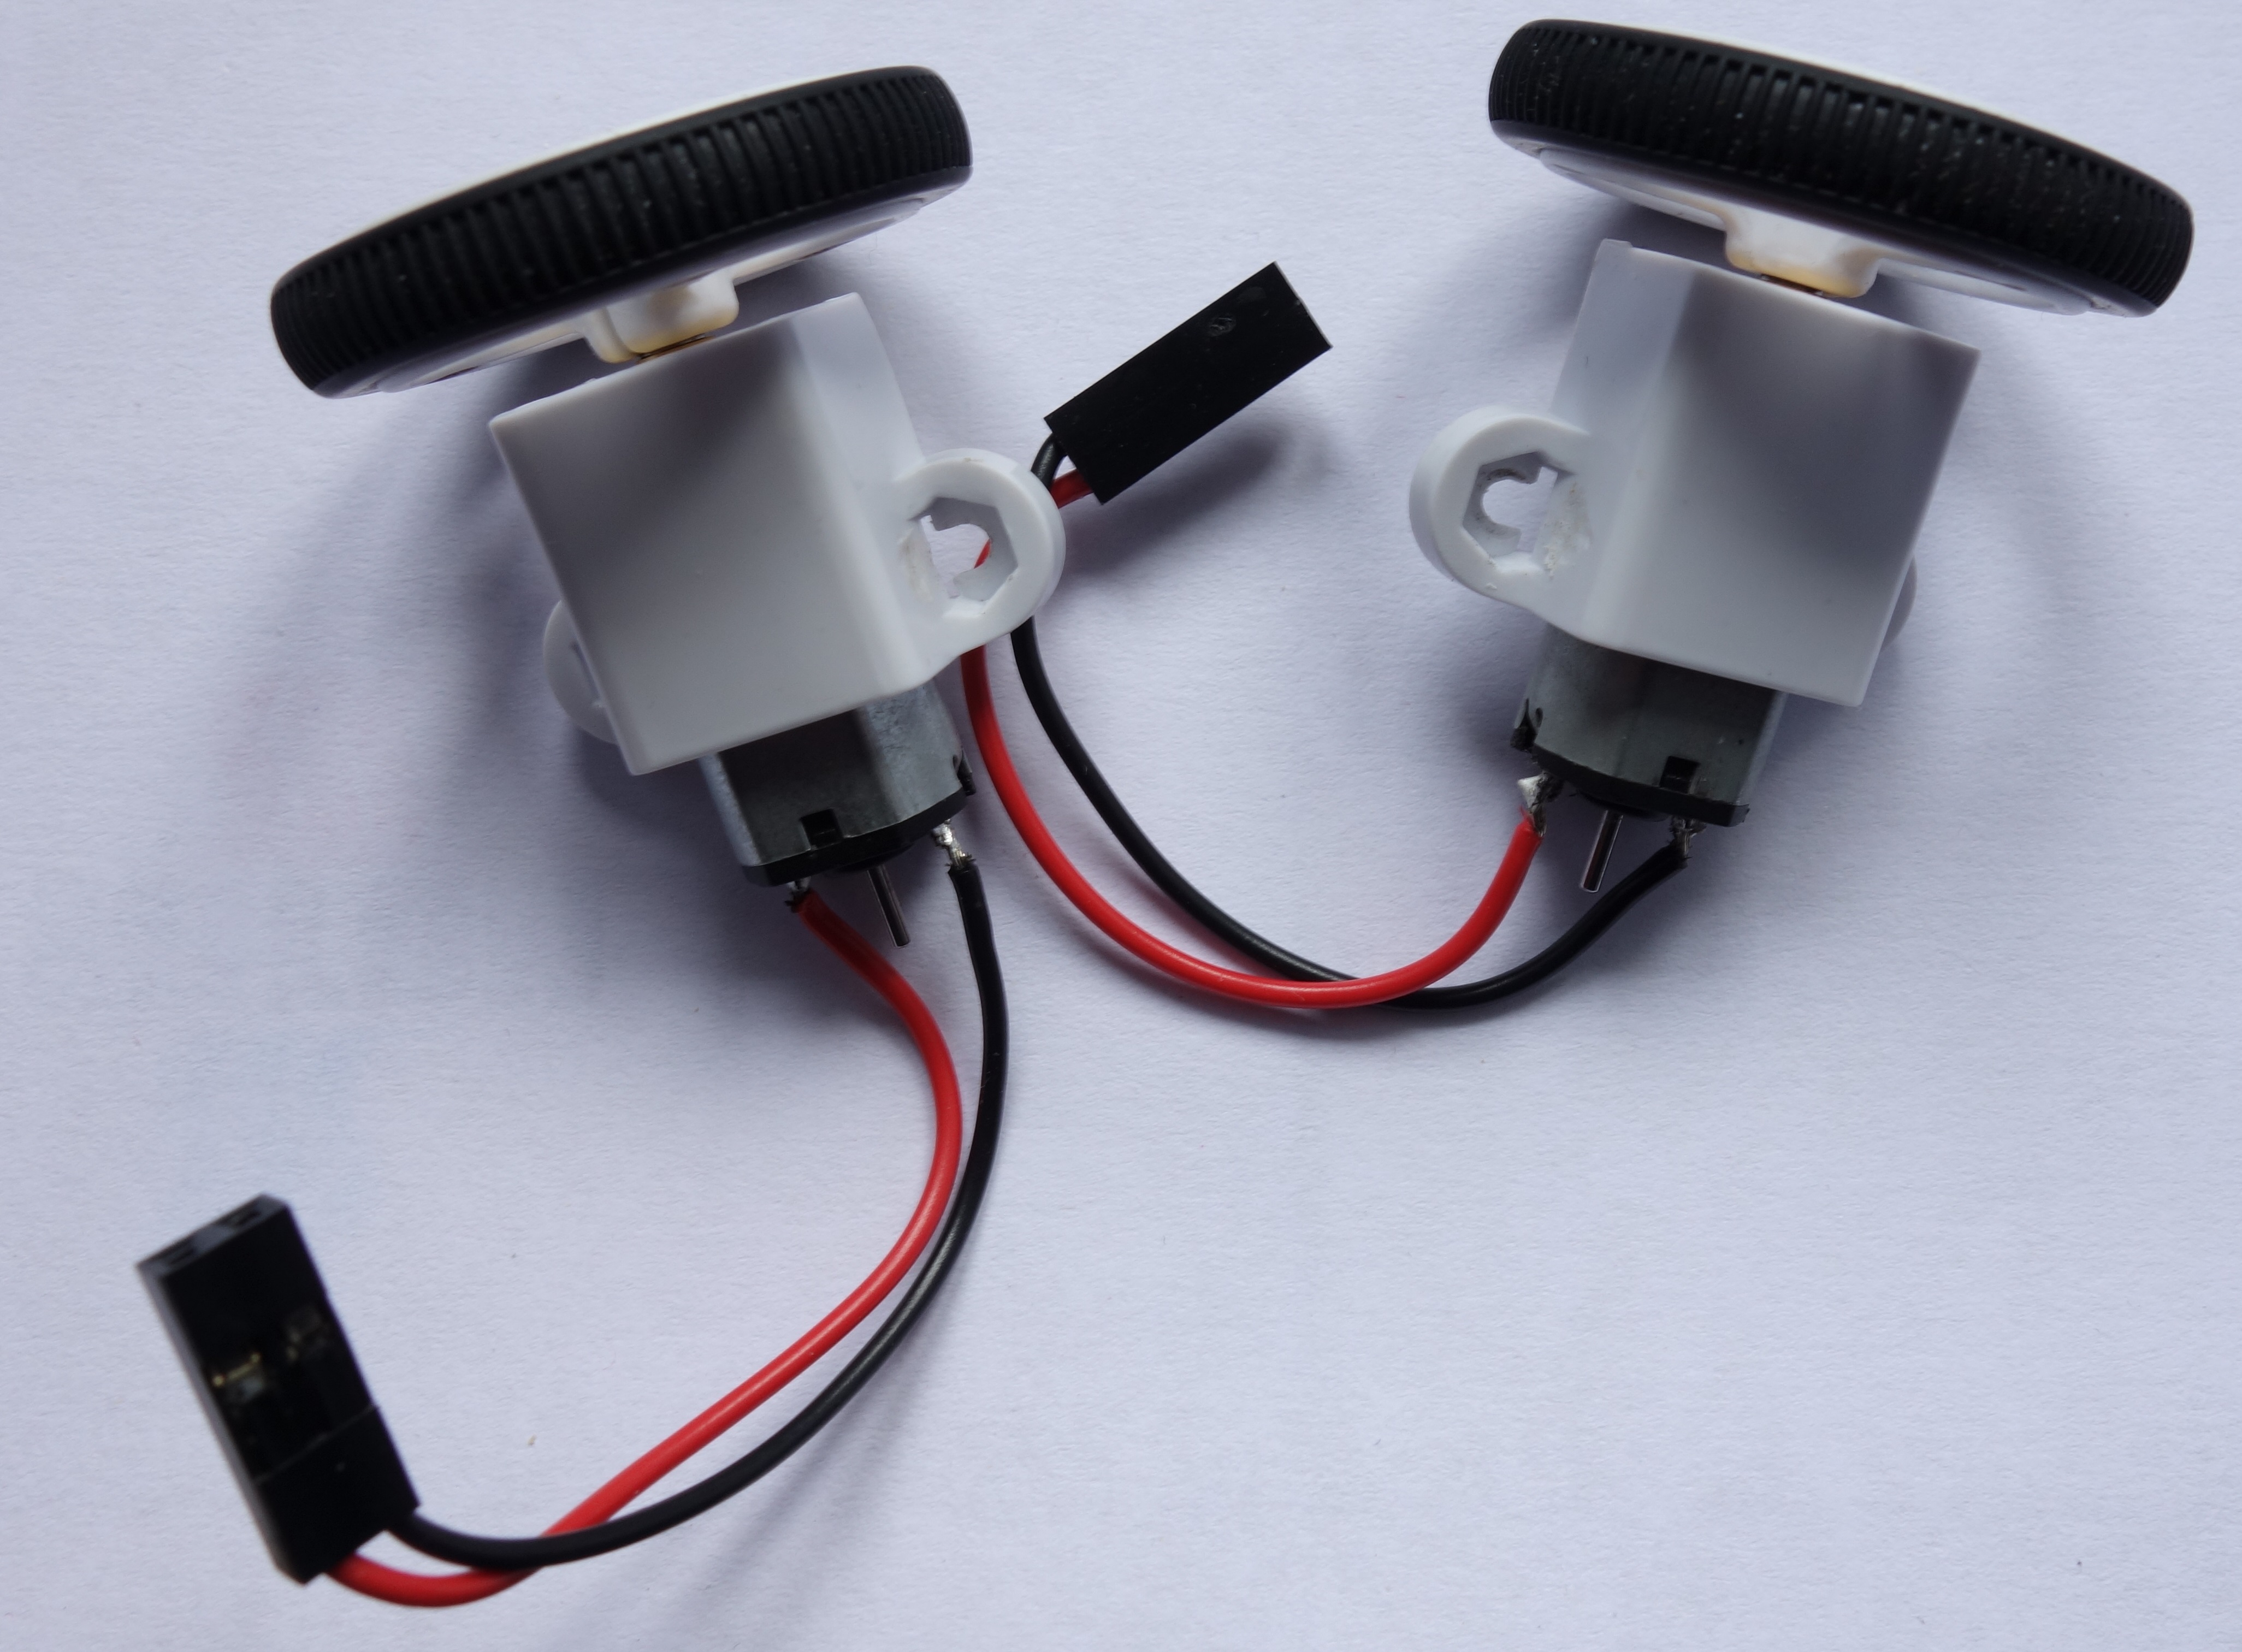
Insérer le support sur les 2 moteurs :
-
Insérer le moteur droit sur la carte de contrôle et visser :