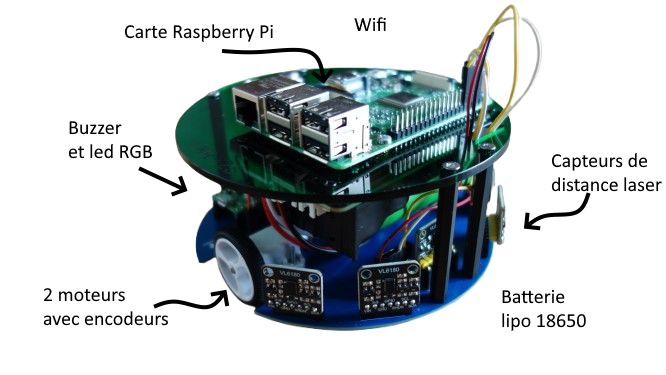
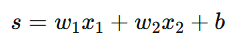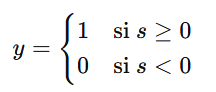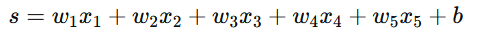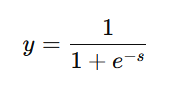Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un neurone perception. Le perceptron est le neurone artificiel le plus simple, modèle de neurone biologique, il a été inventé en 1957 par Frank Rosenblatt au laboratoire d’aéronautique de l’université Cornell. Ce neurone reçoit plusieurs entrées, les combine avec des poids, puis prend une décision binaire.
Intelligence artificielle avec le robot MR25
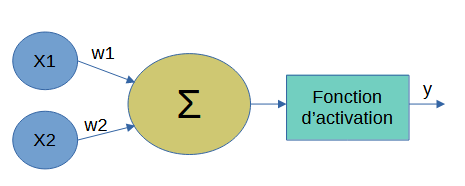
Voici un exemple simple de neurone perceptron à 2 entrées utilisant les capteurs de proximité n°2 et n°4 du MR25.
Voici le principe de fonctionnement :
Entrées du neurone (capteurs de proximité) :
x1 = proxSensor(2)
x2 = proxSensor(4)
Sortie du neurone :
0 → arrêt du robot
1 → avance du robot
Le calcul effectué par le neurone est :
Avec :
x1 : valeur du capteur 2
x2 : valeur du capteur 4
w1 : poids associé au capteur 2
w2 : poids associé au capteur 4
b : biais du neurone
s : somme pondérée
Ensuite, une fonction d’activation à seuil décide de la sortie du neurone :
Le perceptron est entraîné avec quelques exemples :
obstacle proche → stop le robot
espace libre → avancer le robot
-> Si les deux capteurs détectent un espace libre (valeurs élevées), la somme est grande alors le robot avance.
-> Si un obstacle est proche (valeur faible), la somme diminue → le robot MR25 s’arrête.
Le Programme
# Macé Robotics
#
#!/usr/bin/python3
import MR25
import time

# -----------------------------
# Fonctions du perceptron
# -----------------------------

def activation(x):
    """
    Fonction d'activation de type seuil (step function).
    Retourne 1 si x >= 0 (avancer), sinon 0 (stopper).
    """
    if x >= 0:
        return 1
    return 0

# -----------------------------
# Initialisation des poids et biais
# -----------------------------
# w1 : poids associé au capteur 2 (x1)
# w2 : poids associé au capteur 4 (x2)
# b  : biais du perceptron (décalage du seuil de décision)
w1 = 0.0
w2 = 0.0
b = 0.0

# Taux d'apprentissage : contrôle la vitesse de correction des poids
# Une valeur trop grande peut rendre l'apprentissage instable
eta = 0.1

# -----------------------------
# Jeu d'apprentissage (données d'entraînement)
# -----------------------------
#
# x1 = capteur de proximité 2 (distance normalisée entre 0 et 1)
# x2 = capteur de proximité 4 (distance normalisée entre 0 et 1)
#
# Normalisation : 0 = obstacle très proche, 1 = espace libre
#
# Sortie attendue :
#   0 = STOP  (obstacle détecté, distances faibles)
#   1 = AVANCE (voie libre, distances élevées)
training_data = [
    ([0.1, 0.1], 0),  # Obstacle très proche sur les deux capteurs → STOP
    ([0.2, 0.3], 0),  # Obstacle proche → STOP
    ([0.3, 0.2], 0),  # Obstacle proche → STOP
    ([0.8, 0.8], 1),  # Espace libre sur les deux capteurs → AVANCE
    ([0.7, 0.9], 1),  # Espace majoritairement libre → AVANCE
    ([0.9, 0.7], 1),  # Espace majoritairement libre → AVANCE
]

# -----------------------------
# Phase d'apprentissage (entraînement du perceptron)
# -----------------------------
# On répète jusqu'à 100 époques (passages complets sur le jeu d'entraînement)
# L'apprentissage s'arrête prématurément si tous les exemples sont bien classés
for epoch in range(100):
    erreur_totale = 0  # Compteur d'erreurs pour cette époque

    for inputs, target in training_data:
        x1, x2 = inputs

        # Calcul de la sortie du perceptron : combinaison linéaire + activation
        y = activation(w1*x1 + w2*x2 + b)
        print("Y = ", y)

        # Calcul de l'erreur : différence entre la sortie attendue et la sortie calculée
        erreur = target - y

        # Mise à jour des poids selon la règle d'apprentissage du perceptron
        # Si erreur = 0 : pas de modification
        # Si erreur = +1 : poids augmentés (le perceptron devait dire 1)
        # Si erreur = -1 : poids diminués (le perceptron devait dire 0)
        w1 += eta * erreur * x1
        w2 += eta * erreur * x2
        b  += eta * erreur  # Le biais est mis à jour sans facteur d'entrée
        print("w1, w2 = ", w1, w2)

        # Accumulation de l'erreur absolue sur cette époque
        erreur_totale += abs(erreur)
        print("Erreur totale = ", erreur_totale)

    # Convergence atteinte : tous les exemples sont correctement classés
    if erreur_totale == 0:
        break

# Affichage des poids finaux après l'apprentissage
print("Apprentissage terminé")
print("w1 =", w1)
print("w2 =", w2)
print("b =", b)

# Pause avant de démarrer le pilotage (laisse le temps de lire les résultats)
time.sleep(5)

# -----------------------------
# Pilotage du robot MR25 en temps réel
# -----------------------------

# Distance maximale prise en compte (en mm)
# Au-delà de SEUIL_MAX, la distance est considérée comme maximale (voie libre)
SEUIL_MAX = 80.0  # mm

try:
    while True:
        # --- Lecture des capteurs de proximité ---
        # proxSensor retourne une distance en mm
        x1 = MR25.proxSensor(2)  # Capteur 2
        x2 = MR25.proxSensor(4)  # Capteur 4

        # --- Normalisation des distances dans l'intervalle [0, 1] ---
        # min(x, SEUIL_MAX) écrête les valeurs supérieures au seuil
        # La division ramène la valeur entre 0 et 1
        x1 = min(x1, SEUIL_MAX) / SEUIL_MAX
        x2 = min(x2, SEUIL_MAX) / SEUIL_MAX

        # --- Inférence : décision du perceptron ---
        # Utilise les poids appris pour décider d'avancer ou de s'arrêter
        sortie = activation(w1*x1 + w2*x2 + b)

        # --- Exécution de la commande moteur ---
        if sortie == 1:
            MR25.forward(40)  # Avance à 40% de vitesse
            print("AVANCE")
        else:
            MR25.stop()       # Arrêt immédiat
            print("STOP")

        # Fréquence de rafraîchissement : 10 Hz (une décision toutes les 100 ms)
        time.sleep(0.1)

except KeyboardInterrupt:
    # Arrêt propre du robot lors d'une interruption clavier (Ctrl+C)
    MR25.stop()

# end of file
La vidéo
Ce neurone perceptron constitue la base des réseaux de neurones : un réseau plus complexe n’est qu’un assemblage de nombreux perceptrons connectés entre eux.
Les améliorations
Le perceptron à 2 entrées est un bon point de départ, mais pour ce robot il existe plusieurs améliorations possibles. Voici quelques idées :
Ajouter les autres capteurs n°1, 3 et 5
Un neurone à 5 entrées permettrait une meilleure perception :
Ajouter les déplacements comme tourner à droite ou à gauche.
Par exemple :
Si obstacle à droite → Alors tourner à gauche
Si obstacle à gauche → Alors tourner à droite
Si voie libre → Alors avancer
Ajouter la valeur réels des capteurs
L’exemple précédent utilise un simple seul binaire qui fait perdre beaucoup d’information.
On peux faire dépendre la vitesse du robot de la sortie du neurone :
vitesse = int(sortie * 50)
MR25.forward(vitesse)
Le robot MR25 ralentit lorsqu’il y a un obstacle.
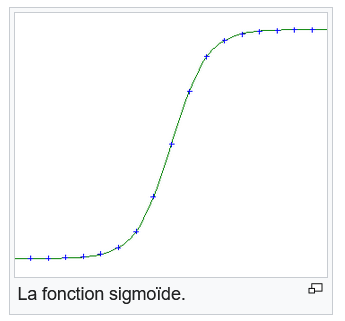
Utiliser une fonction sigmoide comme fonction d’activation
La fonction d’activation précédent permet d’avoir une sortie binaire.
Avec cette fonction on obtient une probabilité en sortie du neurone :
Les déplacements du robot devient beaucoup plus fluide.
Utiliser un petit réseau de neurone
Au lieu d’utiliser un seul neurone, utiliser :
neurone 1 : obstacle à gauche
neurone 2 : obstacle devant
neurone 3 : obstacle à droite
Puis un neurone de décision choisit l’action :
Avancer
Tourner gauche
Tourner droite
Stop
Pour le MR25 équipé de 5 capteurs de proximité, l’amélioration la plus efficace est généralement : 5 entrées + 3 sorties (gauche, avance, droite) + apprentissage automatique des poids. Cela permet déjà d’obtenir un véritable comportement d’évitement d’obstacles basé sur un réseau neuronal simple.
def star_wars(): melody = [ (440, 500), # A (440, 500), # A (440, 500), # A (349, 350), # F (523, 150), # C (440, 500), # A (349, 350), # F (523, 150), # C (440, 800), # A
(659, 500), # E (659, 500), # E (659, 500), # E (698, 350), # F (523, 150), # C (415, 500), # G# (349, 350), # F (523, 150), # C (440, 800), # A ]
for note, duree in melody: MR25.buzzer(note, duree) time.sleep(duree / 1000.0 + 0.05)
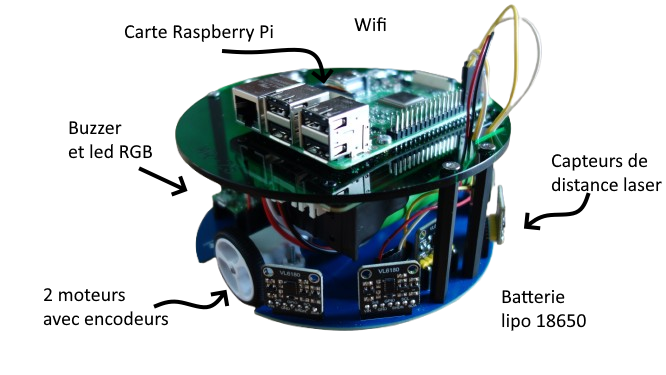
Aujourd’hui, une petit tutoriel sur la lecture des encodeurs du robot MR25. Le robot MR25 est un robot basé sur une carte Raspberry Pi. Ce robot MADE IN FRANCE est disponible en boutique.
« MR25 est prêt à être programmé en moins de 5 minutes »
Un exemple pour lire les 2 encodeurs magnétique du robot en langage Python :
#!/usr/bin/python import MR25 import time, sys
print("Reset encodeur : ") MR25.encoderReset()
while True : coderRight = MR25.encoderRight() # lecture de l'encodeur du moteur droit coderLeft = MR25.encoderLeft() # lecture de l'encdoeur du moteur gauche print("Encoder Right =", coderRight) print("Encoder Left =", coderLeft) time.sleep(2)
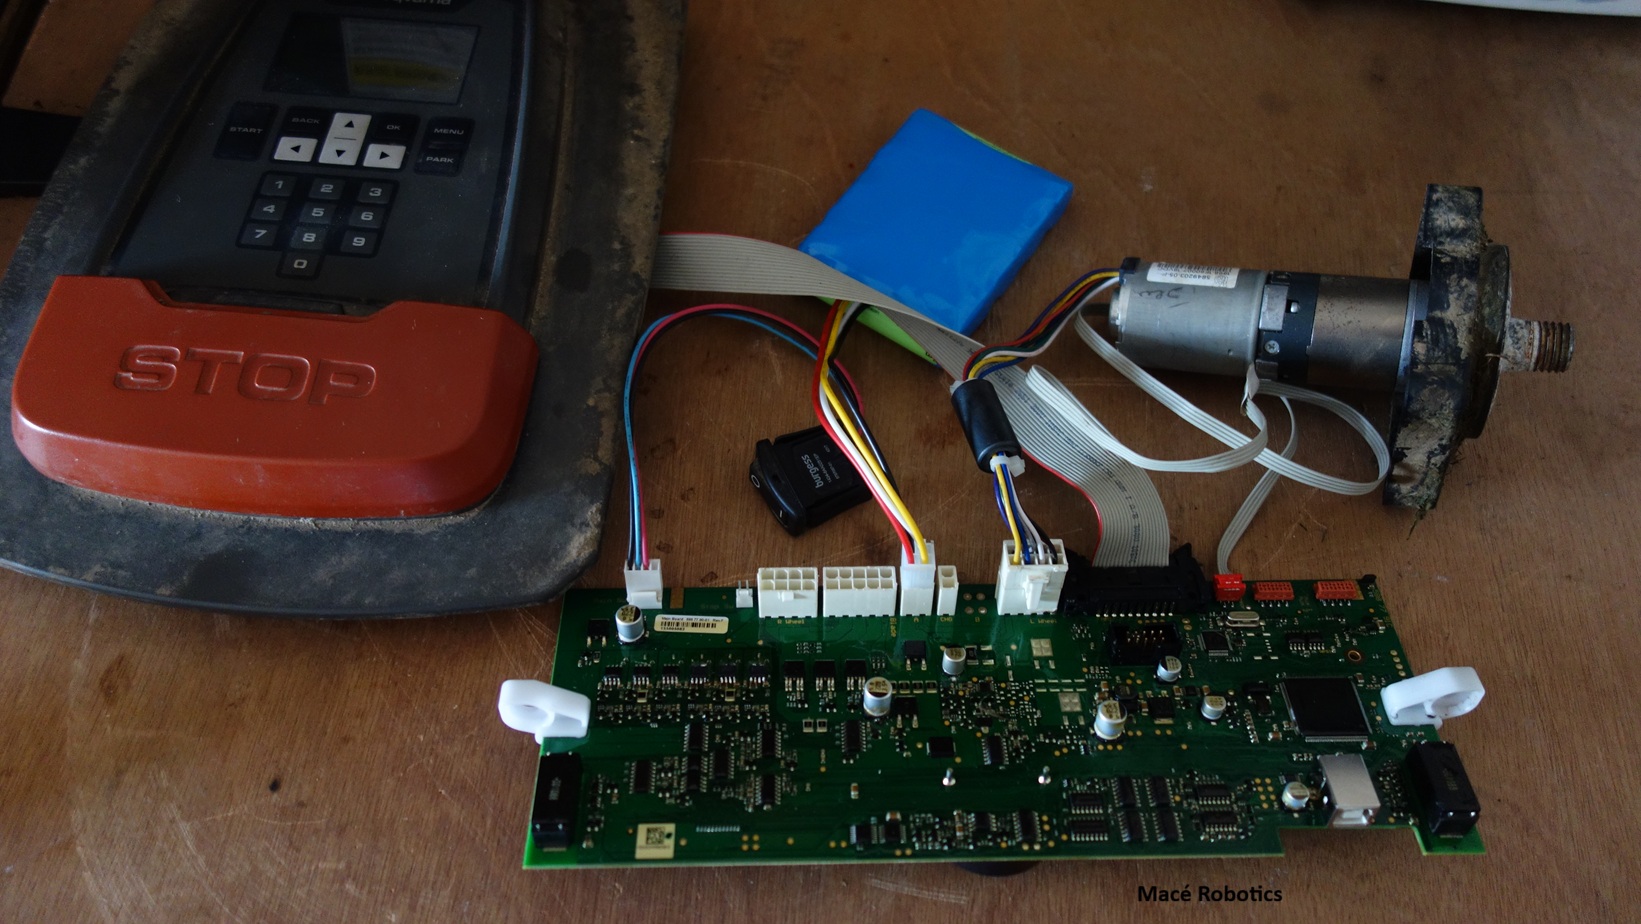
Aujourd’hui, un jour de canicule en Bretagne, réparation d’une carte mère de robot tondeuse 315X.
Le problème :
-> Le moteur gauche ne tourne plus !
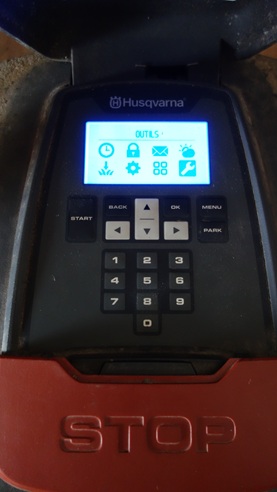
Tests du moteur avec le menu outils :
Pour test le moteur, activer le menu outils : il faut activer ce menu en allant dans la partie menu, puis appuyer sur les touches 7 et 9 en même temps pendant quelques secondes : une icône en forme de clé apparaît.
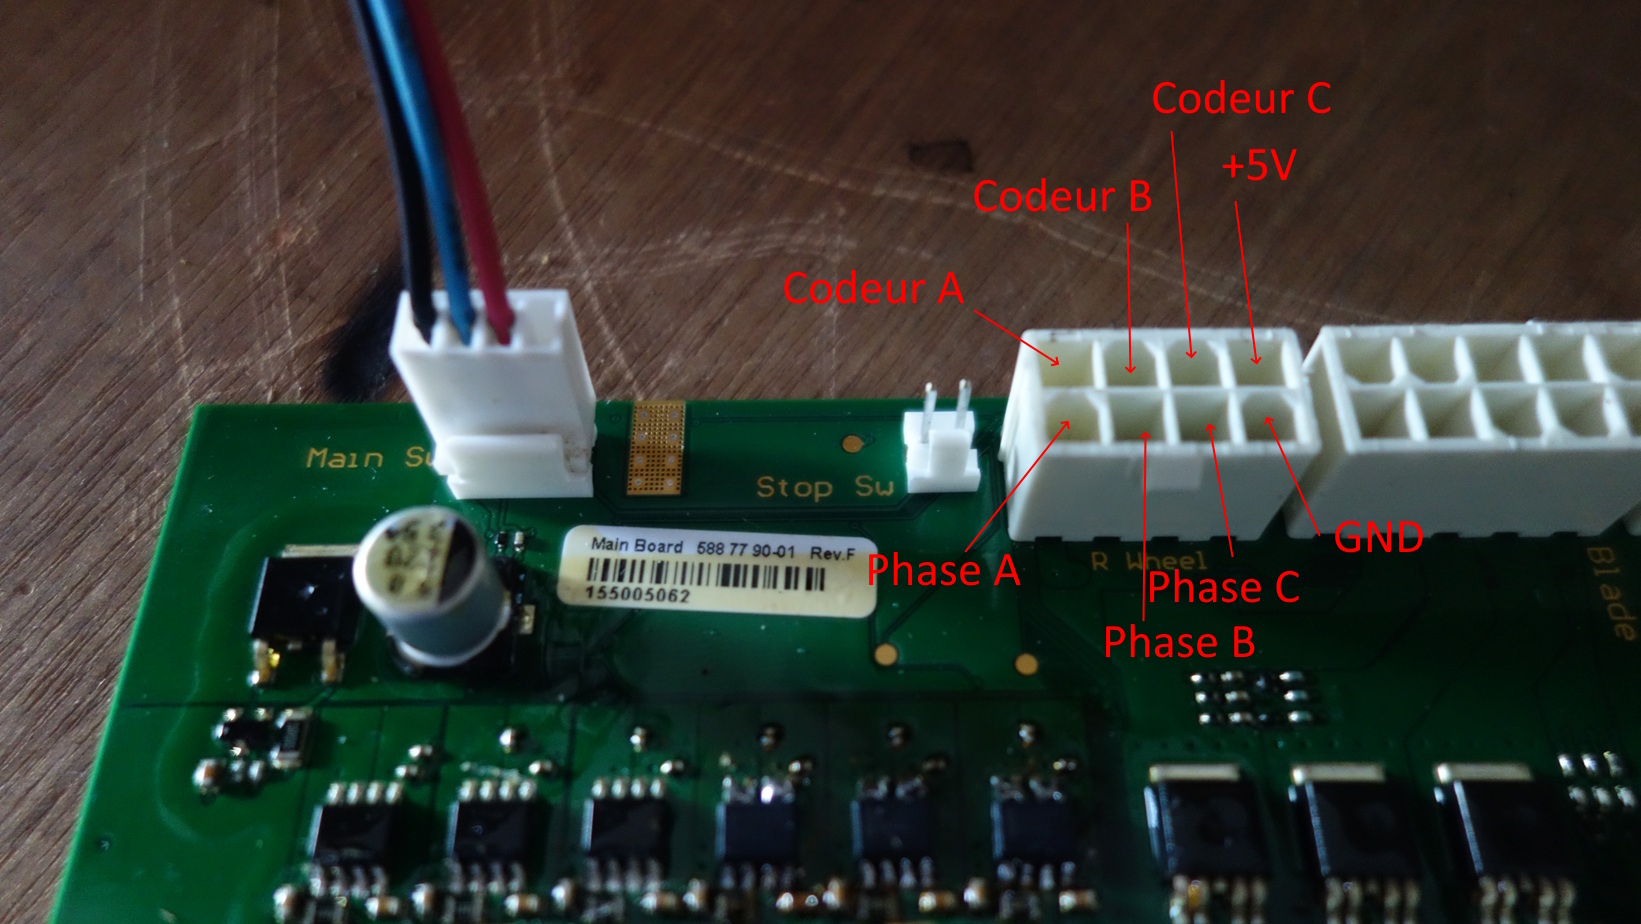
Le connecteur moteur :
A vérifier :
-> Les 6 transistors de contrôle des moteurs.
-> Résistances, diodes et condensateurs d’acquisition des 3 capteurs à effets hall.
Une mise à jour logiciel du robot MR25 pour la calibration des moteurs :
Mise à jour du firmware du microcontrôleur Raspberry Pico
Mise à jour de la librairie python
Mise à jour de la documentation PDF
Calibration des moteurs
Les deux moteurs du robot MR25 nécessitent une calibration. Car il n’est pas possible de garantir que la vitesse des deux moteurs du robot soit exactement identique. Ainsi, certains robots MR25 ne vont pas totalement droit.