Aujourd’hui, réparation de l’alimentation +3.3V d’une carte de robot tondeuse Husqvarna 🔧⚡ :
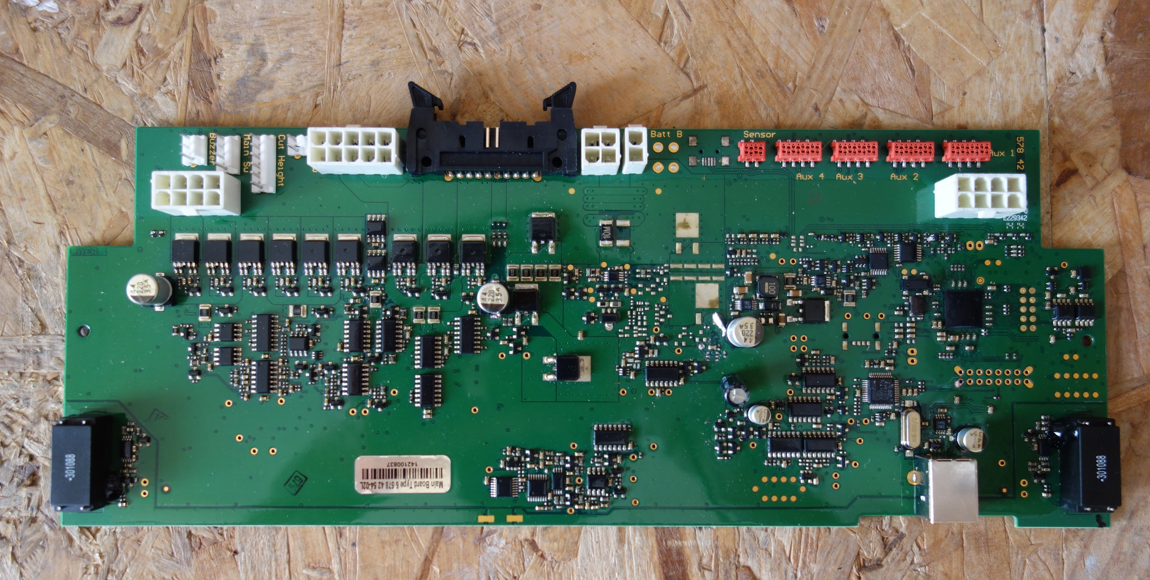
Alimentation à découpage +3.3VDC sur la carte mère :
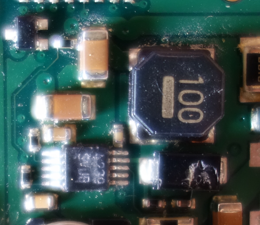
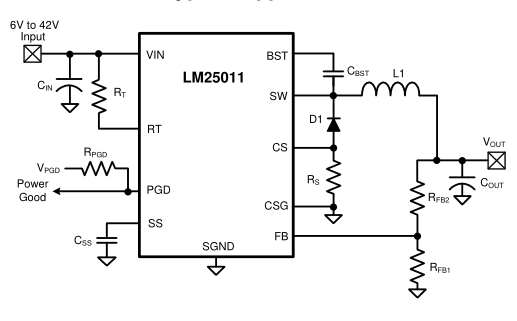
Schéma de principe de l’alimentation à découpage :
- Vérifier VIN, VOUT et FB
Nicolas
Aujourd’hui, réparation de l’alimentation +3.3V d’une carte de robot tondeuse Husqvarna 🔧⚡ :
Alimentation à découpage +3.3VDC sur la carte mère :
Schéma de principe de l’alimentation à découpage :
Nicolas
Cet article présente la réparation d’un module de basses Bose 700. Cette enceinte s’allume mais ne fonctionne pas, la led de status s’allume en rouge.
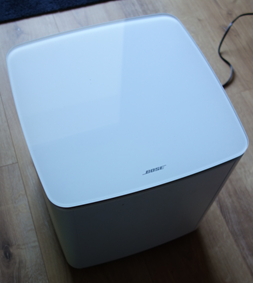
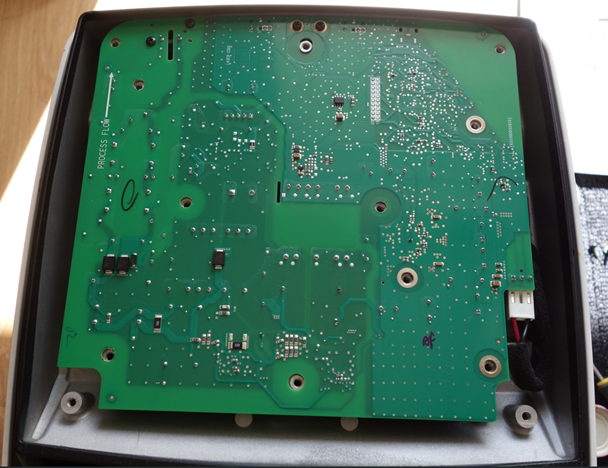
Après quelques tours de tournevis, voici la carte électronique :
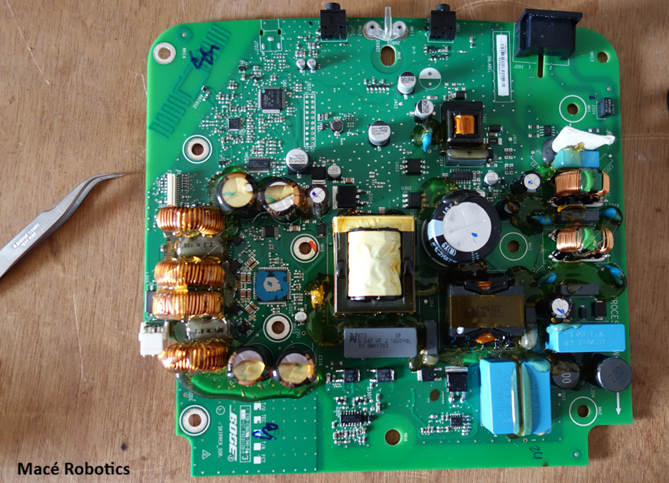
La carte électronique du module :
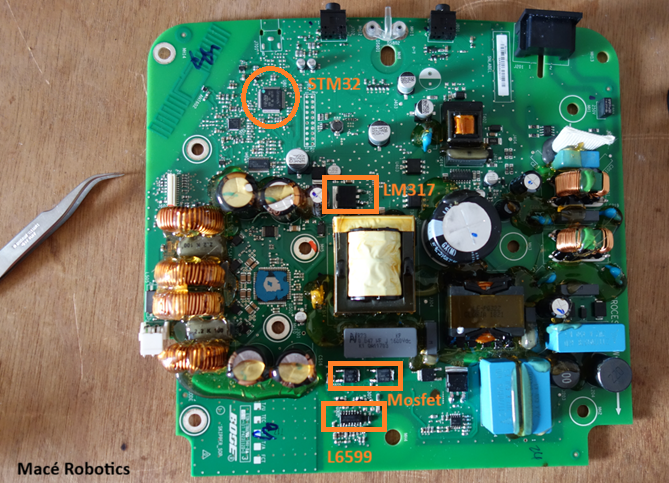
Vérifier bien le fonctionnement du composant L6599 :
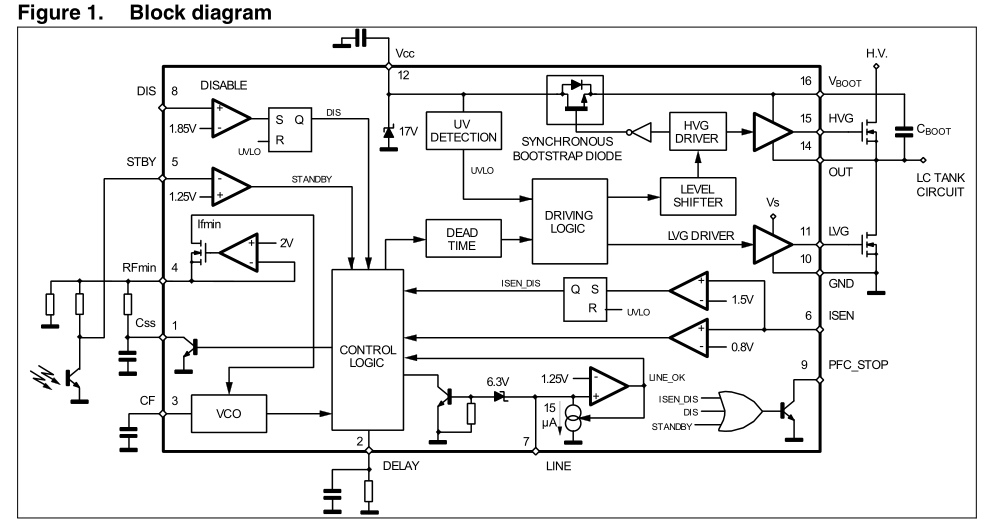
Après changement d’une condensateur de résonance, de deux transistors mosfet et du composant L6599; l’enceinte est repartie !
Référence des composants :
A bientôt,
Nicolas
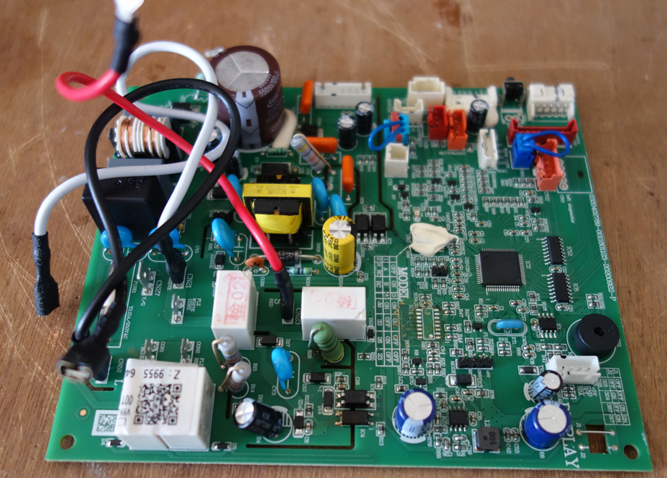
Aujourd’hui, réparation d’une carte de climatiseur :
A bientôt,
Nicolas
Le robot MR25 est équipé d’une carte Raspberry Pi 5 disposant de deux connecteurs dédiés aux caméras. Il est donc possible d’utiliser simultanément deux caméras sur le robot.
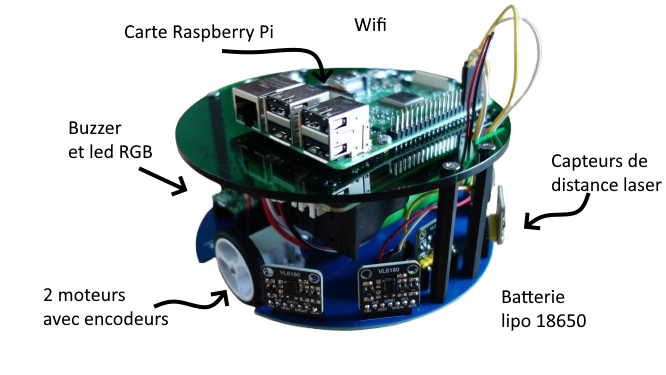
Ce tutoriel présente les étapes nécessaires pour configurer et utiliser deux caméras avec le robot MR25, ainsi que la réalisation de captures d’images avec chacune d’elles.
Listez les cameras avec cette commande :
$ rpicam-hello --list-cameras
Vous devez voir la détection des 2 cameras :
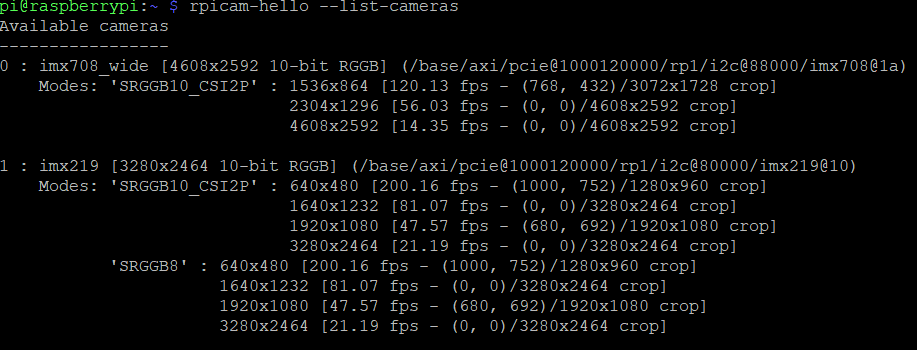
Voici un exemple de la prise d’une photo sur chaque cameras :
Fin du tuto !
Nicolas
Concevoir de l’électronique réparable consiste à intégrer la réparation dès la conception, plutôt que de chercher à réparer un produit une fois qu’il est cassé.
Boîtier ouvrable avec des vis standard, sans colle ou clips destructifs.
Séparer alimentation, commande, puissance, capteurs, interfaces, etc.,
Afin de remplacer un module plutôt que toute la carte électronique.
Privilégier les composants standards et disponibles sur le long terme. Si possible utilisé des composants traversants.
Prévoir des points de test, des codes d’erreur, des interfaces de diagnostic et une documentation du circuit.
Prévoir également :
Éviter les composants inutilement difficiles à dessouder et laisser suffisamment d’espace autour des zones susceptibles d’être réparées.
Fournir schémas, nomenclature (BOM), références des composants et procédures de dépannage.
Prévoir les mises à jour et, lorsque c’est possible, éviter qu’une panne logicielle rende le matériel inutilisable.
Concevoir le refroidissement pour limiter le vieillissement des composants sensibles.
Utiliser des références pérennes et prévoir leur remplacement sur la durée de vie du produit.
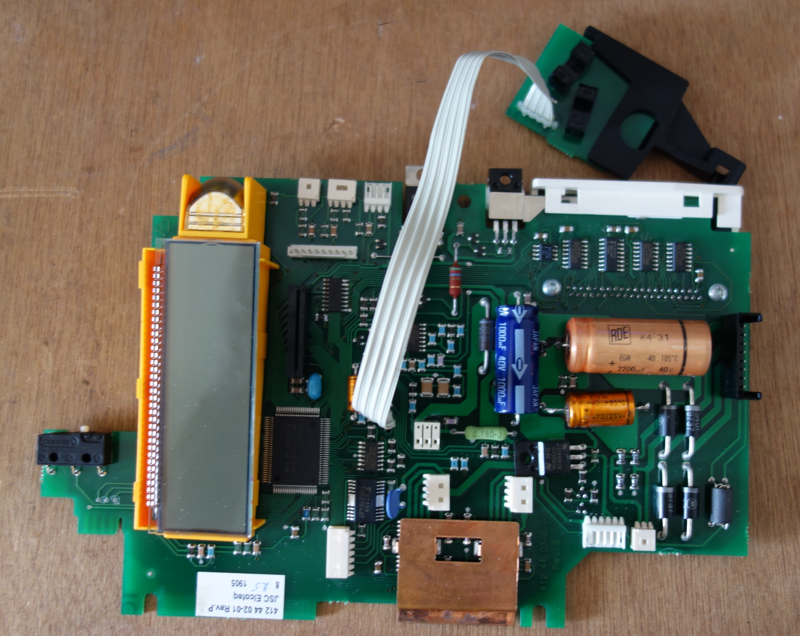
Aujourd’hui, réparation d’une carte de machine à coudre Husqvarna :
A bientôt,
On souhaite programmer le robot MR25 afin de contrôler ces mouvements via la détection des frappements de main :
👏 => Le robot MR25 avance
👏👏 => Le robot MR25 tourne à gauche
👏👏👏 => Le robot MR25 tourne à droite
👏👏👏👏 => Le robot MR25 s’arrête
Le microphone détecte les frappements en analysant le niveau sonore.
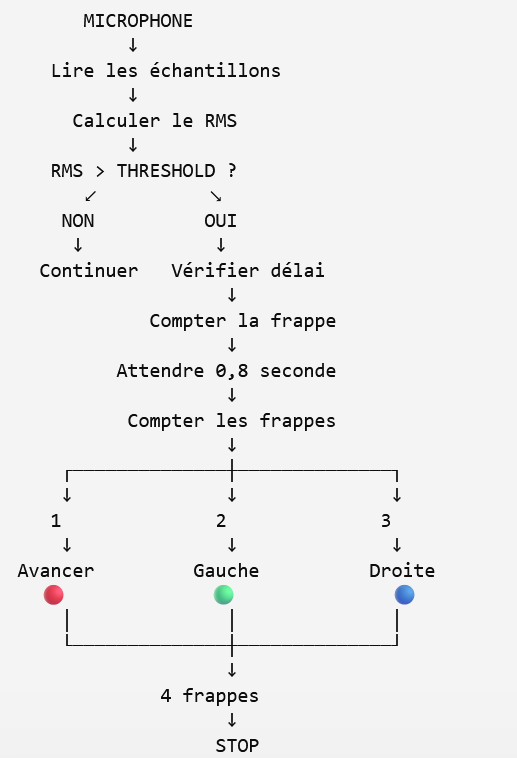
Voici un exemple de programme pour contrôler le robot avec le frappement de main :
Fin du tuto !
Les condensateurs de sécurité sont des composants électroniques spécialement conçus pour être utilisés dans les circuits raccordés au secteur électrique. Contrairement aux condensateurs classiques, ils sont conçus pour limiter les risques d’incendie, de choc électrique et de détérioration dangereuse en cas de défaut. On distingue principalement deux grandes familles : les condensateurs de classe X et les condensateurs de classe Y.
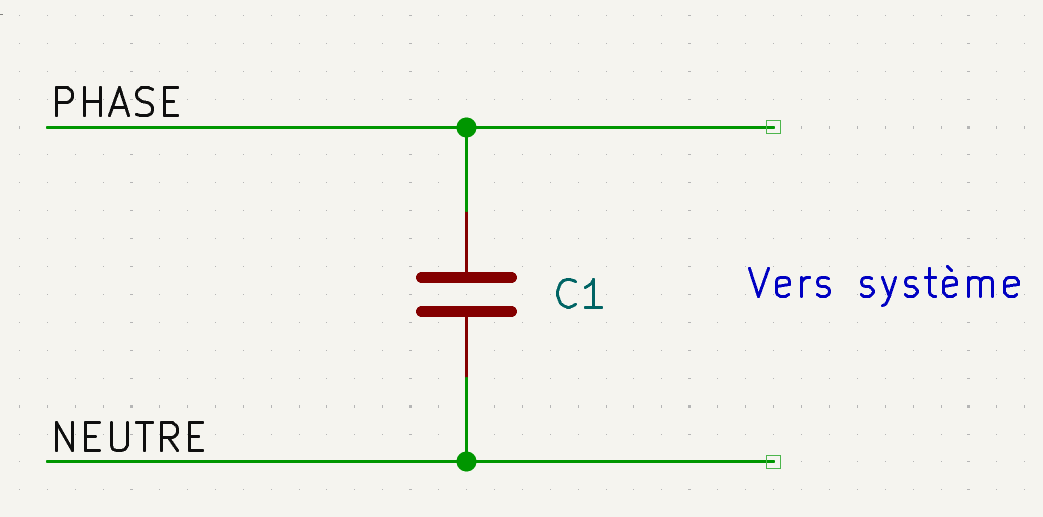
Dans un appareil électrique, un condensateur peut être placé directement sur le secteur afin de :
Cependant, un condensateur connecté au secteur constitue un élément soumis à des tensions potentiellement dangereuses. Son comportement en cas de défaillance est donc particulièrement important. Les condensateurs de sécurité sont conçus et testés pour présenter un comportement contrôlé lorsqu’ils vieillissent ou tombent en panne.
Les condensateurs X sont utilisés lorsqu’ils sont connectés entre les conducteurs actifs du secteur, par exemple entre phase et neutre. On les retrouve notamment dans les filtres antiparasites placés à l’entrée des appareils électriques. Le condensateur X est donc placé en parallèle sur l’alimentation.
Les condensateurs Y ont une fonction de sécurité différente. Ils sont utilisés lorsqu’un condensateur est connecté entre une partie reliée au secteur et une partie accessible ou reliée à la terre.
Par exemple :
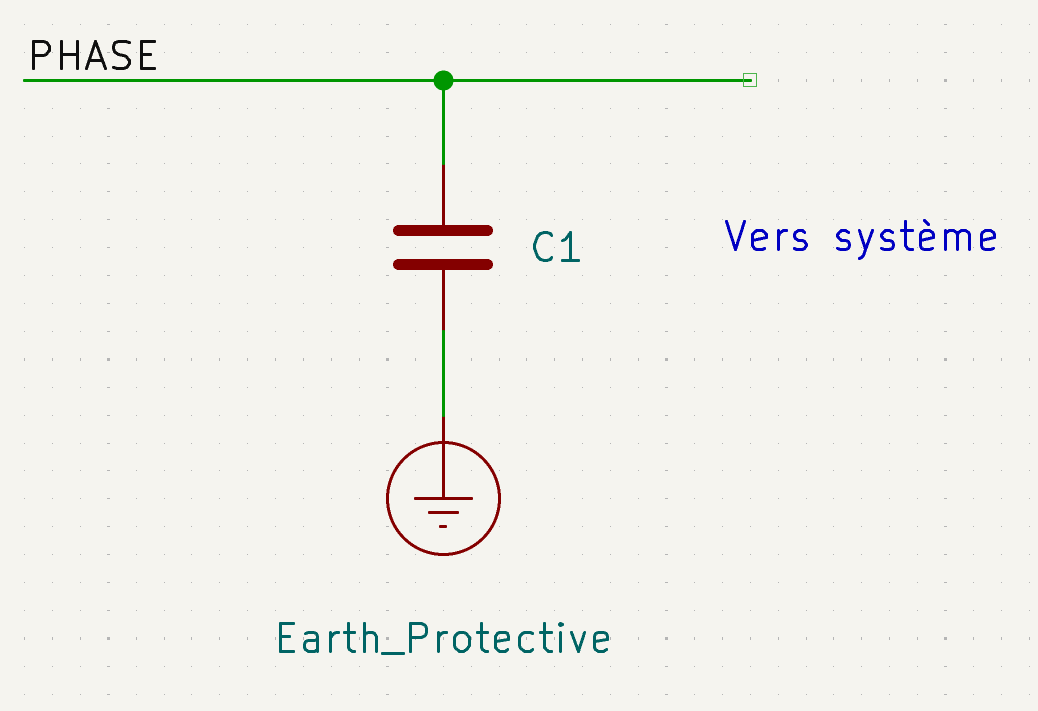
On peut également trouver des condensateurs Y entre les conducteurs actifs et la terre de protection.
Une défaillance d’un condensateur Y pourrait, dans certaines configurations, créer une liaison dangereuse entre le secteur et une partie accessible de l’appareil. Le condensateur Y doit donc être conçu de manière à ce qu’une défaillance ne mette pas l’utilisateur en danger. C’est pourquoi les condensateurs Y sont soumis à des exigences de sécurité particulièrement strictes.
La distinction peut être résumée ainsi :
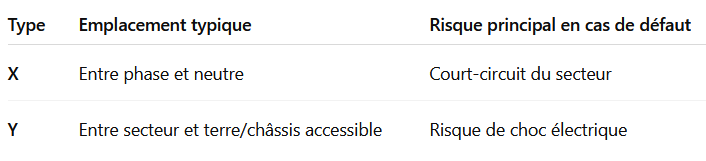
Une règle pratique importante est donc :
X = entre conducteurs actifs
Y = vers la terre
Les condensateurs X sont eux-mêmes divisés en plusieurs catégories, notamment X1, X2 et X3. Ces catégories correspondent à différents niveaux de tenue aux surtensions et à différentes conditions d’utilisation. Le X2 est très courant dans les équipements électroniques alimentés par le secteur et dans les filtres antiparasites. Il ne faut cependant pas choisir un condensateur uniquement en fonction de sa capacité. Sa classe de sécurité, sa tension nominale, les conditions du réseau et l’application doivent également être prises en compte.
Les condensateurs Y sont également subdivisés en différentes catégories, notamment Y1, Y2 et Y4.
Les exigences dépendent notamment de la tension du réseau et du niveau d’isolation requis.
De manière générale, les condensateurs Y sont conçus avec des exigences d’isolation et de sécurité plus sévères que les condensateurs X.
C’est une erreur importante à éviter.
Un condensateur X2 et un condensateur Y2 ne sont pas interchangeables simplement parce qu’ils ont la même capacité et une tension nominale similaire.
Par exemple, remplacer un condensateur Y par un condensateur X dans un circuit relié à une partie accessible peut compromettre la sécurité électrique de l’appareil.
De même, utiliser un condensateur ordinaire à la place d’un condensateur de sécurité est dangereux.
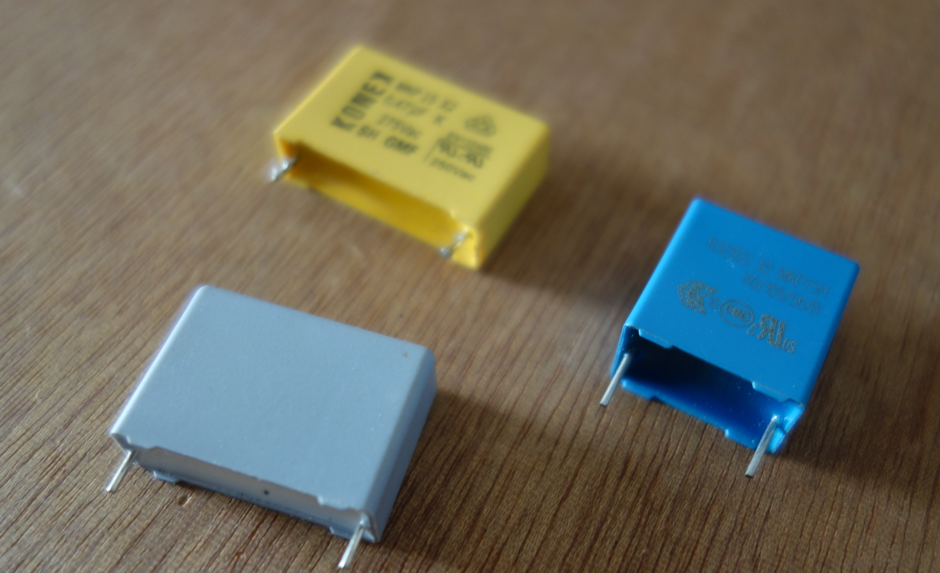
Les condensateurs de sécurité portent généralement un marquage indiquant leur classe, par exemple :
Ils peuvent également comporter des indications concernant :
Il est important de vérifier le marquage réel du composant plutôt que de déduire sa classe uniquement à partir de son aspect extérieur.
Voici quelques exemples courants de condensateurs de sécurité utilisés dans les équipements électriques et électroniques :
Les condensateurs X et Y remplissent tous deux des fonctions de filtrage antiparasite, mais leur rôle de sécurité est différent.
Condensateur X :
Condensateur Y :
Le choix d’un condensateur de sécurité ne doit donc pas se limiter à la capacité et à la tension inscrites sur le composant. La classe de sécurité X ou Y fait partie intégrante de sa fonction dans le circuit.
Un article sur la réparation d’une carte électronique de monte-charges de couvreur :
-> La commande du moteur ne fonctionne plus
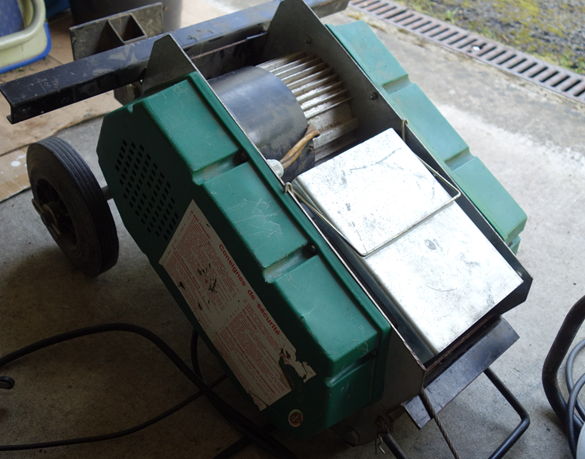
Après changement du transformateur et d’une résistance de puissance de la carte électronique, le monte charge à repris vie !
Bonne journée,
Nicolas
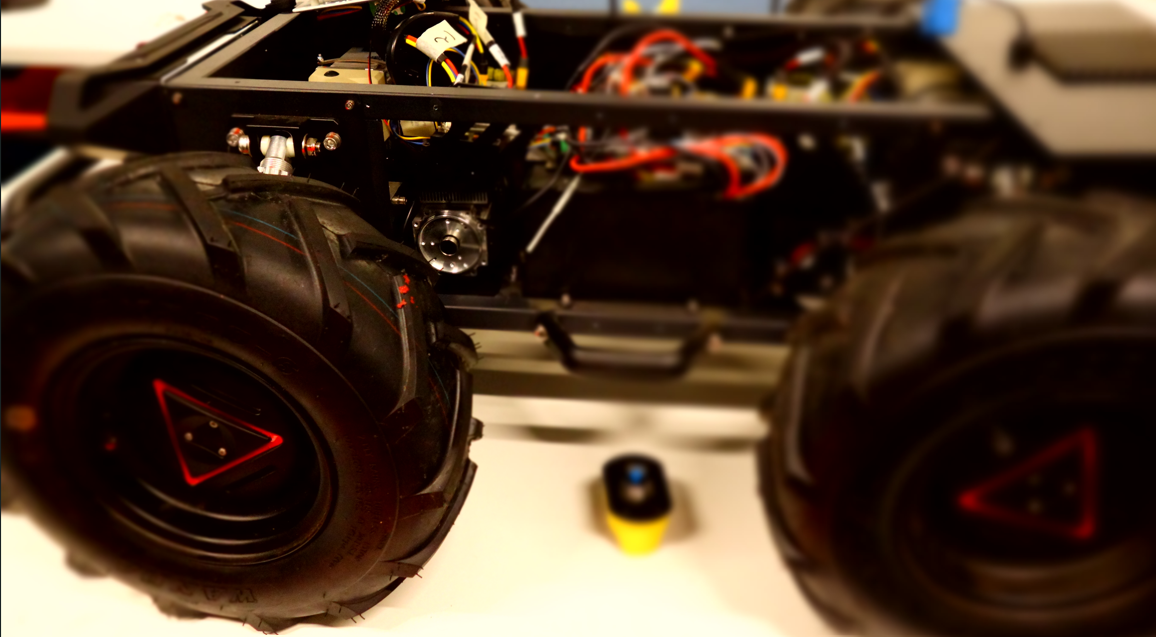
Aujourd’hui, Macé Robotics à réparer un robot mobile SCOUT 2.0. Ce robot, dédié à la recherche et à l’enseignement, présentait un dysfonctionnement au niveau d’un moteur : celui-ci ne tournait pas correctement, avec une perte de couple et une vitesse de rotation insuffisante. Les trois autres moteurs fonctionnent, quant à eux, correctement.
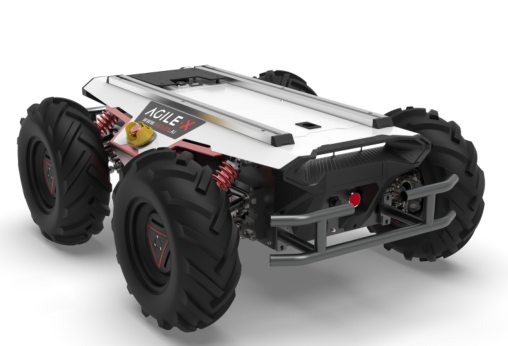
Ce robot est équipé de quatre moteurs brushless, chacun piloté par un driver dédié. Les quatre drivers sont reliés à la carte mère du robot via un bus de communication CAN.
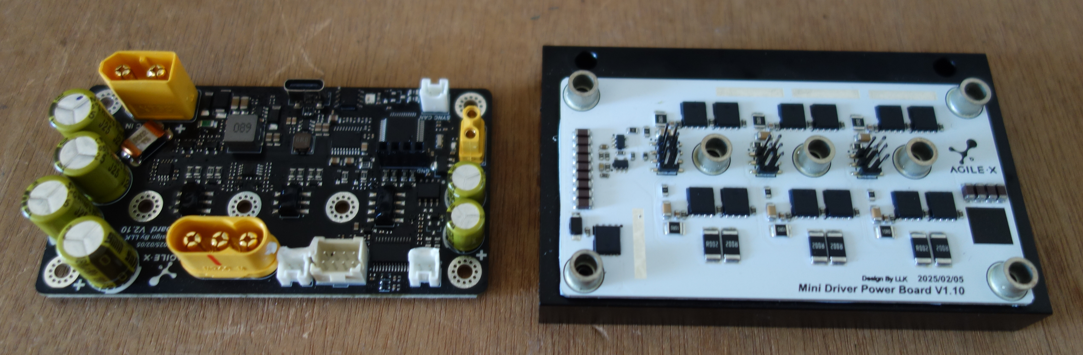
Après démontage du robot et inspection de la carte driver, j’en déduis que le problème provient de la carte capteur du moteur BLDC. Un moteur Brushless DC (BLDC) doit connaître en permanence la position de son rotor afin que le driver puisse déterminer quelles phases alimenter et à quel moment. Cette information permet de synchroniser le champ magnétique généré par le stator avec la position du rotor et ainsi d’assurer une rotation correcte du moteur. En cas de défaut de détection de la position du rotor, cette synchronisation n’est plus assurée. Le moteur peut alors présenter différents symptômes : vibrations, perte de couple, vitesse de rotation incorrecte, rotation dans le mauvais sens ou encore impossibilité de démarrer. Ces symptômes correspondent précisément au comportement observé sur le moteur concerné du robot, ce qui oriente le diagnostic vers un dysfonctionnement de la carte capteur du moteur BLDC.
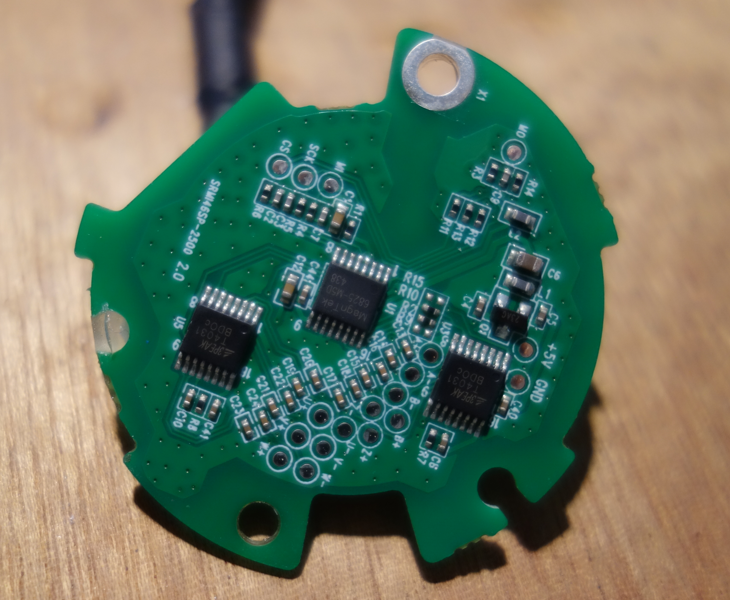
Ensuite, la carte capteur du moteur a été démontée afin d’effectuer une inspection plus approfondie. Cette carte est équipée d’un encodeur magnétique MT6825 ainsi que de deux drivers RS422 TPT4031. L’encodeur magnétique utilise les propriétés du champ magnétique pour mesurer avec précision la position angulaire du rotor. Pour permettre cette mesure, un aimant est fixé directement sur l’axe du moteur (voir photo). Lorsque le rotor tourne, l’aimant entraîne une variation du champ magnétique perçue par l’encodeur, qui peut ainsi déterminer la position angulaire du rotor et transmettre cette information à la carte driver.
Après réparation de la carte capteur, la roue du robot fonctionne à nouveau correctement. Les performances du moteur sont revenues à la normale et le robot est désormais pleinement opérationnel. Le SCOUT 2.0 est donc prêt à reprendre du service et à partir pour de nouvelles aventures !
Bonne journée,
Nicolas