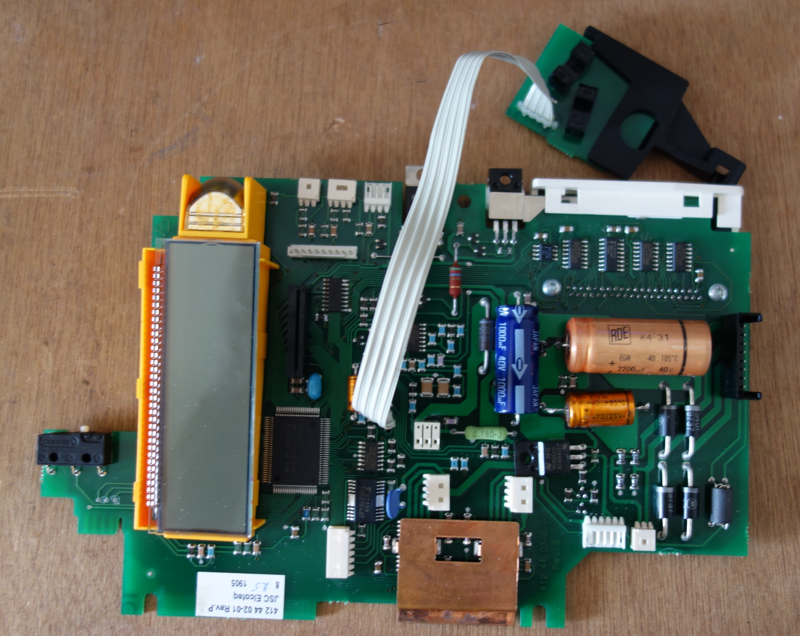
Aujourd’hui, réparation d’une carte de machine à coudre Husqvarna :
- problème sur l’alimentation DC et sur la nappe des 2 capteurs infrarouge
A bientôt,
Aujourd’hui, réparation d’une carte de machine à coudre Husqvarna :
A bientôt,
On souhaite programmer le robot MR25 afin de contrôler ces mouvements via la détection des frappements de main :
👏 => Le robot MR25 avance
👏👏 => Le robot MR25 tourne à gauche
👏👏👏 => Le robot MR25 tourne à droite
👏👏👏👏 => Le robot MR25 s’arrête
Le microphone détecte les frappements en analysant le niveau sonore.
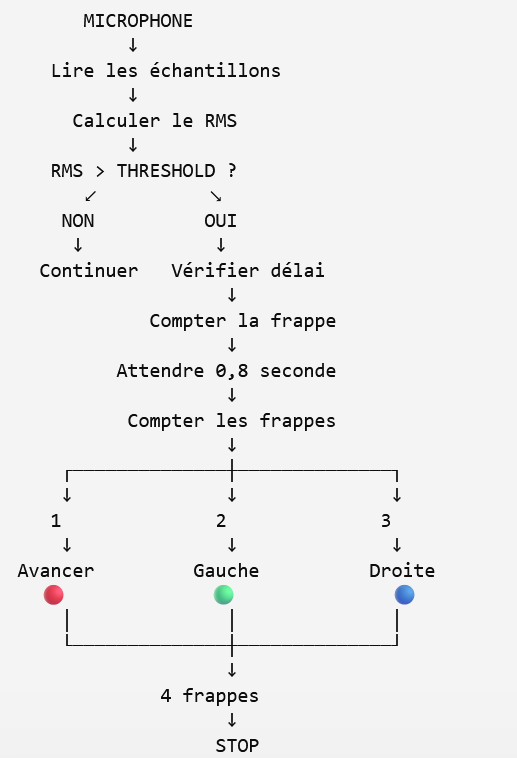
Voici un exemple de programme pour contrôler le robot avec le frappement de main :
Fin du tuto !
Les condensateurs de sécurité sont des composants électroniques spécialement conçus pour être utilisés dans les circuits raccordés au secteur électrique. Contrairement aux condensateurs classiques, ils sont conçus pour limiter les risques d’incendie, de choc électrique et de détérioration dangereuse en cas de défaut. On distingue principalement deux grandes familles : les condensateurs de classe X et les condensateurs de classe Y.
Dans un appareil électrique, un condensateur peut être placé directement sur le secteur afin de :
Cependant, un condensateur connecté au secteur constitue un élément soumis à des tensions potentiellement dangereuses. Son comportement en cas de défaillance est donc particulièrement important. Les condensateurs de sécurité sont conçus et testés pour présenter un comportement contrôlé lorsqu’ils vieillissent ou tombent en panne.
Les condensateurs X sont utilisés lorsqu’ils sont connectés entre les conducteurs actifs du secteur, par exemple entre phase et neutre. On les retrouve notamment dans les filtres antiparasites placés à l’entrée des appareils électriques. Le condensateur X est donc placé en parallèle sur l’alimentation.
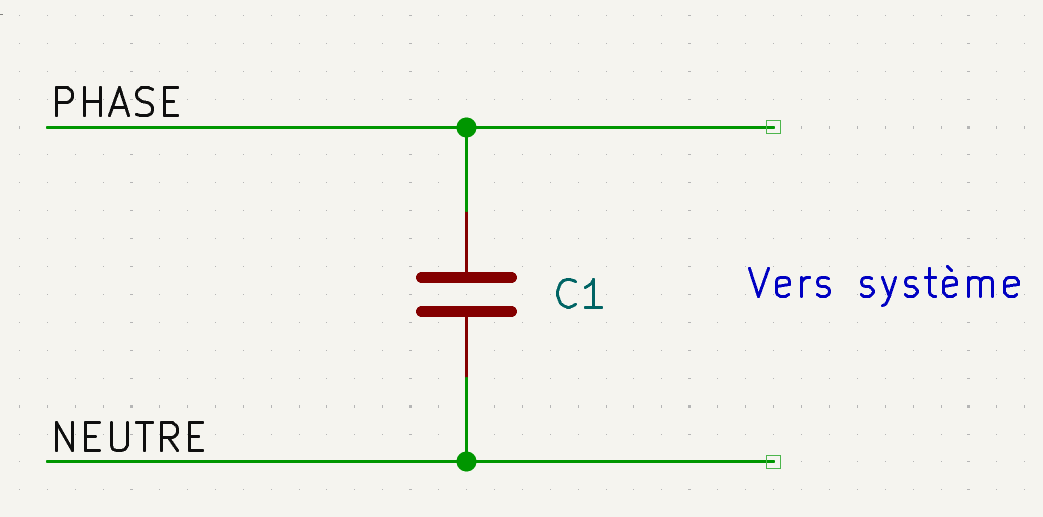
Les condensateurs Y ont une fonction de sécurité différente. Ils sont utilisés lorsqu’un condensateur est connecté entre une partie reliée au secteur et une partie accessible ou reliée à la terre.
Par exemple :
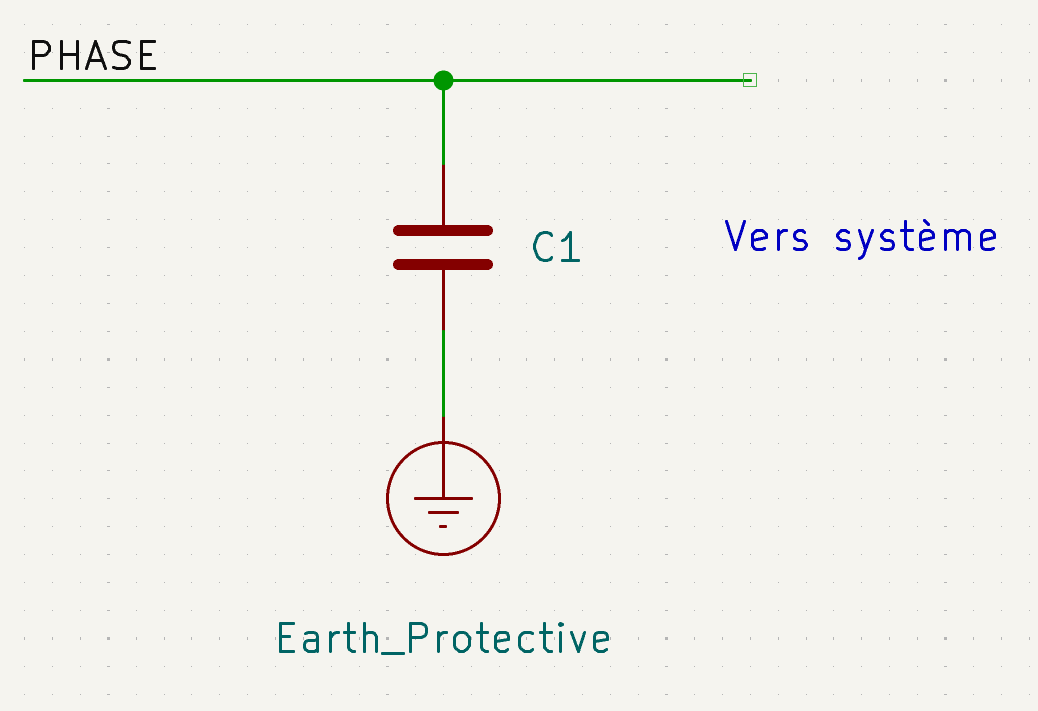
On peut également trouver des condensateurs Y entre les conducteurs actifs et la terre de protection.
Une défaillance d’un condensateur Y pourrait, dans certaines configurations, créer une liaison dangereuse entre le secteur et une partie accessible de l’appareil. Le condensateur Y doit donc être conçu de manière à ce qu’une défaillance ne mette pas l’utilisateur en danger. C’est pourquoi les condensateurs Y sont soumis à des exigences de sécurité particulièrement strictes.
La distinction peut être résumée ainsi :
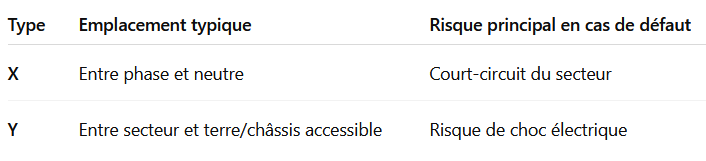
Une règle pratique importante est donc :
X = entre conducteurs actifs
Y = vers la terre
Les condensateurs X sont eux-mêmes divisés en plusieurs catégories, notamment X1, X2 et X3. Ces catégories correspondent à différents niveaux de tenue aux surtensions et à différentes conditions d’utilisation. Le X2 est très courant dans les équipements électroniques alimentés par le secteur et dans les filtres antiparasites. Il ne faut cependant pas choisir un condensateur uniquement en fonction de sa capacité. Sa classe de sécurité, sa tension nominale, les conditions du réseau et l’application doivent également être prises en compte.
Les condensateurs Y sont également subdivisés en différentes catégories, notamment Y1, Y2 et Y4.
Les exigences dépendent notamment de la tension du réseau et du niveau d’isolation requis.
De manière générale, les condensateurs Y sont conçus avec des exigences d’isolation et de sécurité plus sévères que les condensateurs X.
C’est une erreur importante à éviter.
Un condensateur X2 et un condensateur Y2 ne sont pas interchangeables simplement parce qu’ils ont la même capacité et une tension nominale similaire.
Par exemple, remplacer un condensateur Y par un condensateur X dans un circuit relié à une partie accessible peut compromettre la sécurité électrique de l’appareil.
De même, utiliser un condensateur ordinaire à la place d’un condensateur de sécurité est dangereux.
Les condensateurs de sécurité portent généralement un marquage indiquant leur classe, par exemple :
Ils peuvent également comporter des indications concernant :
Il est important de vérifier le marquage réel du composant plutôt que de déduire sa classe uniquement à partir de son aspect extérieur.
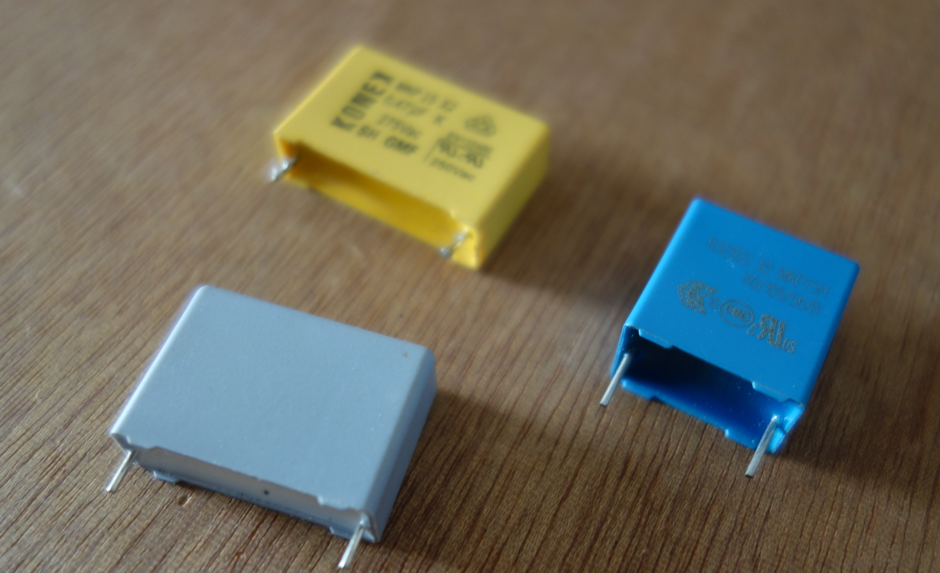
Voici quelques exemples courants de condensateurs de sécurité utilisés dans les équipements électriques et électroniques :
Les condensateurs X et Y remplissent tous deux des fonctions de filtrage antiparasite, mais leur rôle de sécurité est différent.
Condensateur X :
Condensateur Y :
Le choix d’un condensateur de sécurité ne doit donc pas se limiter à la capacité et à la tension inscrites sur le composant. La classe de sécurité X ou Y fait partie intégrante de sa fonction dans le circuit.
Un article sur la réparation d’une carte électronique de monte-charges de couvreur :
-> La commande du moteur ne fonctionne plus
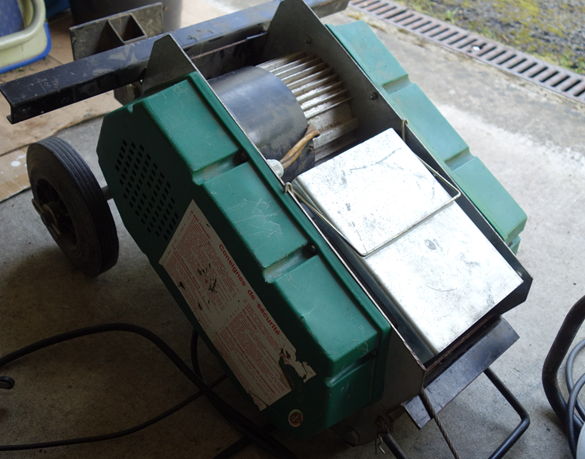
Après changement du transformateur et d’une résistance de puissance de la carte électronique, le monte charge à repris vie !
Bonne journée,
Nicolas
Aujourd’hui, Macé Robotics à réparer un robot mobile SCOUT 2.0. Ce robot, dédié à la recherche et à l’enseignement, présentait un dysfonctionnement au niveau d’un moteur : celui-ci ne tournait pas correctement, avec une perte de couple et une vitesse de rotation insuffisante. Les trois autres moteurs fonctionnent, quant à eux, correctement.

Ce robot est équipé de quatre moteurs brushless, chacun piloté par un driver dédié. Les quatre drivers sont reliés à la carte mère du robot via un bus de communication CAN.

Après démontage du robot et inspection de la carte driver, j’en déduis que le problème provient de la carte capteur du moteur BLDC. Un moteur Brushless DC (BLDC) doit connaître en permanence la position de son rotor afin que le driver puisse déterminer quelles phases alimenter et à quel moment. Cette information permet de synchroniser le champ magnétique généré par le stator avec la position du rotor et ainsi d’assurer une rotation correcte du moteur. En cas de défaut de détection de la position du rotor, cette synchronisation n’est plus assurée. Le moteur peut alors présenter différents symptômes : vibrations, perte de couple, vitesse de rotation incorrecte, rotation dans le mauvais sens ou encore impossibilité de démarrer. Ces symptômes correspondent précisément au comportement observé sur le moteur concerné du robot, ce qui oriente le diagnostic vers un dysfonctionnement de la carte capteur du moteur BLDC.

Ensuite, la carte capteur du moteur a été démontée afin d’effectuer une inspection plus approfondie. Cette carte est équipée d’un encodeur magnétique MT6825 ainsi que de deux drivers RS422 TPT4031. L’encodeur magnétique utilise les propriétés du champ magnétique pour mesurer avec précision la position angulaire du rotor. Pour permettre cette mesure, un aimant est fixé directement sur l’axe du moteur (voir photo). Lorsque le rotor tourne, l’aimant entraîne une variation du champ magnétique perçue par l’encodeur, qui peut ainsi déterminer la position angulaire du rotor et transmettre cette information à la carte driver.

Après réparation de la carte capteur, la roue du robot fonctionne à nouveau correctement. Les performances du moteur sont revenues à la normale et le robot est désormais pleinement opérationnel. Le SCOUT 2.0 est donc prêt à reprendre du service et à partir pour de nouvelles aventures !
Bonne journée,
Nicolas
Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un réseau de neurones. Nous allons coder un réseau à 2 couches, une seule couche (le perceptron) suffit quand le problème est linéairement séparable, c’est-à-dire qu’on peut tracer une ligne droite entre les cas « oui » et les cas « non ».
Éviter un obstacle unique devant soi, c’est ce cas. Simple, rapide, mais très limité. Deux couches de neurones permet de résoudre des problèmes avec des frontières courbes ou des zones multiples. C’est exactement notre cas : il faut distinguer 4 situations (libre, gauche, droite, obstacle) qui ne sont pas séparables par une seule ligne dans l’espace des 5 capteurs.
La couche 1 construit des « concepts intermédiaires » (obstacle gauche, obstacle devant, obstacle droite), et la couche 2 combine ces concepts pour décider (action).
Voici le réseau de neurone utiliser avec le robot MR25 :
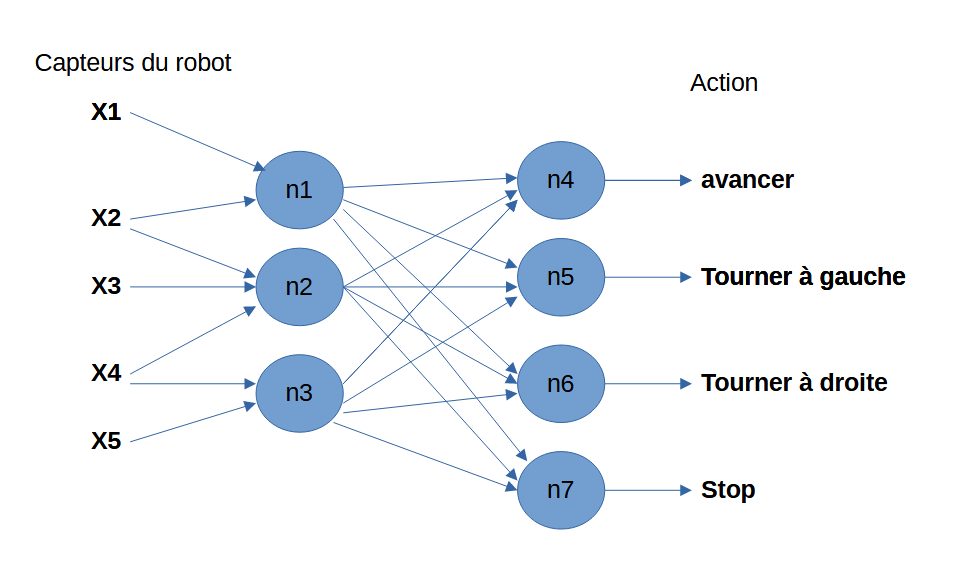
Ce programme implémente un petit réseau de neurones à deux couches (apprentissage supervisé ) qui apprend à piloter un robot MR25 à partir de ses 5 capteurs de proximité. Il comporte deux phases :
Les 5 capteurs sont regroupés en 3 zones :
Le réseau apprend grâce à la rétropropagation du gradient, puis pilote le robot en temps réel en transformant les mesures des capteurs en actions de navigation et d’évitement d’obstacles. La rétropropagation du gradient (backpropagation en anglais) est l’algorithme qui permet à un réseau de neurones d’apprendre de ses erreur, on commence par corriger la couche de sortie, puis on remonte vers la couche 1.
L’idée est simple :
Le gradient indique dans quelle direction modifier les poids pour diminuer l’erreur le plus rapidement. Le gradient indique la pente. Le réseau suit la pente descendante pour atteindre le minimum d’erreur.
Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un neurone perception avec 5 entrées. Avec les 5 capteurs du robot, il est préférable de ne plus simplement décider avance / stop comme dans la partie n°1, mais aussi de choisir une direction lorsque l’on détecte un obstacle.
Voici l’idée :
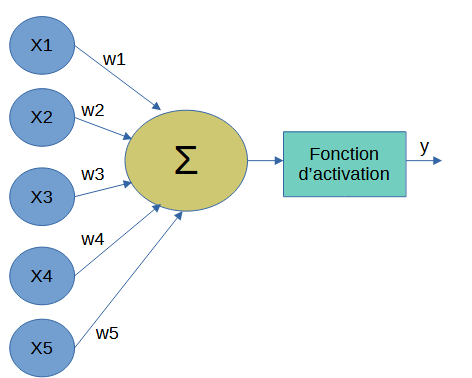
On peut entraîner un perceptron à 5 entrées qui décide si le robot peut avancer, puis utiliser les capteurs pour déterminer le sens de rotation lorsqu’il ne peut pas avancer.
Le neurone perceptron simple est un modèle de prédiction linéaire. Il est nécessaire d’utiliser plusieurs couches (réseau) pour résoudre des problèmes plus complexes.
Fin !
Dans cet article nous allons apprendre au robot MR25 à éviter les obstacles en utilisant un neurone perception. Le perceptron est le neurone artificiel le plus simple, modèle de neurone biologique, il a été inventé en 1957 par Frank Rosenblatt au laboratoire d’aéronautique de l’université Cornell. Ce neurone reçoit plusieurs entrées, les combine avec des poids, puis prend une décision binaire.
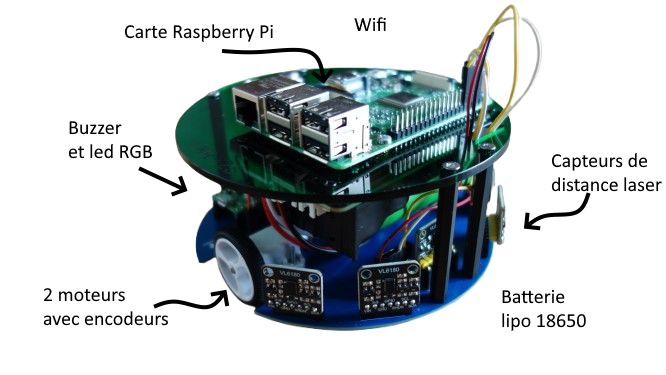
Voici un exemple simple de neurone perceptron à 2 entrées utilisant les capteurs de proximité n°2 et n°4 du MR25.
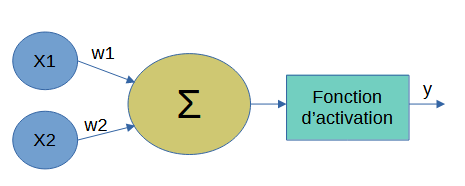
Voici le principe de fonctionnement :
Entrées du neurone (capteurs de proximité) :
Sortie du neurone :
Le calcul effectué par le neurone est :
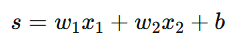
Avec :
Ensuite, une fonction d’activation à seuil décide de la sortie du neurone :
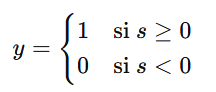
Le perceptron est entraîné avec quelques exemples :
-> Si les deux capteurs détectent un espace libre (valeurs élevées), la somme est grande alors le robot avance.
-> Si un obstacle est proche (valeur faible), la somme diminue → le robot MR25 s’arrête.
Ce neurone perceptron constitue la base des réseaux de neurones : un réseau plus complexe n’est qu’un assemblage de nombreux perceptrons connectés entre eux.
Le perceptron à 2 entrées est un bon point de départ, mais pour ce robot il existe plusieurs améliorations possibles. Voici quelques idées :
Un neurone à 5 entrées permettrait une meilleure perception :
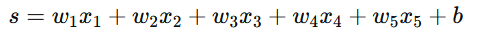
Par exemple :
L’exemple précédent utilise un simple seul binaire qui fait perdre beaucoup d’information.
On peux faire dépendre la vitesse du robot de la sortie du neurone :
Le robot MR25 ralentit lorsqu’il y a un obstacle.
La fonction d’activation précédent permet d’avoir une sortie binaire.
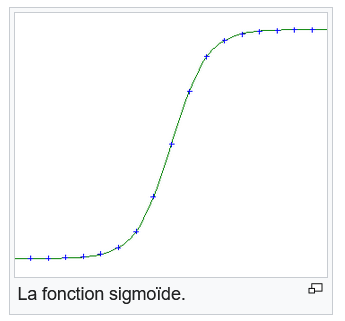
Avec cette fonction on obtient une probabilité en sortie du neurone :
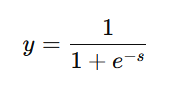
Les déplacements du robot devient beaucoup plus fluide.
Au lieu d’utiliser un seul neurone, utiliser :
Puis un neurone de décision choisit l’action :
Pour le MR25 équipé de 5 capteurs de proximité, l’amélioration la plus efficace est généralement : 5 entrées + 3 sorties (gauche, avance, droite) + apprentissage automatique des poids. Cela permet déjà d’obtenir un véritable comportement d’évitement d’obstacles basé sur un réseau neuronal simple.
A vous de jouez !
Cet article présente la réparation de 2 robots tondeuse :
-> Problème sur le moteur de la lame de coupe (Erreur)
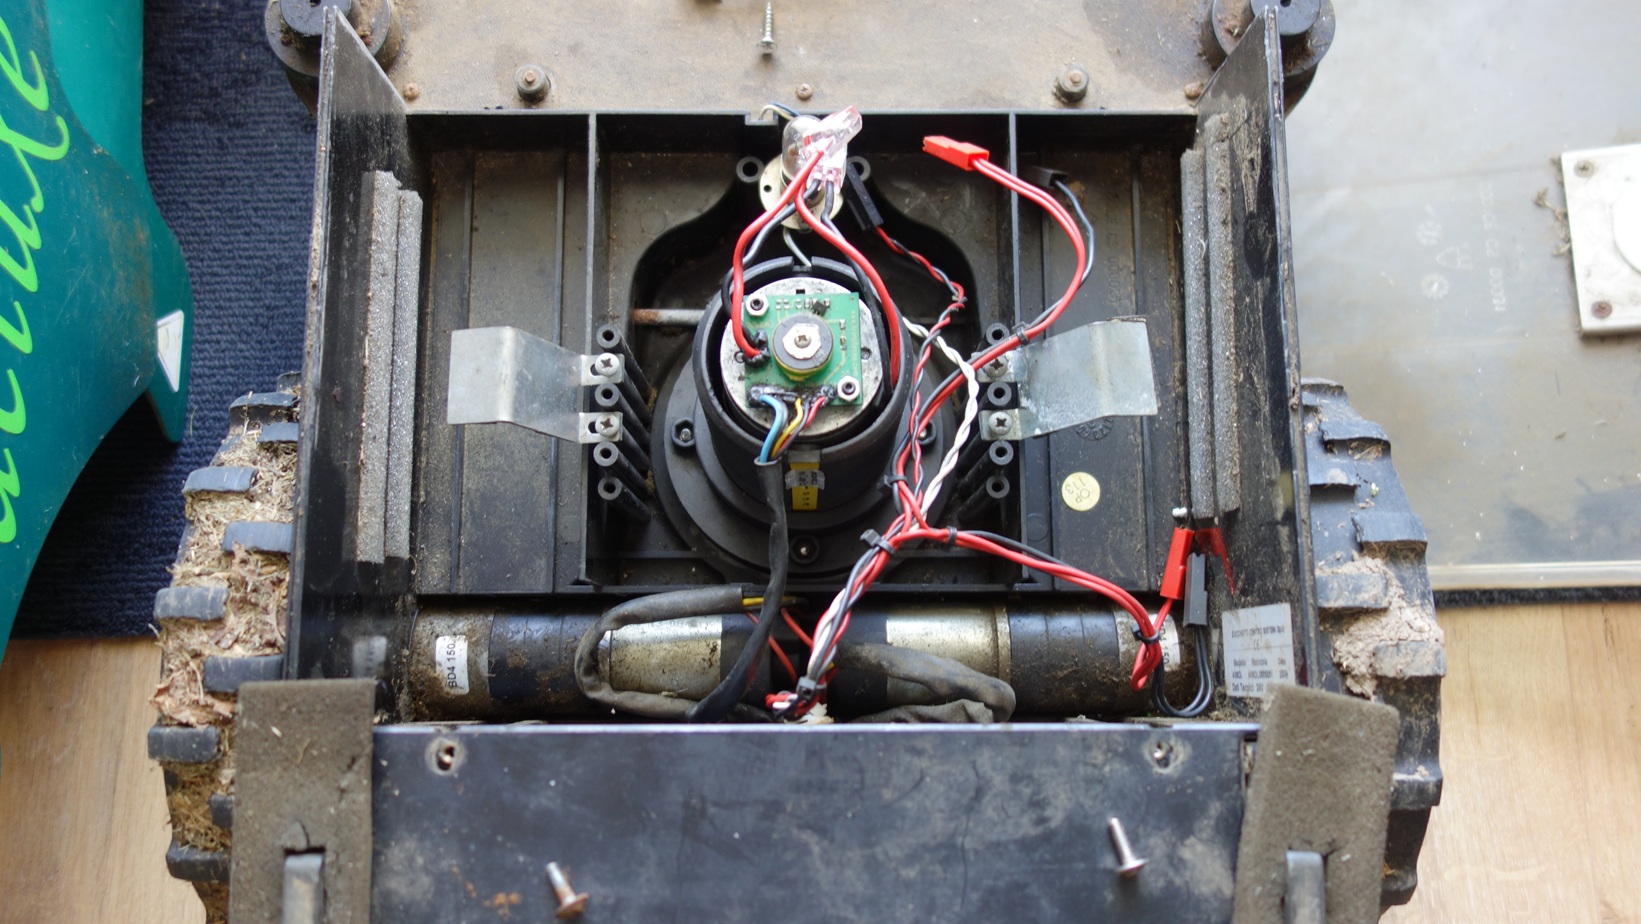
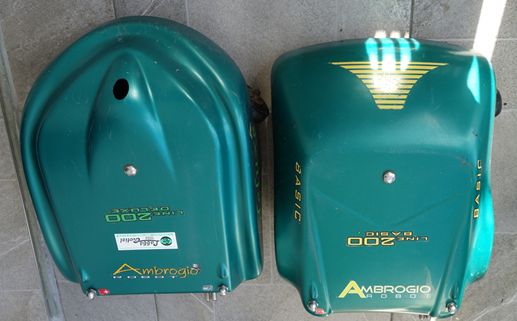 Démontage :
-> Vérification les 2 connecteurs du moteur et le capteur hall de l’encodeur :
-> Changement d’une diode et des connecteurs
A bientôt,