Category: Réparation

Faire de l’électronique réparable !

Concevoir de l’électronique réparable consiste à intégrer la réparation dès la conception, plutôt que de chercher à réparer un produit une fois qu’il est cassé.

Démontabilité

  • Boîtier ouvrable avec des vis standard, sans colle ou clips destructifs.

Modularité

  • Séparer alimentation, commande, puissance, capteurs, interfaces, etc.,

    • Afin de remplacer un module plutôt que toute la carte électronique.

Composants remplaçables

  • Privilégier les composants standards et disponibles sur le long terme. Si possible utilisé des composants traversants.

Accessibilité

  • Rendre les connecteurs, fusibles, batteries et pièces d’usure facilement accessibles.

Diagnostic

  • Prévoir des points de test, des codes d’erreur, des interfaces de diagnostic et une documentation du circuit.

    • Un technicien doit pouvoir utiliser un multimètre ou un oscilloscope sans devoir deviner où mesurer.

Prévoir également :

  • LED d’état ;
  • connecteur de programmation/debug ;
  • fusibles ou protections accessibles ;
  • points de mesure sur les alimentations ;
  • indications sérigraphiées sur le PCB.
  • La sérigraphie devient une véritable documentation.

Réparabilité des PCB

  •  Éviter les composants inutilement difficiles à dessouder et laisser suffisamment d’espace autour des zones susceptibles d’être réparées.

Documentation

  • Fournir schémas, nomenclature (BOM), références des composants et procédures de dépannage.

    • Schéma électronique : licence open source adaptée au matériel, par exemple CERN-OHL.
    • Creative Commons, par exemple CC BY ou CC BY-SA.

Durabilité logicielle

  • Prévoir les mises à jour et, lorsque c’est possible, éviter qu’une panne logicielle rende le matériel inutilisable.

Gestion thermique

  • Concevoir le refroidissement pour limiter le vieillissement des composants sensibles.

Pièces détachées

  • Utiliser des références pérennes et prévoir leur remplacement sur la durée de vie du produit.
Réparation d’un robot mobile SCOUT 2.0

Aujourd’hui, Macé Robotics à réparer un robot mobile SCOUT 2.0. Ce robot, dédié à la recherche et à l’enseignement, présentait un dysfonctionnement au niveau d’un moteur : celui-ci ne tournait pas correctement, avec une perte de couple et une vitesse de rotation insuffisante. Les trois autres moteurs fonctionnent, quant à eux, correctement.

Robot SCOUT 2.0

Ce robot est équipé de quatre moteurs brushless, chacun piloté par un driver dédié. Les quatre drivers sont reliés à la carte mère du robot via un bus de communication CAN.

Le driver d’un moteur

Après démontage du robot et inspection de la carte driver, j’en déduis que le problème provient de la carte capteur du moteur BLDC. Un moteur Brushless DC (BLDC) doit connaître en permanence la position de son rotor afin que le driver puisse déterminer quelles phases alimenter et à quel moment. Cette information permet de synchroniser le champ magnétique généré par le stator avec la position du rotor et ainsi d’assurer une rotation correcte du moteur. En cas de défaut de détection de la position du rotor, cette synchronisation n’est plus assurée. Le moteur peut alors présenter différents symptômes : vibrations, perte de couple, vitesse de rotation incorrecte, rotation dans le mauvais sens ou encore impossibilité de démarrer. Ces symptômes correspondent précisément au comportement observé sur le moteur concerné du robot, ce qui oriente le diagnostic vers un dysfonctionnement de la carte capteur du moteur BLDC.

Démontage de la carte capteur du moteur

Ensuite, la carte capteur du moteur a été démontée afin d’effectuer une inspection plus approfondie. Cette carte est équipée d’un encodeur magnétique MT6825 ainsi que de deux drivers RS422 TPT4031. L’encodeur magnétique utilise les propriétés du champ magnétique pour mesurer avec précision la position angulaire du rotor. Pour permettre cette mesure, un aimant est fixé directement sur l’axe du moteur (voir photo). Lorsque le rotor tourne, l’aimant entraîne une variation du champ magnétique perçue par l’encodeur, qui peut ainsi déterminer la position angulaire du rotor et transmettre cette information à la carte driver.

Carte capteur du moteur BLDC

Après réparation de la carte capteur, la roue du robot fonctionne à nouveau correctement. Les performances du moteur sont revenues à la normale et le robot est désormais pleinement opérationnel. Le SCOUT 2.0 est donc prêt à reprendre du service et à partir pour de nouvelles aventures !

Bonne journée,

Nicolas

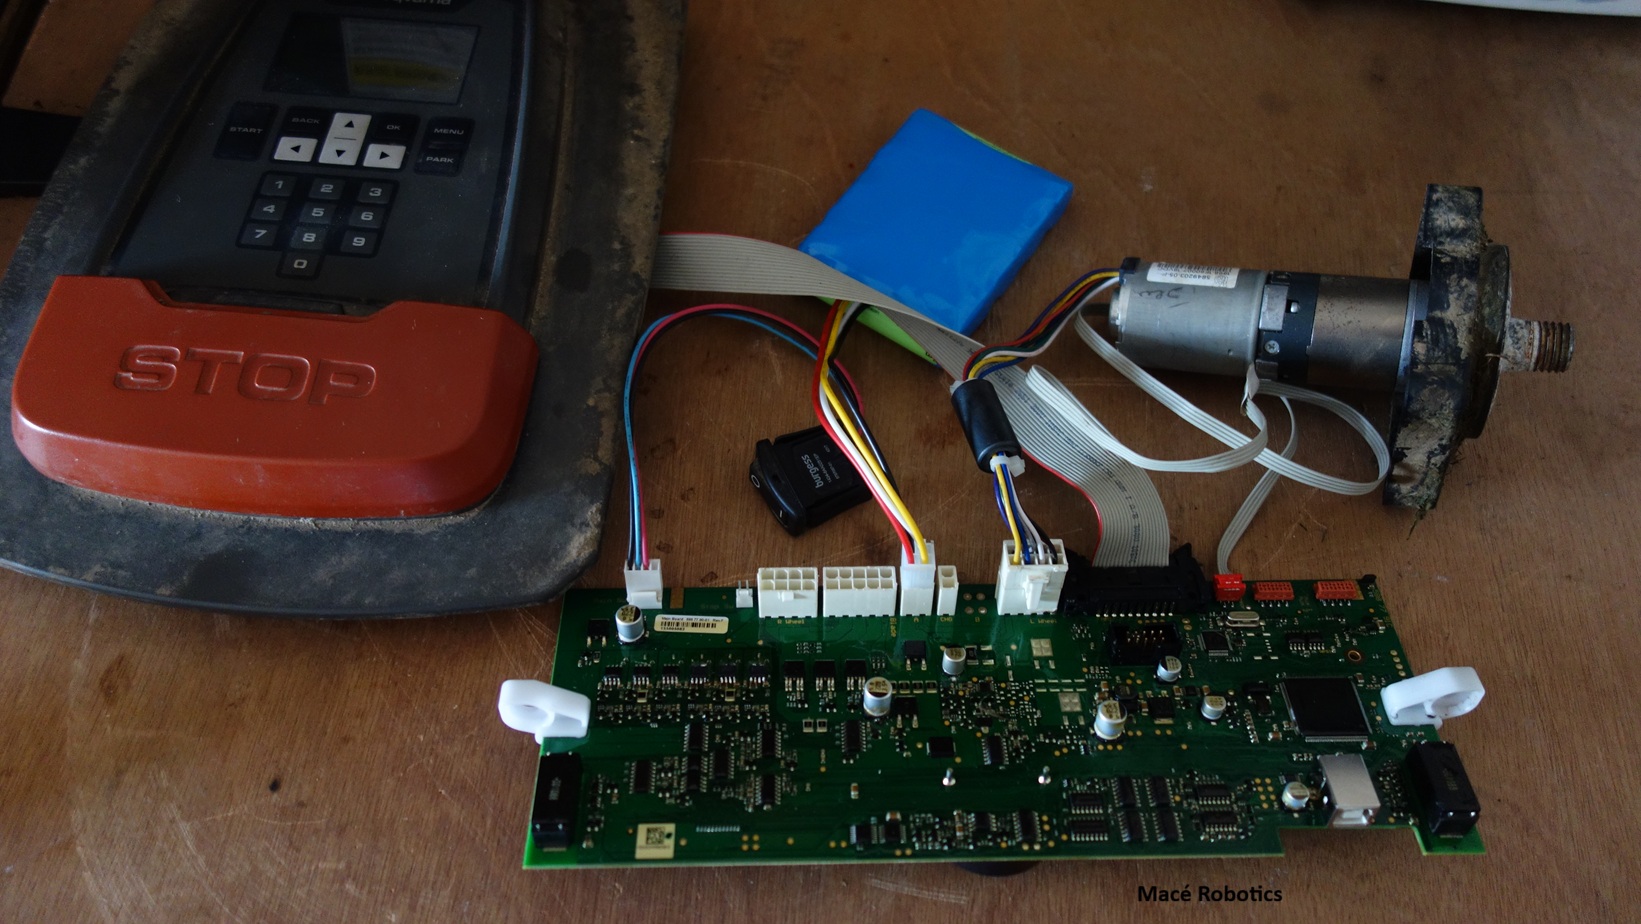
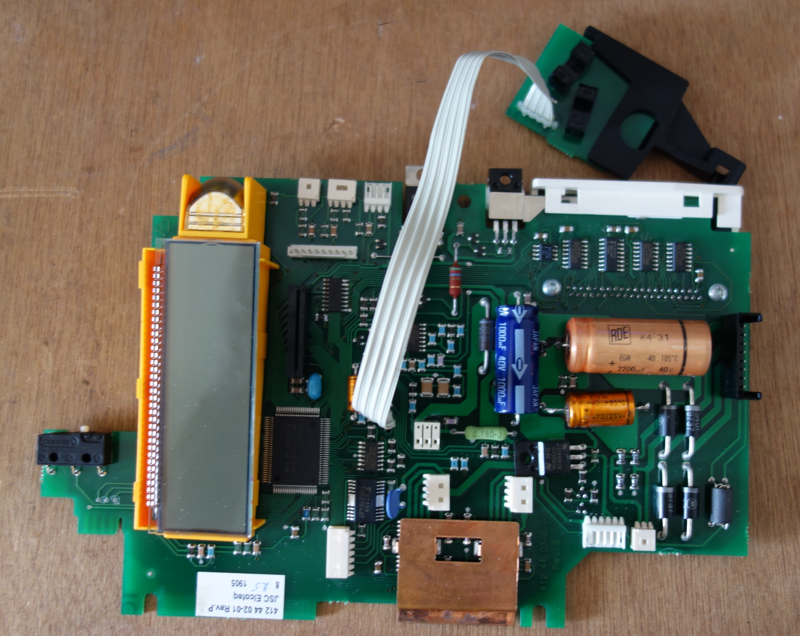
Réparation d’une carte de robot tondeuse 315X

Aujourd’hui, un jour de canicule en Bretagne, réparation d’une carte mère de robot tondeuse 315X.

Le problème :

-> Le moteur gauche ne tourne plus !

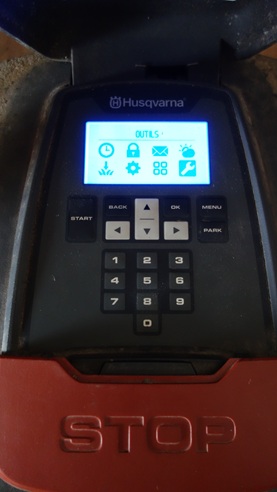
Tests du moteur avec le menu outils :

Pour test le moteur, activer le menu outils : il faut activer ce menu en allant dans la partie menu, puis appuyer sur les touches 7 et 9 en même temps pendant quelques secondes : une icône en forme de clé apparaît.

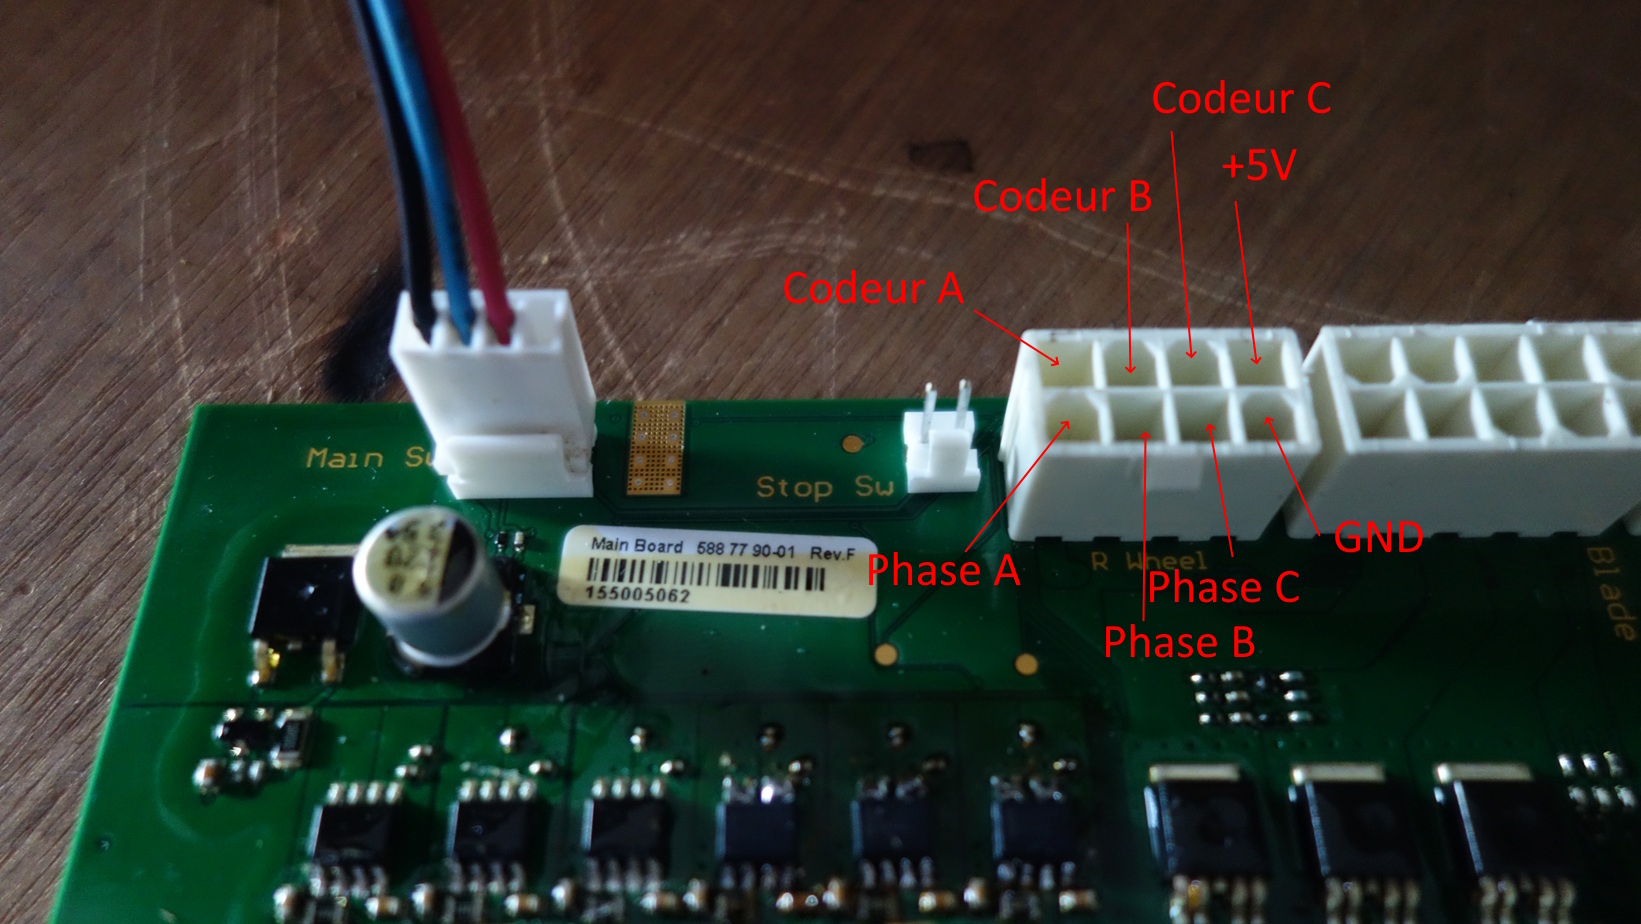
Le connecteur moteur : 

A vérifier :

-> Les 6 transistors de contrôle des moteurs.

-> Résistances, diodes et condensateurs d’acquisition des 3 capteurs à effets hall.

A bientôt,