Author: macerobotics

Entretenir coûte moins cher que réparer !

🔧 Un entretien régulier de votre électronique permet de :

  • Prévenir les pannes et les dégradations.

  • Prolonger la durée de vie des équipements.

  • Éviter les réparations coûteuses.

  • Réduire les dépenses à long terme.

  • Préserver les performances et la sécurité.

    Les bons gestes d’entretien d’une carte électronique :

    • Nettoyage régulier : éliminer la poussière, le sable, le sel et l’humidité.

    • Vérification des connexions : contrôler les câbles, les prises et les connecteurs.

    • Contrôle de l’alimentation : vérifier les batteries, les chargeurs et les tensions électriques.

    • Protection contre l’humidité : prévenir la corrosion et l’oxydation des composants.

    • Contrôle des composants : repérer les signes d’usure, de surchauffe ou de détérioration.

    • Mise à jour logicielle : maintenir les systèmes à jour lorsque cela est nécessaire.

    • Vérification du fonctionnement : tester régulièrement les appareils pour détecter les anomalies.

    Nicolas

Comment réparer une carte électronique de pompe à chaleur ?

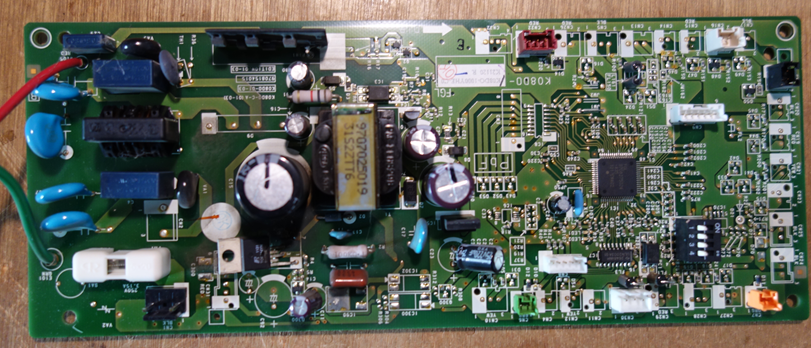
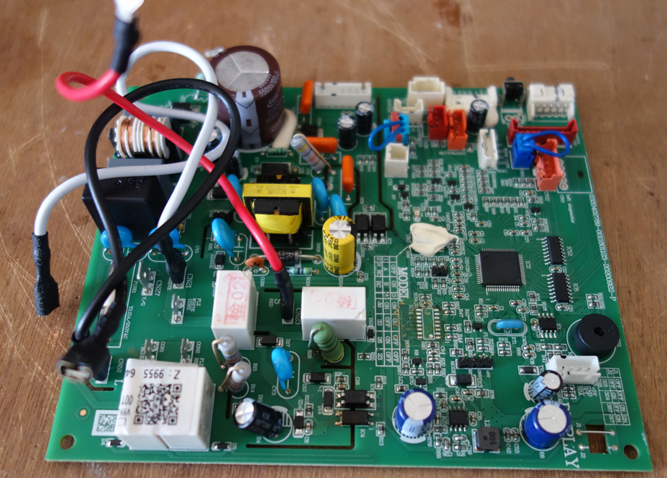
Aujourd’hui, réparation d’une carte électronique de pompe à chaleur Atlantic :

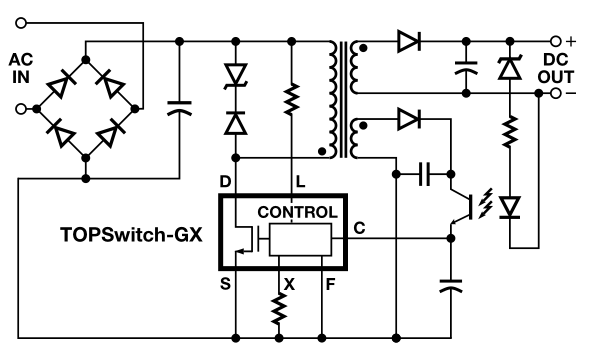
-> alimentations à découpage flyback HS (cramé)

  • Vérifier la présence de court-circuit sur la partie basse tension
    1. mesure de +12VDC
    2. mesure de +5VDC
  • Vérifier la tension d”entrée et de sortie du 7805
  • Changement du composant alimentations à découpage TOP244Y :

A bientôt,


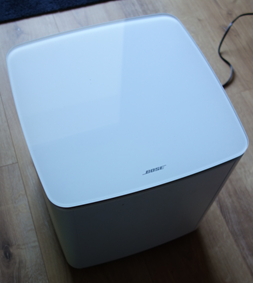
Réparation du module de basses Bose 700

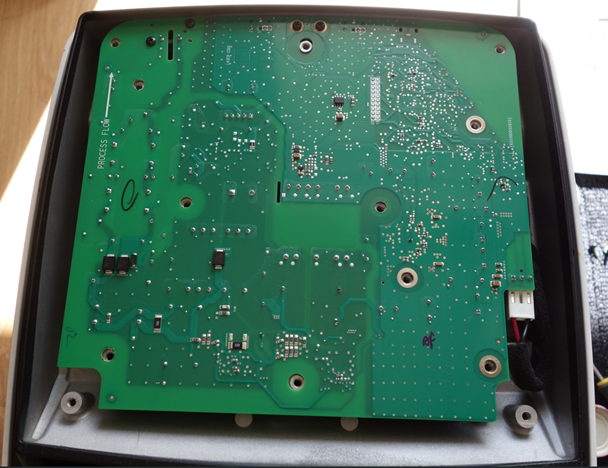
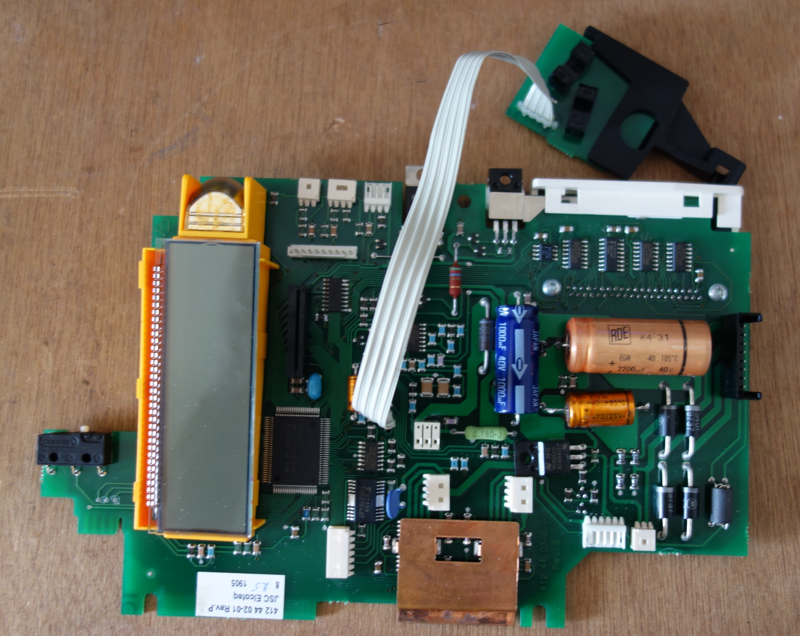
Cet article présente la réparation d’un module de basses Bose 700. Cette enceinte s’allume mais ne fonctionne pas, la led de status s’allume en rouge.


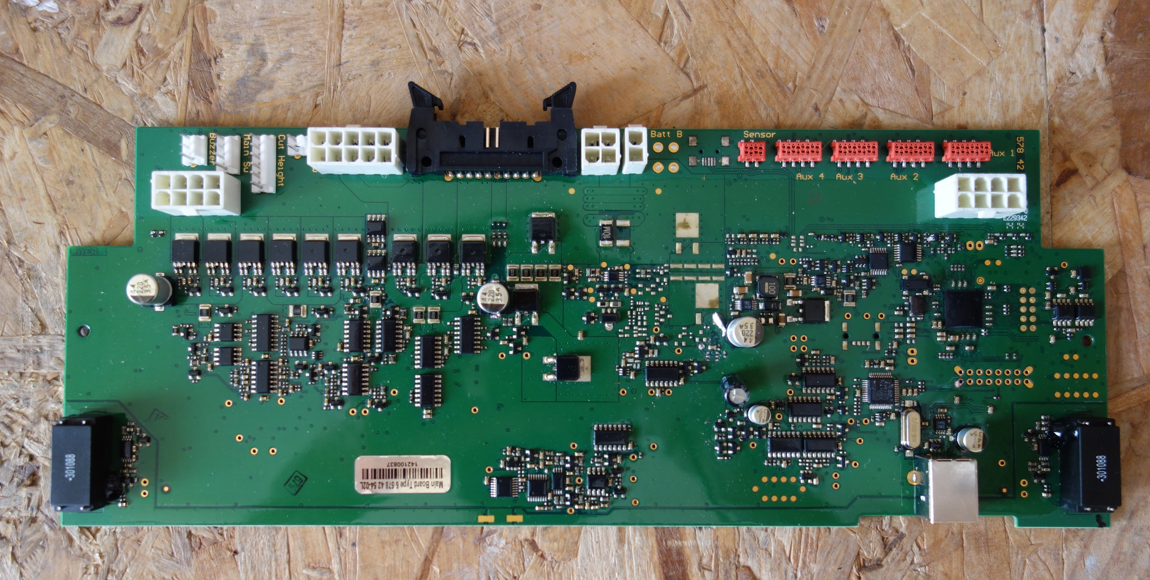
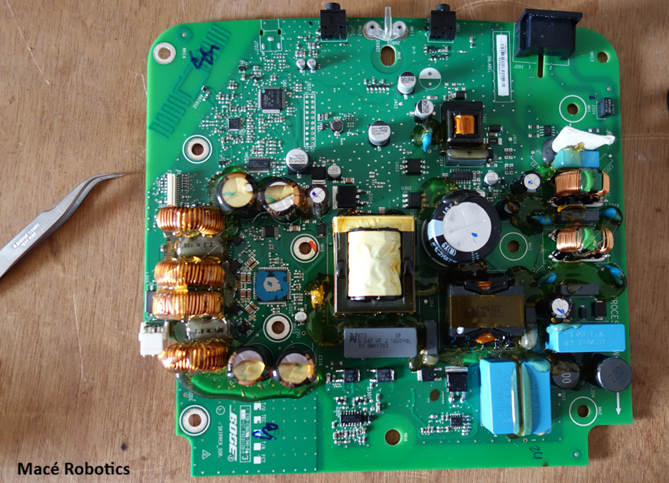
Après quelques tours de tournevis, voici la carte électronique : 

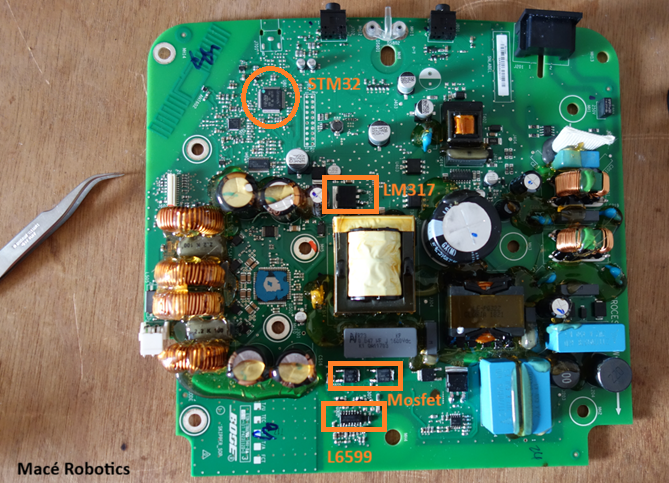
La carte électronique du module : 


  • Vérifier bien la tension d’entrée et de sortie +5V du LM317
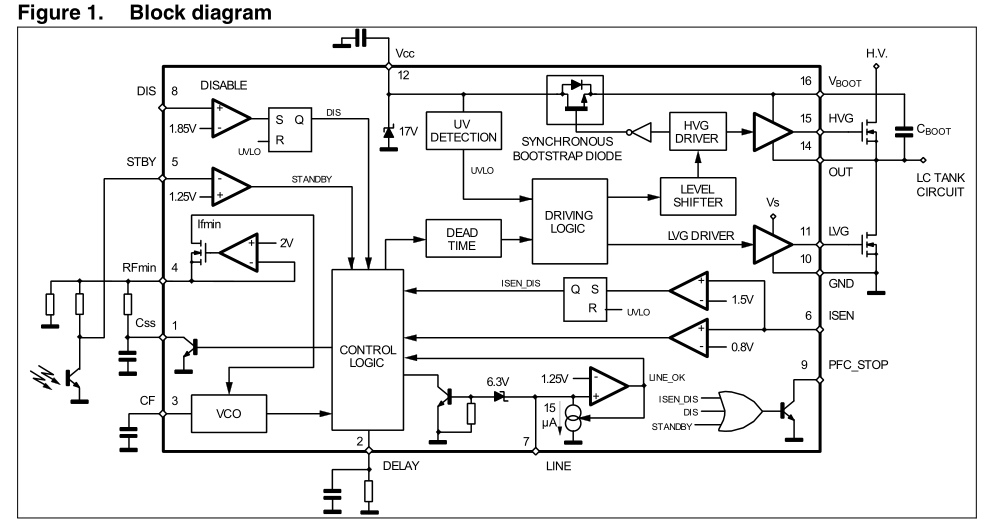
  • Vérifier la stabilité du  VCC du L6599 (environ 15V) pin 12

Vérifier bien le fonctionnement du composant L6599 :

  • Vérifier la pin 12 et 7 :
    • pin 12 environ 15VDC
    • pin 7 : au moins 1.25V, si elle descend en dessous de 1,24 V, le L6599 s’arrête

Après changement d’une condensateur de résonance, de deux transistors mosfet et du composant L6599; l’enceinte est repartie !

Référence des composants :

  • STD18N55M5 (Mosfet)
  • L6599AD


Besoin d’une réparation :  ✉ Envoyer un mail


Bonne journée,

Nicolas


Gestion de 2 cameras avec le robot MR25

Le robot MR25 est équipé d’une carte Raspberry Pi 5 disposant de deux connecteurs dédiés aux caméras. Il est donc possible d’utiliser simultanément deux caméras sur le robot.
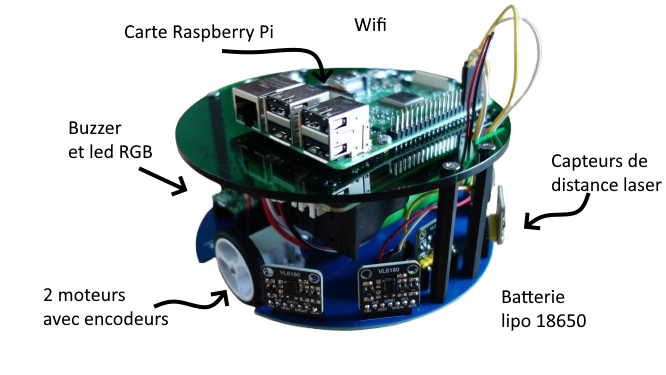
Ce tutoriel présente les étapes nécessaires pour configurer et utiliser deux caméras avec le robot MR25, ainsi que la réalisation de captures d’images avec chacune d’elles.

Détecter les 2 cameras

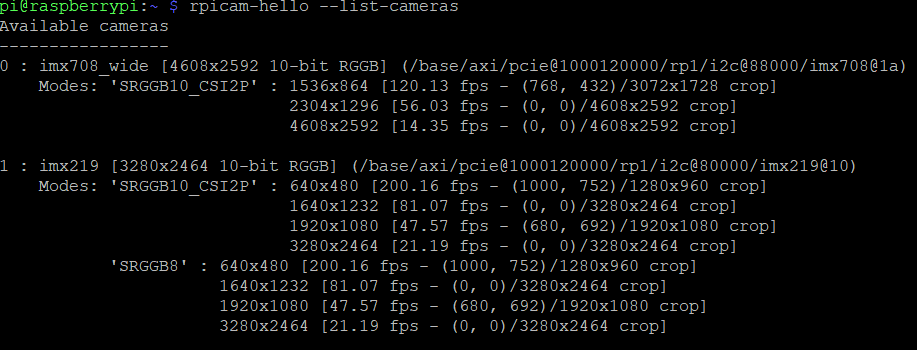
Listez les cameras avec cette commande :

$ rpicam-hello --list-cameras

Vous devez voir la détection des 2 cameras :
Prendre une photo avec les 2 cameras

Voici un exemple de la prise d’une photo sur chaque cameras :

#!/usr/bin/env python3

# Import de la bibliothèque Picamera2 pour contrôler les caméras Raspberry Pi
from picamera2 import Picamera2

# Fonction permettant de mettre le programme en pause
from time import sleep

# Permet de récupérer la date et l'heure actuelles
from datetime import datetime

# Permet de gérer facilement les chemins et dossiers
from pathlib import Path


# ============================================================
# DOSSIER DE SAUVEGARDE
# ============================================================

# Création du dossier "photos" s'il n'existe pas déjà
output_dir = Path("photos")
output_dir.mkdir(exist_ok=True)


# ============================================================
# HORODATAGE
# ============================================================

# Création d'un horodatage commun aux deux photos
# Format : AAAAMMJJ_HHMMSS
# Exemple : 20260918_112530
timestamp = datetime.now().strftime("%Y%m%d_%H%M%S")


# ============================================================
# CAMÉRA 0
# ============================================================

# Création de l'objet correspondant à la caméra 0
cam0 = Picamera2(0)

# Création de la configuration pour une photo fixe
#
# Résolution utilisée :
# 4608 x 2592 pixels
#
# Cette résolution correspond à la résolution souhaitée
# pour la caméra 0.
config0 = cam0.create_still_configuration(
main={"size": (4608, 2592)}
)

# Application de la configuration à la caméra
cam0.configure(config0)

# Démarrage de la caméra
cam0.start()

# Petite attente afin de laisser la caméra s'initialiser
# et stabiliser l'image avant la capture.
sleep(2)

# Création du nom du fichier de sortie
#
# Exemple :
# photos/camera0_20260918_112530.jpg
file0 = output_dir / f"camera0_{timestamp}.jpg"

# Affichage dans le terminal du fichier qui va être créé
print(f"Capture caméra 0 : {file0}")

# Capture d'une photo et sauvegarde directement au format JPEG
cam0.capture_file(str(file0))

# Arrêt de la caméra 0
cam0.stop()

# Libération complète des ressources utilisées par la caméra 0
#
# Cette étape est particulièrement importante ici :
# elle permet de libérer les buffers mémoire DMA avant
# de configurer la deuxième caméra.
cam0.close()


# ============================================================
# CAMÉRA 1
# ============================================================

# Création de l'objet correspondant à la caméra 1
cam1 = Picamera2(1)

# Création de la configuration pour une photo fixe
#
# Résolution utilisée :
# 3280 x 2464 pixels
#
# Cette résolution correspond à la résolution souhaitée
# pour la caméra 1.
config1 = cam1.create_still_configuration(
main={"size": (3280, 2464)}
)

# Application de la configuration à la caméra
cam1.configure(config1)

# Démarrage de la caméra
cam1.start()

# Petite attente afin de laisser la caméra s'initialiser
# et stabiliser l'image avant la capture.
sleep(2)

# Création du nom du fichier de sortie
#
# Exemple :
# photos/camera1_20260918_112530.jpg
file1 = output_dir / f"camera1_{timestamp}.jpg"

# Affichage dans le terminal du fichier qui va être créé
print(f"Capture caméra 1 : {file1}")

# Capture d'une photo et sauvegarde directement au format JPEG
cam1.capture_file(str(file1))

# Arrêt de la caméra 1
cam1.stop()

# Libération complète des ressources utilisées par la caméra 1
cam1.close()


# ============================================================
# FIN DU PROGRAMME
# ============================================================

# Message indiquant que les deux captures sont terminées
print("Captures terminées.")

Fin du tuto !

Nicolas


Faire de l’électronique réparable !

Concevoir de l’électronique réparable consiste à intégrer la réparation dès la conception, plutôt que de chercher à réparer un produit une fois qu’il est cassé.

Démontabilité

  • Boîtier ouvrable avec des vis standard, sans colle ou clips destructifs.

Modularité

  • Séparer alimentation, commande, puissance, capteurs, interfaces, etc.,

    • Afin de remplacer un module plutôt que toute la carte électronique.

Composants remplaçables

  • Privilégier les composants standards et disponibles sur le long terme. Si possible utilisé des composants traversants.

Accessibilité

  • Rendre les connecteurs, fusibles, batteries et pièces d’usure facilement accessibles.

Diagnostic

  • Prévoir des points de test, des codes d’erreur, des interfaces de diagnostic et une documentation du circuit.

    • Un technicien doit pouvoir utiliser un multimètre ou un oscilloscope sans devoir deviner où mesurer.

Prévoir également :

  • LED d’état ;
  • connecteur de programmation/debug ;
  • fusibles ou protections accessibles ;
  • points de mesure sur les alimentations ;
  • indications sérigraphiées sur le PCB.
  • La sérigraphie devient une véritable documentation.

Réparabilité des PCB

  •  Éviter les composants inutilement difficiles à dessouder et laisser suffisamment d’espace autour des zones susceptibles d’être réparées.

Documentation

  • Fournir schémas, nomenclature (BOM), références des composants et procédures de dépannage.

    • Schéma électronique : licence open source adaptée au matériel, par exemple CERN-OHL.
    • Creative Commons, par exemple CC BY ou CC BY-SA.

Durabilité logicielle

  • Prévoir les mises à jour et, lorsque c’est possible, éviter qu’une panne logicielle rende le matériel inutilisable.

Gestion thermique

  • Concevoir le refroidissement pour limiter le vieillissement des composants sensibles.

Pièces détachées

  • Utiliser des références pérennes et prévoir leur remplacement sur la durée de vie du produit.