Author: macerobotics
EP2 : le tube étanche du ROV Rinkin
Épisode n°2 : le tube étanche
Cette épisode présente la partie la plus importante du prototype du ROV, le tube étanche. Le tube étanche est constitué d’un tube PVC de 100 mm de diamètre, d’un bouchon avant et un bouchon arrière. Ce tube va contenir toute l’électronique, la batterie et la caméra.
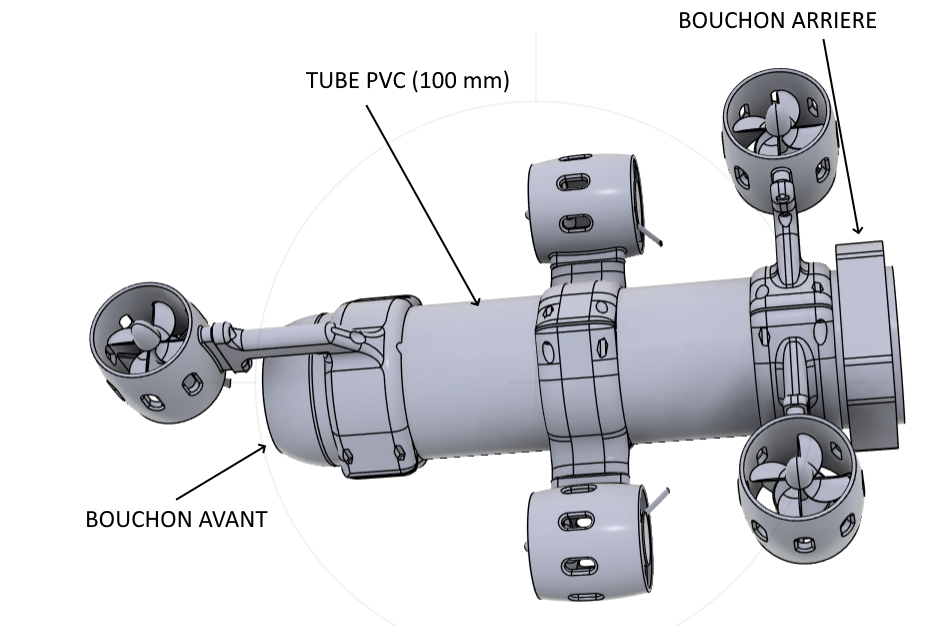
Le bouchon avant
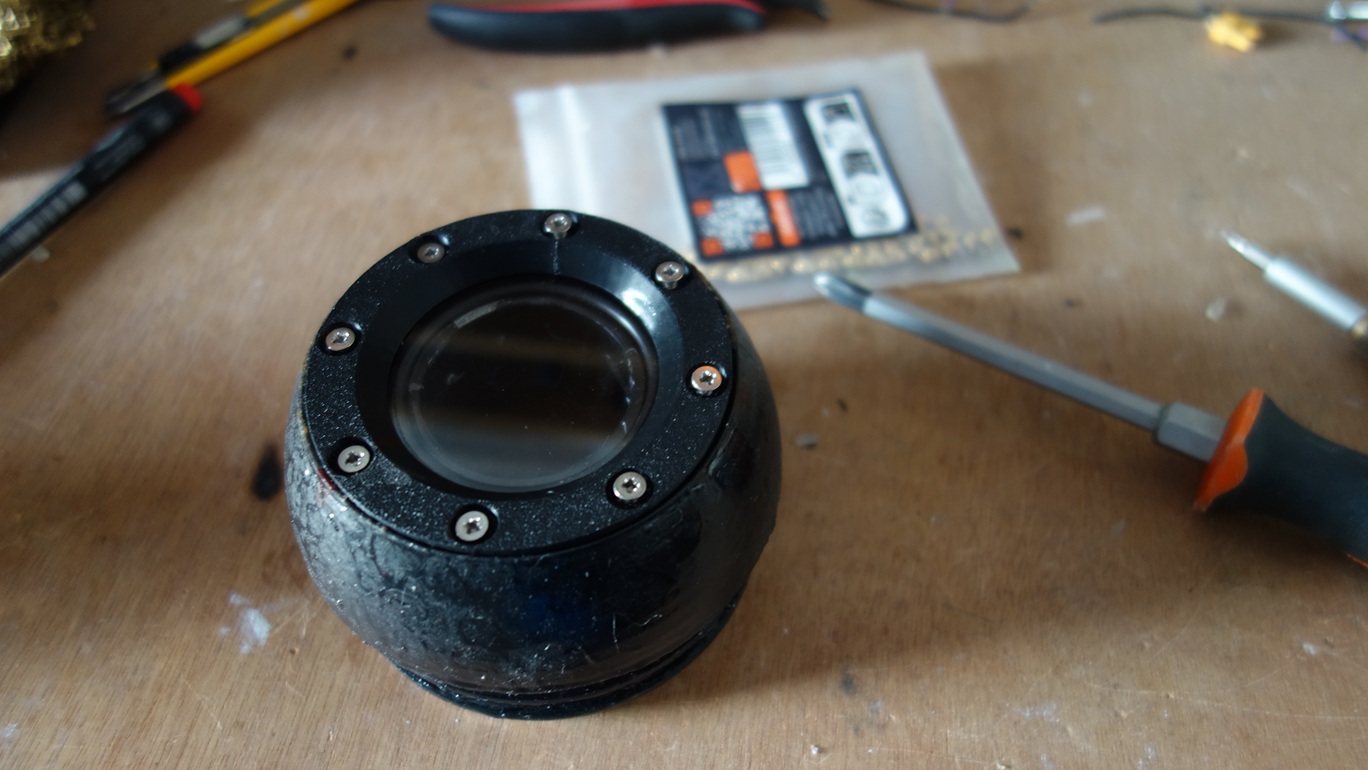
Le bouchon avant est réalisé en impression 3D avec du plastique PETG. Il est constitué d’un plexiglas transparent de 5 mm d’épaisseur fixé via 8 vis M3 et un joint torique permet l’étanchéité. Le plexiglas transparent va permettre à la camera de filmer l’extérieur.
Le bouchon arrière
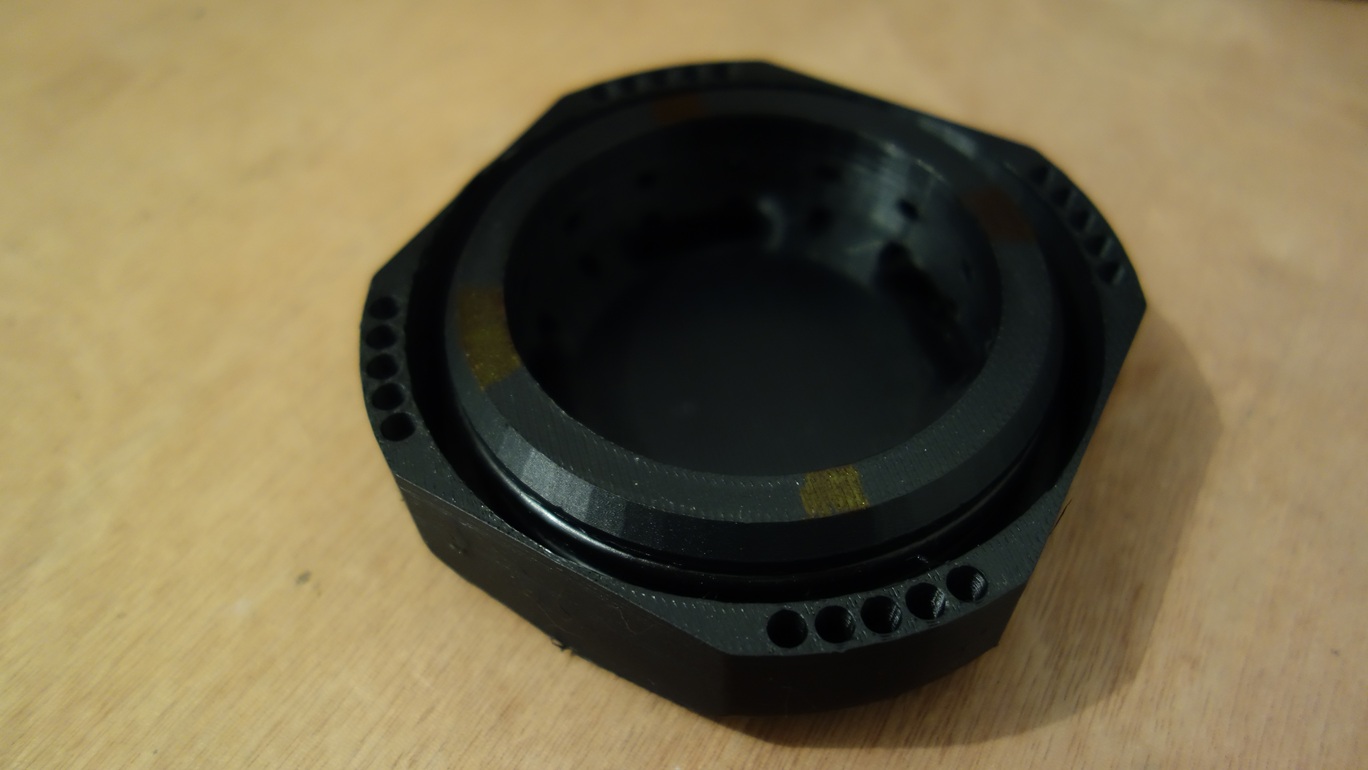
Le bouchon arrière est aussi réalisé en impression 3D avec du plastique PETG. Il est constitué de 2 joints toriques pour l’étanchéité.
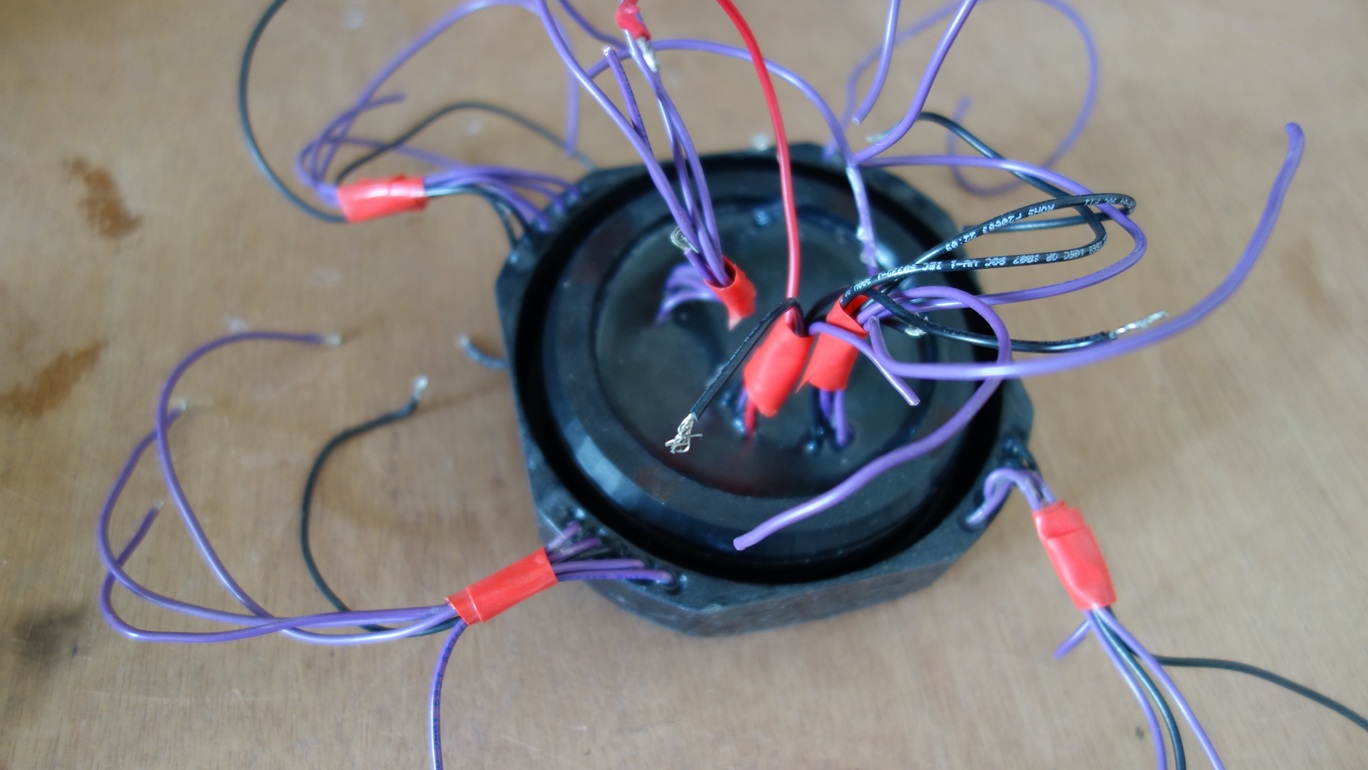
Le bouchon arrière rempli de résine avec les fils pour le contrôle des 5 turbines :
Impressions 3D des bouchons
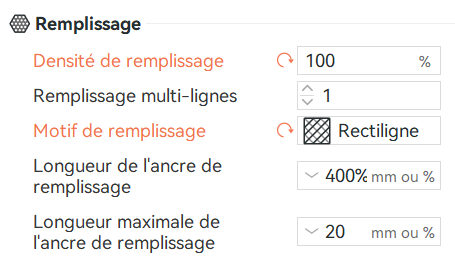
Les bouchons sont imprimés avec un taux de remplissage de 100% :
Après l’impression des bouchons, ils sont remplis et peints de résine époxy pour les rendre étanches.
Assemblage des bouchons
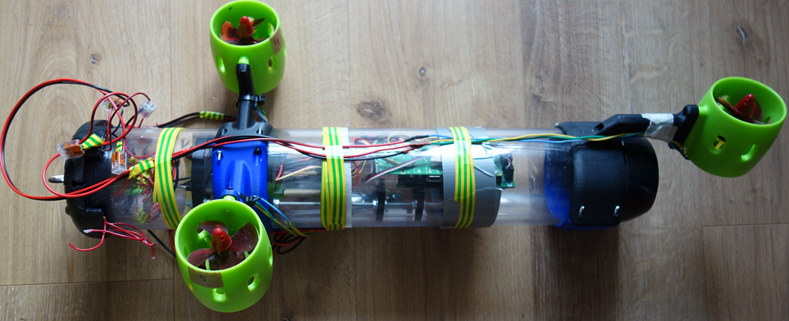
Voici une photo de l’assemblage des 2 bouchons sur le tube PVC :

Après plusieurs problème de fuite, remplacement du tube PVC par un tube acrylique transparent :
Fin du deuxième épisode
EP1 : Présentation du ROV Rinkin
Épisode n°1
Voici la présentation d’un projet R&D en cours chez Mace Robotics, un ROV d’exploration appelé Rinkin.
ROV = (remotely operated underwater vehicle)
Ce ROV est un sous-marin Open Source réalisé avec un tube PVC, des turbines et des pièces en impression 3D.
Objectifs
- Projet Open Source (hardware + Software)
- Profondeur : 10 m maximum pour la version 0.1
- Exploration des fonts marin & collecte de données
Mécanique
Modélisation du ROV avec ces 5 turbines :
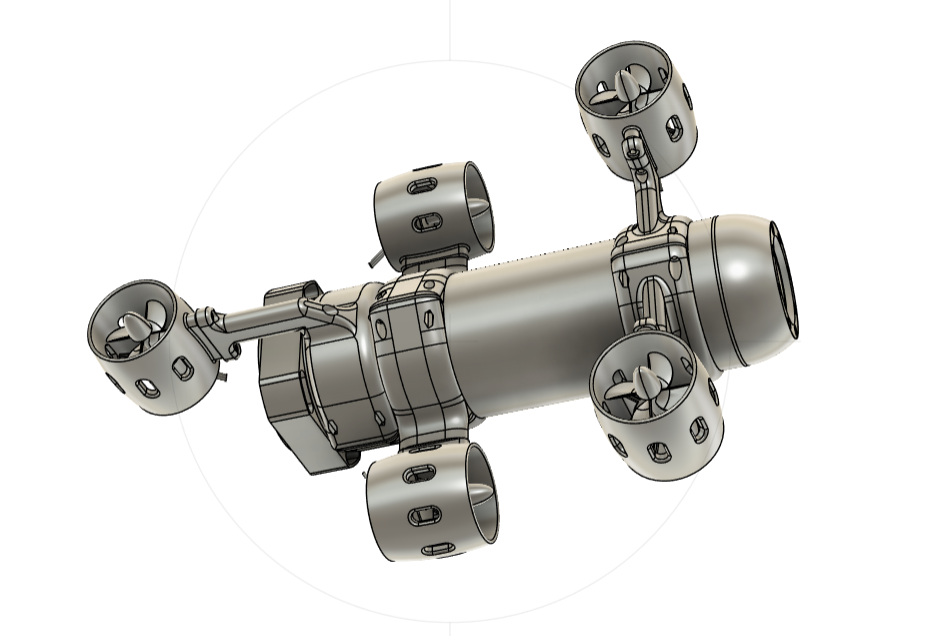
- 2 turbines pour avancer et reculer
- 3 turbines pour la gestion de la profondeur et du tangage
- Une camera est installé à l’avant du ROV (bouchon avant)
- A chaque extrémité du tube PVC, il y a 2 bouchons pour gérer l’étanchéité du tube.
- Ces 2 bouchons sont imprimés en PETG et peint avec de l’époxy
Électronique
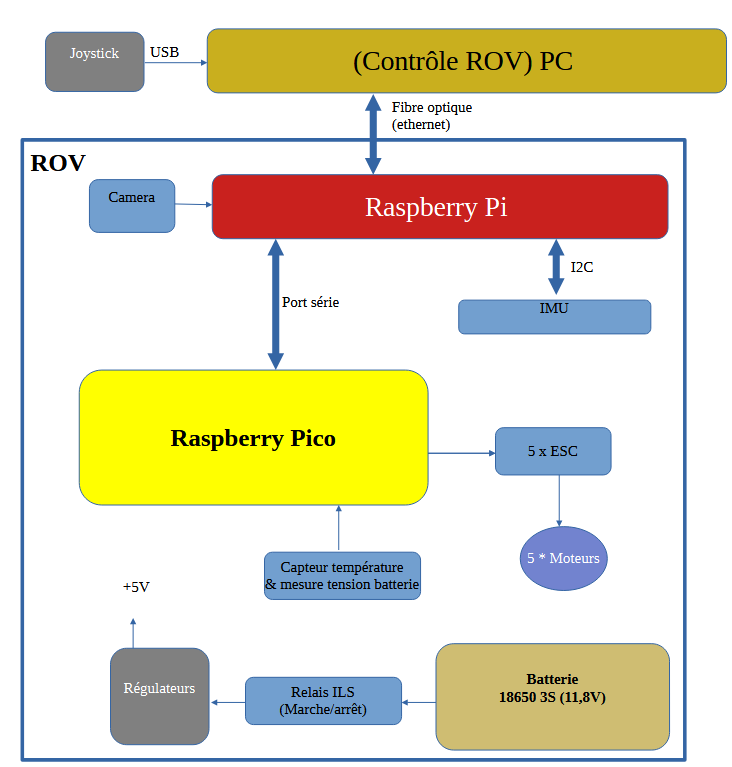
Voici l’architecture électronique du ROV :
- Un joystick de jeu permet de contrôler les mouvements du ROV (avancer, reculer, tangage, plonger, …). Ce joystick est relié par une liaison USB à un PC.
- Le PC est relié au ROV via une liaison par fibre optique
- La carte Raspberry Pi reçoit les commandes du PC, envoie les données vidéo et gère la communication avec le microcontrôleur Pico.
- Une centrale inertielle est reliée via un bus i2c à la carte Raspberry Pi. Cette IMU permet de connaître l’orientation du ROV sur les 3 axes.
- Le microcontrôleur Raspberry Pi Pico gère les commandes des 5 turbines via les ESC (Electronic speed controller)
- La batterie 3S est constituée d’accumulateurs 18650.
Fin du premier épisode
Tuto : gestion d’une manette en Python
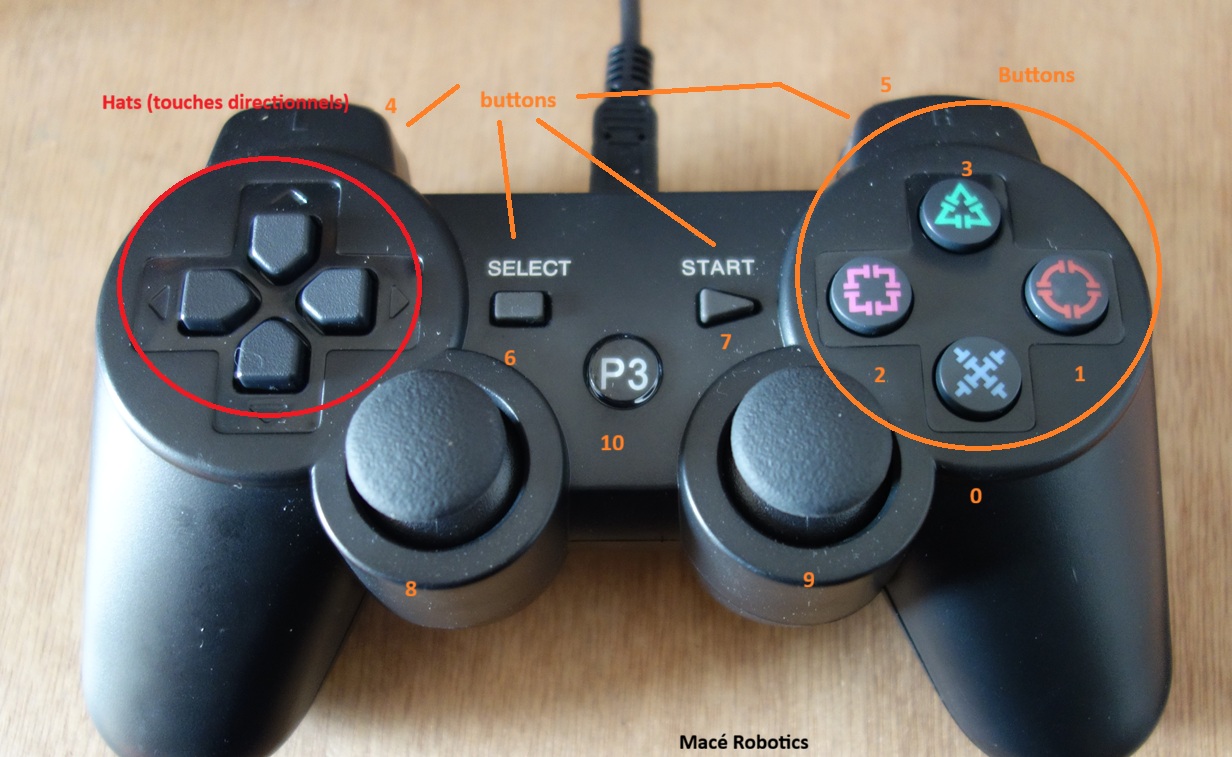
Un petit tutoriel en langage Python pour gérer une manette de jeu :
Gestion des touches directionnelles
-> Ce code gère uniquement les touches directionnelles
Gestion de toutes les touches
- Gestion des 11 boutons, touche directionnelles et les deux sticks :
Fin
Réparation d’une carte électronique de chaudière SIEMENS

Réparation d’une carte électronique de chaudière de référence RVS21.831/127 :
- Problème sur la commande d’une relais
- Entrée : 230VAC

Le commande en puissance des bobines des cinq relais est réalisé par le composant MC1413 :

- Vérifier l’alimentation +5V du microcontrôleur
- Vérifier le clignotement de la led verte
- Vérifier l’alimentation +12V des deux MC1413
Nicolas
Conception d’une carte ESP32 & LoRa
Conception en cours d’une carte électronique basé sur un microcontrôleur ESP32 et une radio LoRa :
- CAO sous kicad
- Rechargement par USB-C

Nicolas
Réparation d’un automate d’air conditionné CAREL PCO1
Aujourd’hui, réparation d’une carte électronique d’un automate Carel :
-> Problème sur l’alimentation DC et sur une entrée logique +24VD/AC

- Réparation du régulateur DC/DC
- Changement des condensateurs 0.1µF/600V
- Changement des varistances
- Nettoyage de la carte
A bientôt !
Réparation d’une carte de frigo américain
Réparation électronique d’une carte de frigo américain :
- Problème sur le contrôleur (IRIS-G6353) PWM de l’alimentation Flyback
Alimentation Flyback typique :


Réparation d’une carte de pompe à chaleur
- Réparation d’une carte de pompe à chaleur suite à une souris qui s’est baladée sur la carte
- Changement de diodes TVS, nettoyages et réparation du diélectrique des condensateurs
