Author: macerobotics
Contrôle de 2 moteurs avec la carte MR-4
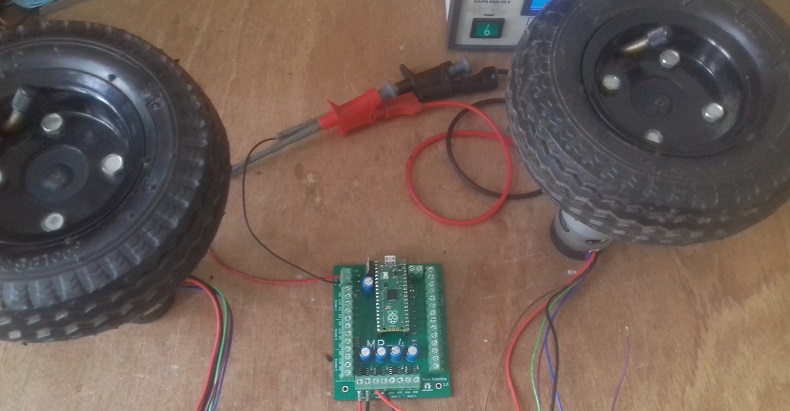
Exemple d’application de contrôle de 2 moteurs à courant continu avec la carte MR-4.
Les 2 moteurs sont connectés à la carte MR-4, une alimentation alimente la carte avec une tension de 24 Volts.
 Le programme en micropython :
import time
import motor

# initialisation
motor1 = motor.Motor(11,10)
motor2 = motor.Motor(13,12)


# contrôles des moteurs
motor1.control(1,30) #avec une vitesse de 30 %, direction 1
motor2.control(0,40) #avec une vitesse de 40 %, direction 0

# end of file
La carte MR-4 est disponible en boutique :
Nouveau produit en boutique, la carte MR-4
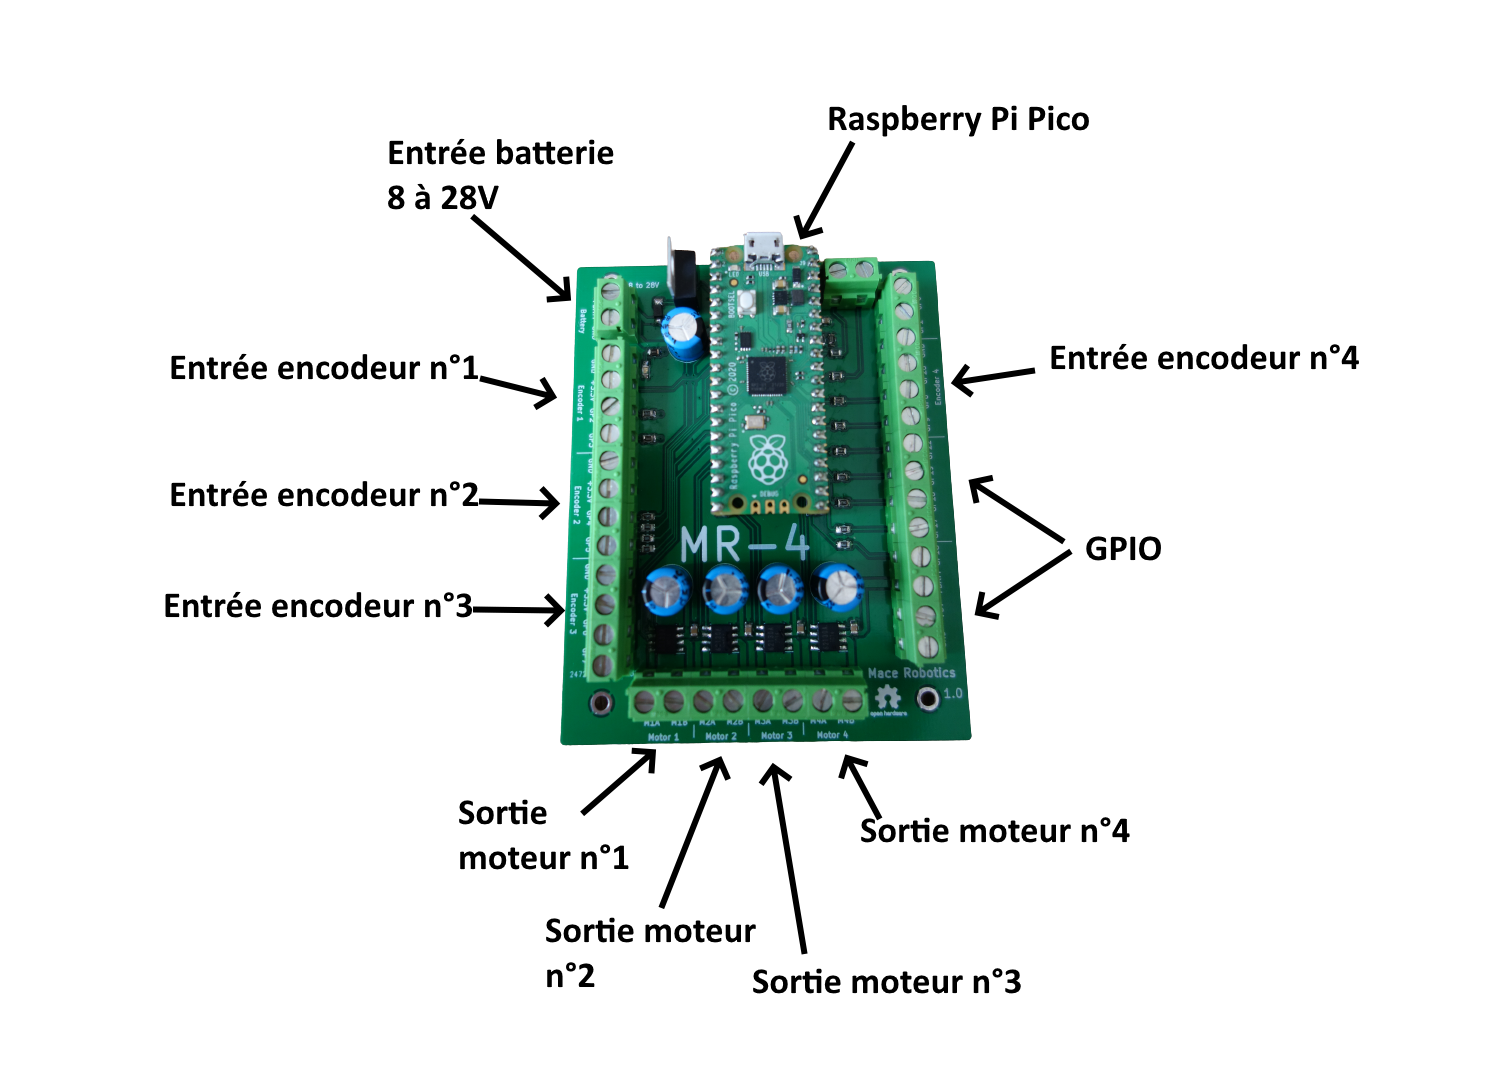
La carte MR-4 est une carte de contrôle de 4 moteurs basé sur un contrôleur Raspberry Pi Pico.
- Raspberry Pi Pico (inclus)
- Alimentation : 8 à 28V
- 4 sorties moteurs (2A max par sortie)
- 4 entrées encodeurs
- GPIO
- Programmable en langage micropython et C
- Dimensions : 93 x 75 mm
- Licence : Open Source
- Fabrication Française
Gestion de la led RGB du robot MR-Pico
Un exemple de programme en langage Python pour gérer la led RGB du robot MR-Pico :
import time
import robot

while True :
  robot.ledRgb(1,0,0) # couleur rouge

  time.sleep(1)

  robot.ledRgb(0,1,0) # couleur verte

  time.sleep(1)

  robot.ledRgb(0,0,1)

  time.sleep(1) # couleur bleu
Jouer une mélodie avec MR-Pico
Un tutoriel pour jouer une petite mélodie avec le robot MR-Pico. Ce tutoriel utilise le buzzer du robot.
Voici le programme en langage Python :
import time
import robot


BEAT = 0.4

liten_mus = [ ['d5', BEAT / 2], ['d#5', BEAT / 2], ['f5', BEAT], ['d6', BEAT], ['a#5', BEAT], ['d5', BEAT],
['f5', BEAT], ['d#5', BEAT], ['d#5', BEAT], ['c5', BEAT / 2],['d5', BEAT / 2], ['d#5', BEAT],
['c6', BEAT], ['a5', BEAT], ['d5', BEAT], ['g5', BEAT], ['f5', BEAT], ['f5', BEAT], ['d5', BEAT / 2],
['d#5', BEAT / 2], ['f5', BEAT], ['g5', BEAT], ['a5', BEAT], ['a#5', BEAT], ['a5', BEAT], ['g5', BEAT],
['g5', BEAT], ['', BEAT / 2], ['a#5', BEAT / 2], ['c6', BEAT / 2], ['d6', BEAT / 2], ['c6', BEAT / 2],
['a#5', BEAT / 2], ['a5', BEAT / 2], ['g5', BEAT / 2], ['a5', BEAT / 2], ['a#5', BEAT / 2], ['c6', BEAT],
['f5', BEAT], ['f5', BEAT], ['f5', BEAT / 2], ['d#5', BEAT / 2], ['d5', BEAT], ['f5', BEAT], ['d6', BEAT],
['d6', BEAT / 2], ['c6', BEAT / 2], ['b5', BEAT], ['g5', BEAT], ['g5', BEAT], ['c6', BEAT / 2],
['a#5', BEAT / 2], ['a5', BEAT], ['f5', BEAT], ['d6', BEAT], ['a5', BEAT], ['a#5', BEAT * 1.5] ]

for note in liten_mus:
  robot.speaker_1.play(note)
Raspberry Pi Pico – Resetting Flash memory
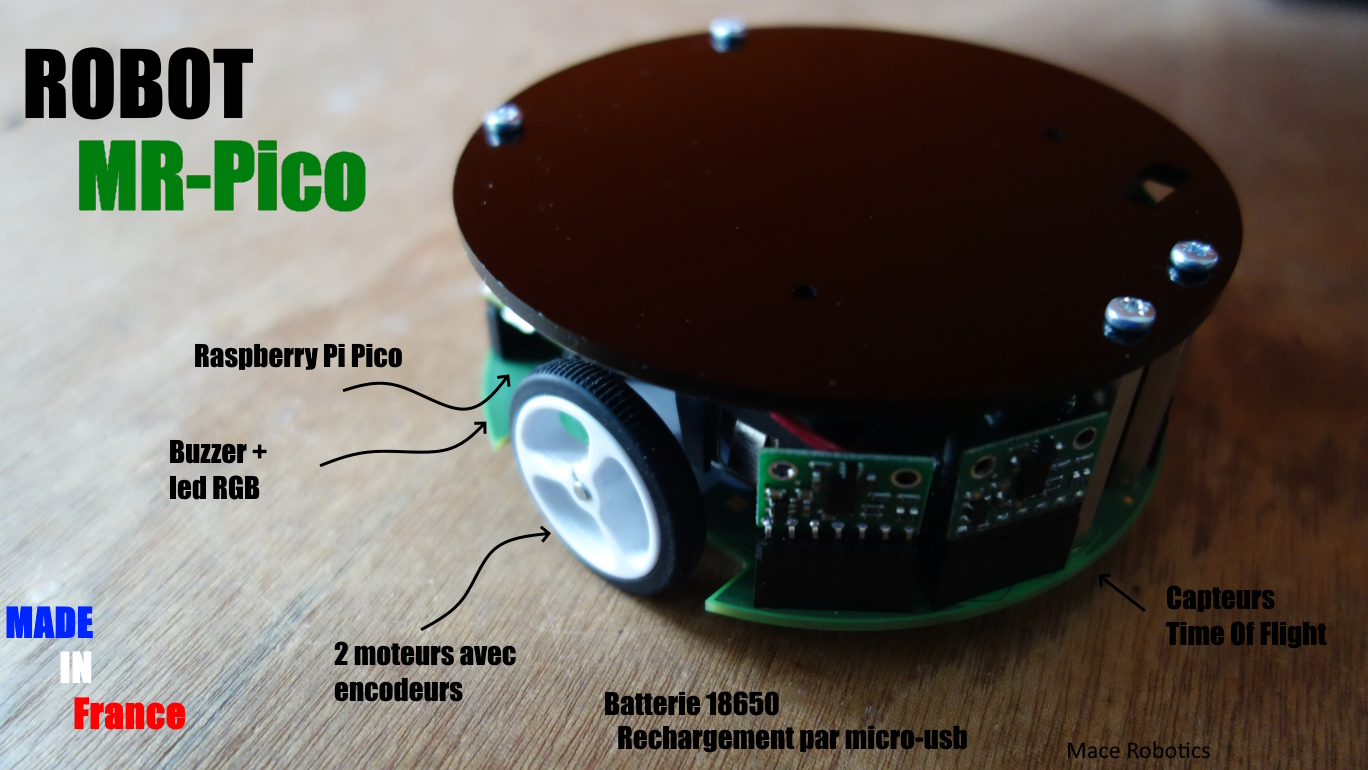
Nouveau robot, le robot MR-Pico !
- MR-Pico est nouveau robot éducatif de chez Mace Robotics.
- MR-Pico est Open Source
- MR-Pico est fabriqué en France (Bretagne)
- MR-Pico est programmable en langage python via la carte Raspberry Pi Pico
Il est disponible en boutique : https://shop.macerobotics.com/
Bientôt un nouveau robot mobile !
Un nouveau robot mobile est en cours de tests après plusieurs semaines de conception.
Il sera disponible dans quelques semaines.
- 2 roues
- Raspberry Pi Pico
- Capteurs ToF
- Encodeurs
- Led RGB
- Buzzer
- Pince parallèle
- Rechargement de la batterie par micro-usb
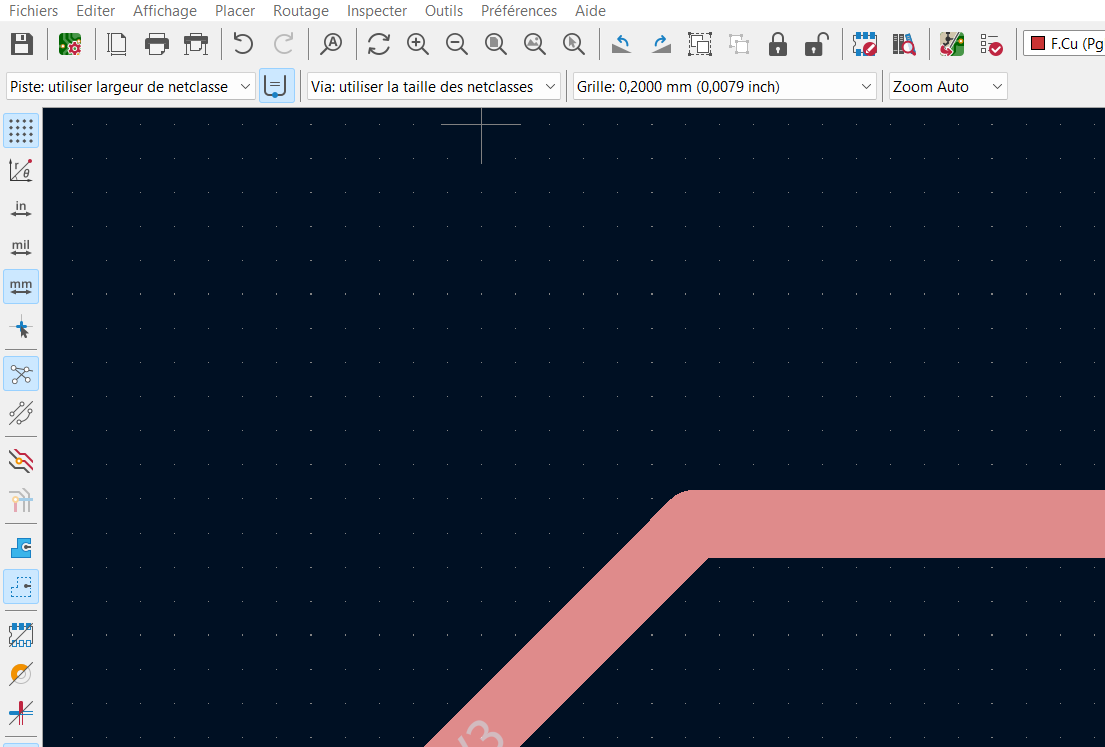
Arrondir les pistes sous Kicad 6
- Sélectionner la piste avec la touche ‘U’ :
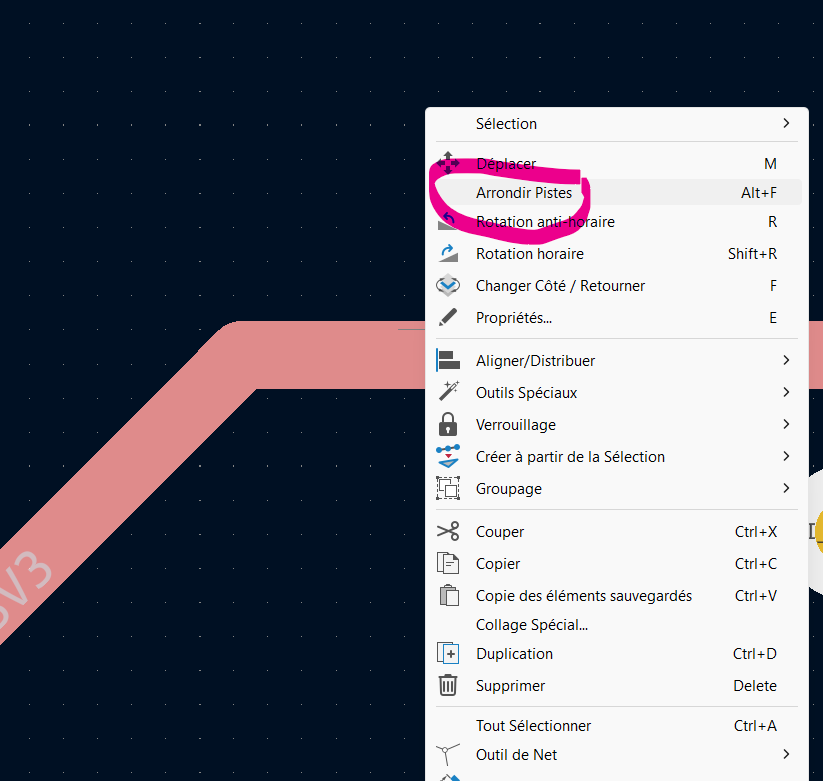
- Clique droit avec la souris :
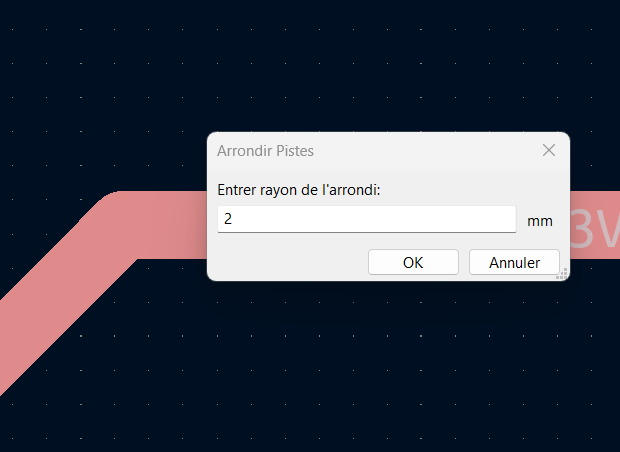
- Arrondir Pistes
- Saisir le rayon en mm :
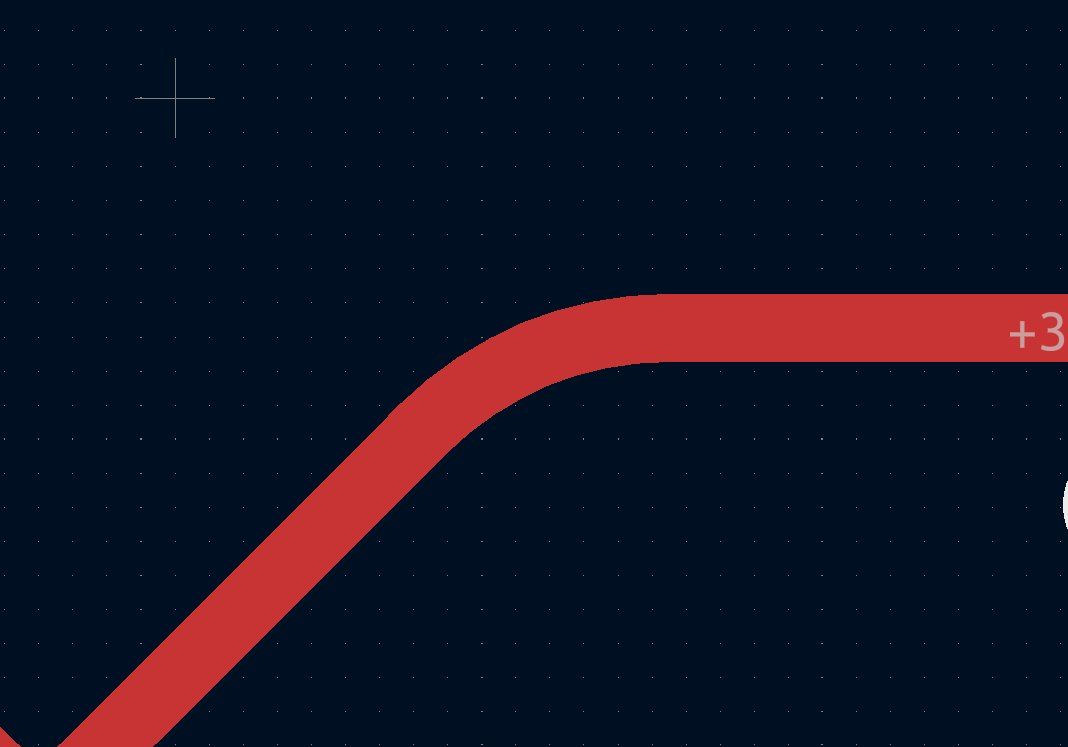
- Résultat de l’arrondi :
Fin !